
LernansatzOffizielle Angabe
Teleoperation
 Petoi
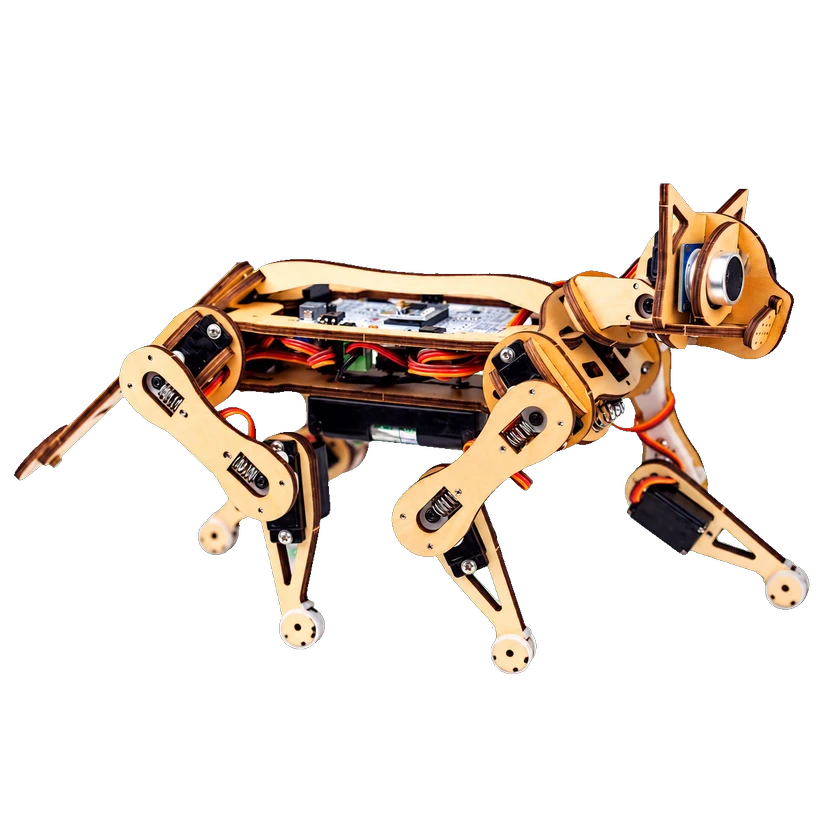
Nybble ist ein quelloffenes Roboterkatzen-Bauset aus Holz von Petoi zum Erlernen der Beinrobotik. Es kombiniert 11 Servogelenke, Ultraschallsensorik, eine IMU, Infrarotsteuerung, Mobil- und Desktop-Apps sowie OpenCat-Programmierung. Die modulare Plattform unterstützt Arduino, Python, Blockprogrammierung und Raspberry-Pi-Erweiterungen für Schülerinnen und Schüler, Hobbyanwender, Maker und Robotik-Lehrkräfte.
Versuche bedeuten keine Serienausstattung. Belege gelten nur für die genannte Modellversion.
Petoi's official FAQ lists balancing among Nybble's available robot-cat actions.
The official page states that Nybble can be controlled with the included infrared remote or Petoi mobile and desktop apps.
Nybble has model-scoped manufacturer programming documentation and serial Python/C++ interfaces. This is the legacy NyBoard model, using the NyBoard OpenCat build; the newer ESP32 Nybble Q/Bittle X V2 hardware is separate. Match the delivered board revision, servo variant, firmware model/calibration and host library. The reviewed body is the standard quadruped without an optional manipulation-arm add-on; legs are not counted as execution arms. Open source firmware/API code does not by itself license all hardware, dependencies or hosted assets.
Use the model-specific board firmware: NyBoard/ATmega328P, selecting the actual Bittle or Nybble model; NyBoard revisions may require different serial baud rates. Manufacturer Python docs specify Python>=3.6 and pyserial3.5; use the dependency versions of the matching checkout. The C++ CMake serial client exposes joint sequences/simultaneous targets, while Python m/M use calibrated degree targets and ASCII/binary framing. Configure actual port, power, servo offsets and active-index map: the logical16-slot packet is not16physical actuators. Native serial motion does not establish joint-velocity/torque/FF or map-navigation APIs. Distinguish commanded angle reporting from actual feedback; ESP32 f-feedback requires supported servo hardware.
Quellcode und Open-Source-Lizenz sind verifiziert. Beachten Sie die jeweiligen Lizenzbedingungen.
Logikdiagramm, Bauteile und Schnittstellen des NyBoard V1.0 für entsprechend ausgestattete Kits. Vollständige Fertigungsdaten und Hardware-Lizenzen sind nicht verifiziert.
Erläuterung ansehenOffizielle bebilderte Montageanleitung mit Videos für den Nybble-Bausatz. Kit-Teile erforderlich; eine vollständige unabhängige Beschaffungsliste und Fertigungsdaten sind nicht verifiziert.
Erläuterung ansehenOpenCat-Quadruped-Robot · pinned MIT primary software files
CodeGültige Version: petoi_nybble_native_serialMIT
opencat_serial_cpp · pinned MIT primary software files
CodeGültige Version: petoi_nybble_native_serialMIT
ros_opencat · pinned MIT primary software files
CodeGültige Version: petoi_nybble_ros1_noetic_85962928MIT
ros_opencat ROS2 branch · pinned MIT code
CodeGültige Version: petoi_nybble_ros2_bdec9d34MIT
OpenCat-Firmware (NyBoard)
CodeMIT
NyBoard V1.0 Controller-Schnittstellen
Hardware
Petoi Desktop App: Einrichtung und Kalibrierung
Werkzeug
OpenCat Python-Anleitung zur seriellen Steuerung
Anleitung
Noch keine verwandten Produkte erfasst.

