
 Archon Robotics
Archon Plattform zur Ganzkörper-Datenerfassung
Archon Forschungsaufbau zur Ganzkörper-Datenerfassung
Preis
Unbekannt
Typ
Robotik-Datenerfassungssysteme
Status
Prototyp
Verfügbarkeit
Nicht veröffentlicht
Kaufmöglichkeit
Nicht veröffentlicht
Veröffentlichungsdatum
Unbekannt
Land/Region
China
Integriertes System
Geräteform
Ganzkörperbewegung
Erfasste Daten
Ganzer Körper
Körperabdeckung
Abhängig von der Konfiguration
Roboter bei der Erfassung erforderlich
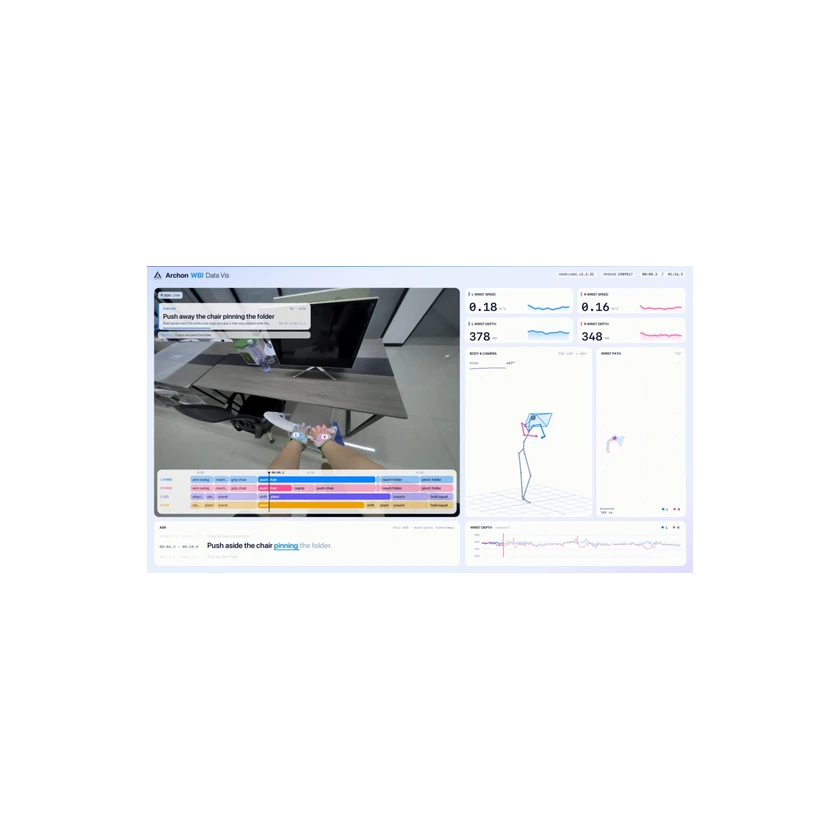
Archon Robotics erfasst Ganzkörperbewegungen mit einem PICO-VR-Headset und fünf Trackern. Die Plattform synchronisiert Körperbewegungen, Handposen, Stereo- und Tiefenbilder sowie räumliche Rekonstruktionen auf einer Videozeitachse und versieht Aktionssegmente mit chinesischen und englischen Beschreibungen. Bei der Fernsteuerung realer Roboter außerhalb der Sichtlinie mit Anchor 1 werden Korrekturen und Wiederherstellungen aufgezeichnet. Das Hauptbild zeigt die offizielle Oberfläche zur Erfassung menschlicher Bewegungen.
Technische Daten
Erfassungsfunktionen
Körperabdeckung
Ganzer Körper
Erfassungsmethode
Menschliche Demonstration
Erfassungsmethode
Motion Capture
Erfassungsmethode
Teleoperation
Erfasste Daten
Ganzkörperbewegung
Erfasste Daten
Handbewegung
Erfasste Daten
Tiefendaten
Erfasste Daten
Bild
Geräteform
Integriertes System
Roboter bei der Erfassung erforderlich
Abhängig von der Konfiguration
Unterstützte Robotertypen
Humanoider Roboter
Sensorik und Datenfluss
Datenströme
Ganzkörperbewegung, Handposen, Stereo- und Tiefenbilder sowie räumliche Rekonstruktion
Sensortechnologie
Kamera
Sensormodule
PICO-VR-Headset und fünf Tracker
Sensorik und Datenfluss
Synchronisierung
Die menschlichen Erfassungsströme teilen die Videozeitachse
Software und Export
Annotationsunterstützung
Aktionssegmente mit chinesischen und englischen Beschreibungen
Identität und Einordnung
Datensatzebene
System
Anwendungsfälle und Erfassungsablauf
Anwendungsfälle
Vortraining humanoider Modelle und Erlernen der Wiederherstellung aus Korrekturdaten
Sensoren, Abtastung und Übertragung
Erfassungsmodi
Wearable-gestützte menschliche Demonstrationen, Roboterfernsteuerung außerhalb der Sichtlinie und DAgger-Korrekturaufzeichnung
Software, Export und Offenheit
Begleitsoftware
Anchor 1 (System-0-Modell zur Ganzkörpersteuerung)
Datenspeicherung und Weitergabe
Unzuverlässige Annotationen und Bewegungsdaten werden auf Frame-Ebene markiert
Verknüpfte Einträge und öffentliche Anwendungen
Öffentlich dokumentierte Anwendungen
PICO-VR-Bewegungserfassung als Eingabe für Anchor 1 demonstriert
Publikationen und Forschungsprojekte
Interaktives Datenbeispiel mit Zugangscode von Archon Robotics
Interaktion und Kommunikation
Zyklische Videoaufzeichnung
Video aus der Ich-Perspektive
Entwicklung und Erweiterung
Workflow-Integration
Gemeinsame Tags für menschliche und Roboterdaten, Qualitätsmarkierungen pro Frame und versionierte Datensatzmanifeste
Kommerzieller Status
Status
Prototyp
Preis
Unbekannt
Veröffentlichungsdatum
Unbekannt
Verwandte Einträge
Noch keine verwandten Produkte erfasst.
Quelle oder Korrektur einreichen