
 Archon Robotics
Archon 全身データ収集プラットフォーム
Archon 全身データ収集の研究構成
価格
不明
タイプ
ロボット用データ収集システム
ステータス
プロトタイプ
提供状況
未公開
購入方法
未公開
発売時期
不明
国・地域
中国
統合システム
デバイス形態
全身動作
取得データ
全身
身体カバー範囲
構成による
収集時にロボットが必要か
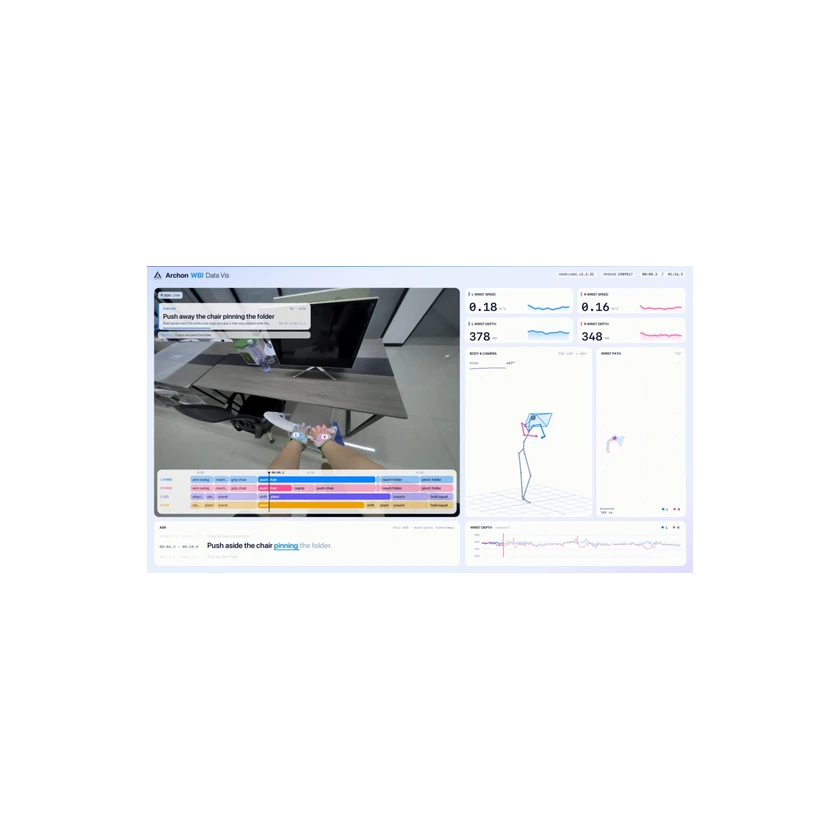
Archon RoboticsはPICOのVRヘッドセットと5基のトラッカーで全身動作を捉えます。システムは全身動作、手の姿勢、ステレオ・深度画像、空間再構成を共通の映像時間軸にそろえ、区間ごとに中国語と英語の説明を付けます。実機ではAnchor 1を使って見通し外で遠隔操作を行い、修正と復帰も記録します。メイン画像は公式の人体データ収集画面です。
技術仕様
収集機能
身体カバー範囲
全身
収集方式
人による実演
収集方式
モーションキャプチャ
収集方式
遠隔操作
取得データ
全身動作
取得データ
手の動き
取得データ
深度データ
取得データ
画像
デバイス形態
統合システム
収集時にロボットが必要か
構成による
対応ロボットの種類
ヒューマノイド
センシングとデータフロー
データストリーム
全身動作、手の姿勢、ステレオ・深度画像、空間再構成
センシング技術
カメラ
センサーモジュール
PICO VRヘッドセットと5基のトラッカー
センシングとデータフロー
同期情報
人体収集データを映像と同じ時間軸に同期
ソフトウェアとエクスポート
アノテーション対応
動作区間に中国語・英語の説明を付与
製品情報・分類
掲載単位
システム
用途・収集方法
用途
人型ロボットモデルの事前学習と、修正データを用いた復帰動作の学習
センサー・サンプリング・伝送
収集モード
装着型機器を使う人の実演、見通し外の実機遠隔操作、DAggerによる修正記録
ソフトウェア・書き出し・公開範囲
付属ソフトウェア
Anchor 1(System-0 全身制御モデル)
データの保存・外部提供方針
信頼性の低い注釈や動作データをフレーム単位でマーク
関連製品・公開事例
公開されている導入事例
Anchor 1でPICO VRのモーションキャプチャー入力を実演
関連論文・研究プロジェクト
インタラクティブなサンプルの閲覧にはArchon Roboticsのアクセスコードが必要
インタラクションと通信
ループ動画録画
一人称視点の映像
開発と拡張
ワークフロー統合
人と実機で共通のタグを使い、フレーム単位で品質を記録し、データセットのマニフェストを版管理
商用ステータス
ステータス
プロトタイプ
価格
不明
発売時期
不明
関連エンティティ
関連製品はまだ登録されていません。
情報源または訂正を送信