AGIBOT logoAGIBOT

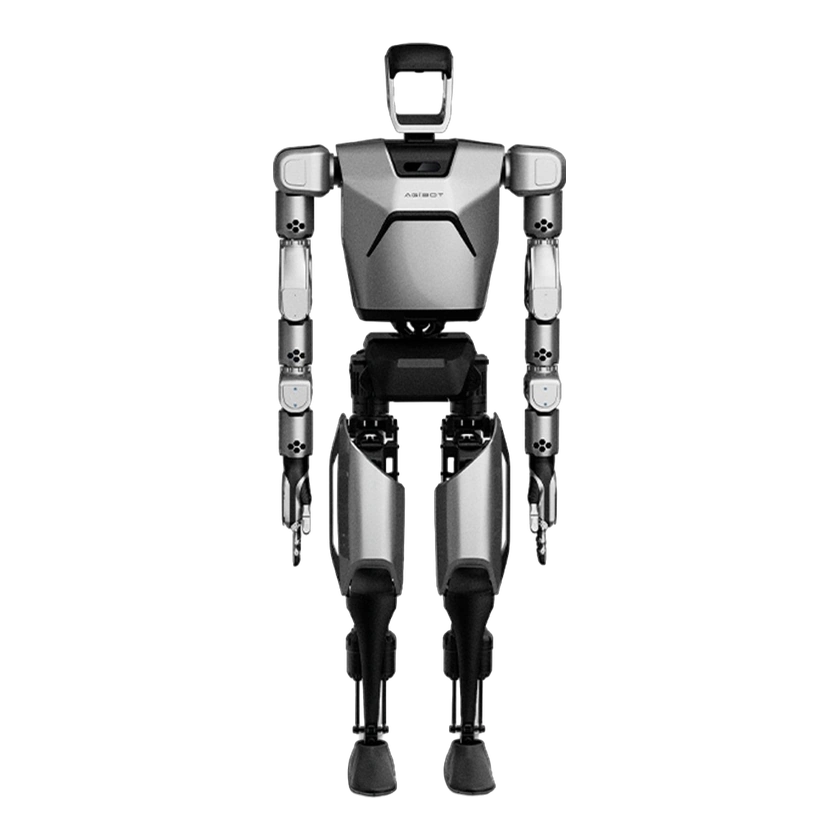
AGIBOT A2-Max

A2-Max

Preis
Unbekannt
Typ
Humanoide Roboter · Humanoider in Menschengröße
Anwendungsszenarien
Industrial · Manufacturing
Status
Prototyp
Verfügbarkeit
Noch nicht veröffentlicht
Kaufmöglichkeit
Nicht veröffentlicht
Veröffentlichungsdatum
18. Aug. 2024
Land/Region
China
Zuletzt geprüft
2026-08-22
Klassifikation und Status erklärt

Die Kategorie beschreibt Bauform und Funktion; Räder allein bestimmen nicht, ob ein Roboter humanoid ist. Die Produktphase beschreibt den belegten Reifegrad, die Verfügbarkeit den aktuellen Zugang. Auch kommerzielle Produkte können auf Pilotkunden beschränkt sein. Keiner der beiden Werte allein belegt die Kaufbarkeit. Unbekannte Fakten bleiben unbekannt.

67 Freiheitsgrade (53 aktiv)
Gesamtzahl der Freiheitsgrade
1,75 m
Höhe
85 kg
Gewicht
40 kg
Allgemeine Nutzlast

AgiBot Expedition A2-Max ist ein schwerlasttauglicher humanoider Roboter in voller Größe für industrielle Handhabung und Palettierung. Er ist 175 cm groß, wiegt 85 kg, geht mit 1 m/s und arbeitet mit Batteriewechsel zwei Stunden. Mit 67 Freiheitsgraden, industriellen geschickten Händen mit 19 DOF und 40 kg Nutzlast im gesamten Arbeitsraum unterstützt er anspruchsvolle Logistikaufgaben.

1 / 1A2-Max

Fähigkeitenkarte

MobilitätOffizielle Angabe
Gehen
ManipulationOffizielle Angabe
Greifen
ManipulationOffizielle Angabe
Greifen und Ablegen

Hardwarespezifikationen

Physische Spezifikationen

Aktive Freiheitsgrade
19 (12 aktiv)
Fortbewegungsart
Zweibeiniges Gehen
Gesamtzahl der Freiheitsgrade
67 Freiheitsgrade (53 aktiv)

Mobilität und Nutzlast

Allgemeine Nutzlast
40 kg
Maximales Gelenkausgangsdrehmoment
450 Nm
Geländetypen
Industrielles Handling und Palettieren
Nutzlast beim kontinuierlichen Gehen
40 kg im gesamten Arbeitsbereich
Gehgeschwindigkeit
1 m/s

Mechanik und Montage

Steuerbare Freiheitsgrade je Arm
7 (pro Arm)
Höhe
1,75 m
Freiheitsgrade je Bein
6 DOF
Taillenfreiheitsgrade
3 DOF
Gewicht
85 kg
Breite
Keine Angabe

Mechanische Struktur

Endeffektor
Industrielle dexteröse Hände mit 19 Freiheitsgraden
Gelenktyp
Gelenkmodule mit zweistufiger Untersetzung; Linearaktuatormotoren in den Oberschenkeln

Akku und Laufzeit

Unterstützung für Akkutausch
Batteriewechsel wird unterstützt
Laufzeit
2 Std.

Kommerzieller Status

Status
Prototyp
Preis
Unbekannt
Veröffentlichungsdatum
18. Aug. 2024

Zeitachse

  1. Roboterveröffentlichung
    A2-Max
Quelle oder Korrektur einreichen