
Roboterarme
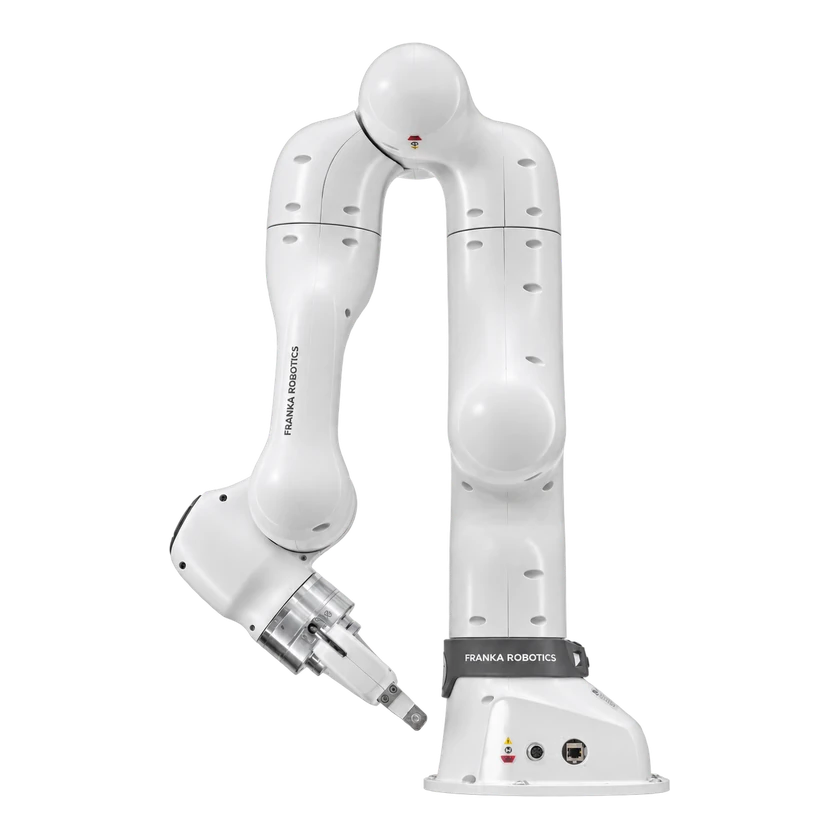
Franka Research 3
Lift, See, Act (LSA) ↗Realroboterversuch
Das Team evaluierte LSA mit einem Franka Research 3, Parallelgreifer und RealSense D435i.
Versionsumfang und Rollen dieser Zuordnungen sind noch zu prüfen.
Eine Methode der South China University of Technology zum hierarchischen Vortraining von Roboter-Policies mit menschlichen Manipulationsvideos. Sie kombiniert den Abgleich mit 3D-Lehrermodellen, Tiefenrekonstruktion, Aufmerksamkeitslenkung auf Handregionen und die Vorhersage von 3D-Handgelenkbahnen. Die Evaluation nutzt drei Simulationsbenchmarks und einen Franka Research 3.
Robotermodelle: 1 · Versionsbeziehungen: 1
Versuche bedeuten keine Serienausstattung. Belege gelten nur für die genannte Modellversion.
Roboterarme
Das Team evaluierte LSA mit einem Franka Research 3, Parallelgreifer und RealSense D435i.
Fachartikel verfügbar
Lift, See, Act: Hierarchical Robot Policy Pretraining with 3D Foundation Models
Autorenreihenfolge: Originalreihenfolge
LSA pretraining method, simulation and real-robot experiments
Titel nicht erfasst
LSA authors · Forschungsarbeit
Veröffentlicht: 2026-11-16 · Abgerufen: 2026-11-21
Titel nicht erfasst
LSA authors · Offizielle Website
Veröffentlichungsdatum unbekannt · Abgerufen: 2026-11-21
Titel nicht erfasst
Apple · Code-Repository
Veröffentlichungsdatum unbekannt · Abgerufen: 2026-11-21
Titel nicht erfasst
Meta FAIR · Modellkarte
Veröffentlichungsdatum unbekannt · Abgerufen: 2026-11-21
Titel nicht erfasst
LSA authors · Code-Repository
Veröffentlichungsdatum unbekannt · Abgerufen: 2026-11-21