
 三贤(SAMHYUN)
AXLON-IP
- 输出扭矩 · 持续
- 4.3 N·m
- 输出速度 · 空载
- 358 rpm
- 最大外径
- 62 mm
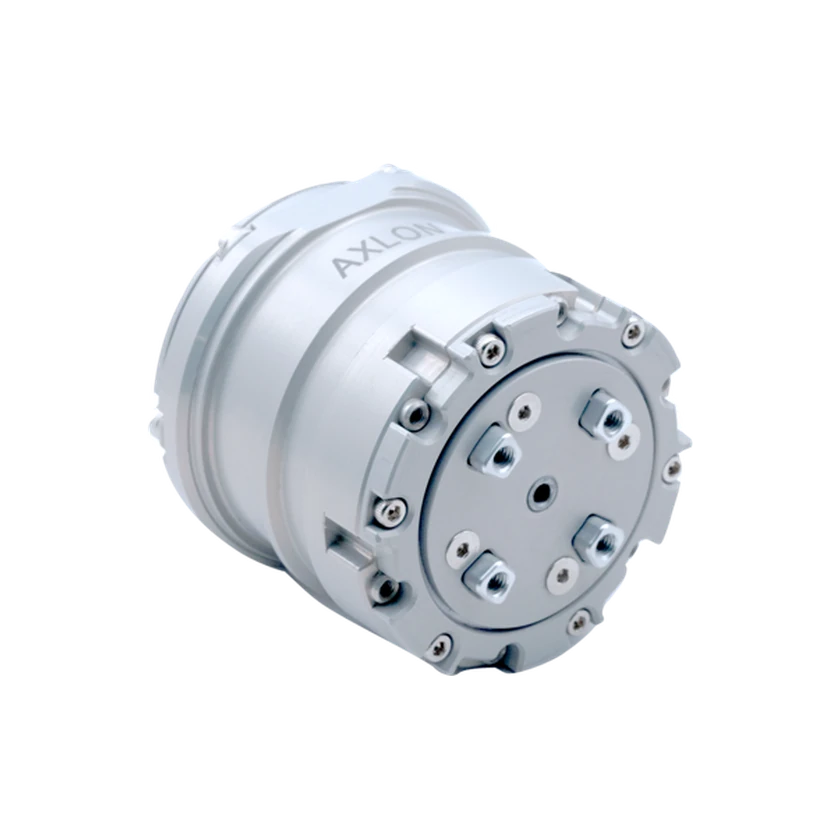
AXLON-IP 50x08 是三贤的 48 V 一体化机器人关节,采用无刷电机和 15.8:1 行星减速器。连续扭矩为 4.3 N·m,空载转速为 358 rpm,支持 CAN、CAN FD,以及位置、速度、扭矩和阻抗控制。
技术参数
输出与传动
- 输出扭矩 · 持续
4.3 N·m
范围未绑定
- 输出扭矩 · 最大
13.9 N·m
范围未绑定
- 输出速度 · 空载
358 rpm
范围未绑定
- 回差
≤10 arcmin
范围未绑定
尺寸与安装
- 最大外径
62 mm
范围未绑定
- 轴向长度
60.6 mm
范围未绑定
电气参数
- 工作电流 · 持续
3.4 A
范围未绑定
- 工作电流 · 最大
10 A
范围未绑定
编码器与反馈
- 编码器类型
双磁角度传感器
范围未绑定
- 编码器位数
15 bit
范围未绑定
- 反馈信号
位置
范围未绑定
通信与控制
- 通信物理接口
CAN Bus / CAN FD Bus
范围未绑定
- 通信协议
CAN / CAN FD
范围未绑定
- 控制模式
位置控制 / 速度控制 / 扭矩控制 / 阻抗控制
范围未绑定
结构与集成组件
- 电机类型
BLDC
范围未绑定
- 电机集成状态
集成
范围未绑定
- 减速器集成状态
集成
范围未绑定
- 编码器集成状态
集成
范围未绑定
- 驱动器集成状态
集成
范围未绑定
- 控制器集成状态
集成
范围未绑定
型号层原始记录 · 配置适用范围待核实
- 重量
- 0.44 kg
- 减速比
- 15.8:1
- 关节类型
- 旋转式
- 工作电压范围
- 48 V
- 减速器类型
- 行星减速器
- 处理器
- ARM Cortex-M4, 170 MHz, 32 bit
- 工作温度范围
- -5–55 °C
来源 · 3
2026-11-23
通信物理接口 · Physical Connection · CAN Bus · Applied Product / IP 50x08
通信物理接口 · Physical Connection · CAN FD Bus · Applied Product / IP 50x08
控制器集成状态 · AXLON I-Series / IP 50x08 · Controller · Applied Product / IP 50x08
编码器集成状态 · AXLON I-Series / IP 50x08 · Encoder Specification / Position Sensor · Applied Product / IP 50x08
电机集成状态 · AXLON I-Series / IP 50x08 · Motor · Applied Product / IP 50x08
减速器集成状态 · AXLON I-Series / IP 50x08 · Reducer · Applied Product / IP 50x08
关节类型 · Rotary
减速器类型 · Planetary
2026-11-23
通信协议 · Communication · CAN · PDF p. 4 / AXLON-IP Model Specifications
通信协议 · Communication · CAN FD · PDF p. 4 / AXLON-IP Model Specifications
控制模式 · Operating Mode · Position Control Mode · PDF p. 4 / AXLON-IP Model Specifications
控制模式 · Operating Mode · Velocity Control Mode · PDF p. 4 / AXLON-IP Model Specifications
控制模式 · Operating Mode · Torque Control Mode · PDF p. 4 / AXLON-IP Model Specifications
控制模式 · Operating Mode · Impedance Control Mode · PDF p. 4 / AXLON-IP Model Specifications
反馈信号 · Position Sensor · Dual Magnetic Angle Sensor · PDF p. 4 / AXLON-IP Model Specifications
轴向长度 · Dimensions D×H [mm] · 62×60.6 mm · PDF p. 4 / AXLON-IP Model Specifications
回差 · Backlash · < 10 arcmin · PDF p. 4 / AXLON-IP Model Specifications
编码器位数 · Encoder Specification · 15 bit · PDF p. 4 / AXLON-IP Model Specifications
编码器类型 · Position Sensor · Dual Magnetic Angle Sensor · PDF p. 4 / AXLON-IP Model Specifications
电机类型 · Motor · BLDC · PDF p. 4 / AXLON-IP Model Specifications
工作电流 · Continuous Current [A] · 3.4 A · PDF p. 4 / AXLON-IP Model Specifications
工作电流 · Maximum Current [A] · 10.0 A · PDF p. 4 / AXLON-IP Model Specifications
最大外径 · Dimensions D×H [mm] · 62×60.6 mm · PDF p. 4 / AXLON-IP Model Specifications
输出速度 · No Load Speed [rpm] · 358 rpm · PDF p. 4 / AXLON-IP Model Specifications
输出扭矩 · Continuous Torque [N·m] · 4.3 N·m · PDF p. 4 / AXLON-IP Model Specifications
输出扭矩 · Maximum Torque [N·m] · 13.9 N·m · PDF p. 4 / AXLON-IP Model Specifications
重量 · 440 g
减速比 · 15.8:1
工作电压范围 · 48 V
处理器 · ARM Cortex-M4, 170 MHz, 32 bit
工作温度范围 · -5 ~ +55 °C
2026-11-23
驱动器集成状态 · AXLON integrated architecture / Model Specifications · ARM Cortex-M4 기반 FOC 드라이버 · PDF p. 2 / AXLON series overview; PDF p. 4 / IP 50x08 MCU, Control Method, PWM Frequency
同族型号比较
选择 2–4 个具体配置
比较所选配置| 技术参数 | AXLON-IP 70x1022.5:1 行星减速器 | AXLON-IP 50x08AXLON-IP 50x08 |
|---|---|---|
| 通信物理接口 | CAN范围未绑定 | CAN Bus范围未绑定 |
| 通信物理接口 | CAN FD范围未绑定 | — |
| 回差 | ≤10 arcmin范围未绑定 | ≤10 arcmin范围未绑定 |
| 最大外径 | 88 mm范围未绑定 | 62 mm范围未绑定 |
| 通信物理接口 | — | CAN FD Bus范围未绑定 |
| 通信协议 | — | CAN范围未绑定 |
| 通信协议 | — | CAN FD范围未绑定 |
商业状态
关联实体
暂无已收录的关联产品。