

 哥伦比亚大学
FlexiTac-V2
价格
未公开
类型
组件 · 触觉传感器
状态
原型
可得性
未公开
购买方式
未公开
发布时间
2026年3月
国家/地区
美国
- 触觉单元数
- 384
- 通道频率 · pressure
- 100 Hz
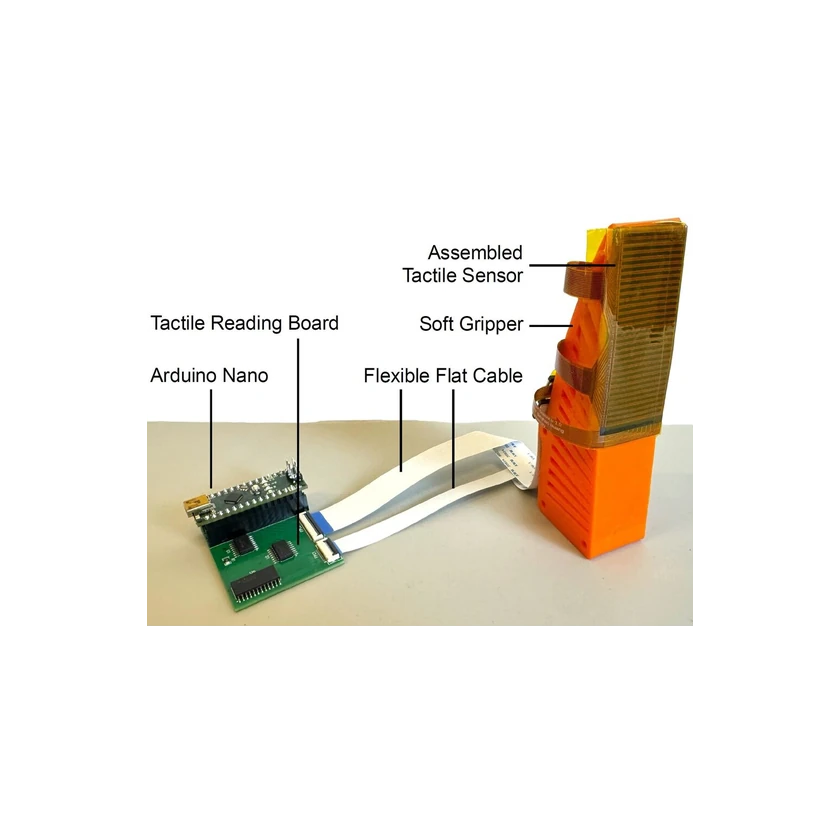
FlexiTac-V2 是哥伦比亚大学研发的柔性压阻触觉阵列。标准指尖片用两层柔性电路板夹合 Velostat 薄膜,以 384 个触点记录法向接触压力分布。读出板通过串口以 100 Hz 发送同步数据,可装在柔性夹指表面。
技术参数
感知能力与传感原理
直接感知
法向接触压力分布
传感方法
FPC–Velostat–FPC
传感原理
压阻式
测量分辨率
2 mm
通道频率 · 压力
100 Hz
物理结构与尺寸
安装位置
夹爪指尖
物理形态
柔性触觉片
触觉单元数
384
感知布局
无源行列阵列
数据输出与通信
通信接口
USB 串口
连接器
0.5 mm 间距 FFC
连接器
32 针+16 针 FFC(32×16 读出板)
连接器
Mini-USB(主机端)
连接器
FPC1 第 1–16 针接 SR1–SR16,FPC2 第 1–32 针接 SC1–SC32
数据输出
逐触点数字读数
物理规格与供电
安装或佩戴方式
触觉片安装在鳍形柔性夹指接触面
软件、导出与开放程度
许可证与使用限制
CC BY-NC 4.0
许可证与使用限制
CC BY-NC 4.0
许可证与使用限制
CC BY-NC 4.0
许可证与使用限制
MIT
其他技术参数
记录性质
研究硬件项目
其他技术参数
阵列 12 × 32
其他技术参数
触觉片厚度 <1 mm
其他技术参数
Arduino Nano
其他技术参数
标称感测区 24 mm × 64 mm
其他技术参数
布线设计的电极区 23 mm × 63 mm
其他技术参数
聚酰亚胺补强片 0.2 mm
其他技术参数
柔性电路板厚度 0.2 mm
其他技术参数
金手指厚度 0.3 mm
其他技术参数
32×16 读出板的 Arduino Nano 内部电源轨 +5 V
其他技术参数
32×16 读出板原理图 Rev 1.0
通信、控制与反馈
校准方式
触觉片至夹爪坐标变换
开发与扩展
二次开发/SDK
PyFlexiTac 0.3.1
商业状态
状态
原型
价格
未公开
发布时间
2026年3月
关联实体
“FlexiTac-V2” 的关联产品
时间线
- 机器人发布FlexiTac-V2
提交来源或更正