越疆机器人 logo越疆机器人

PULSA

价格
价格未公开
类型
机械臂 · 单臂
状态
商业化
可得性
未公开
购买方式
发布时间
2026年10月12日
国家/地区
中国
91 cm
可达范围
±0.02 mm
重复定位精度
44 kg
重量

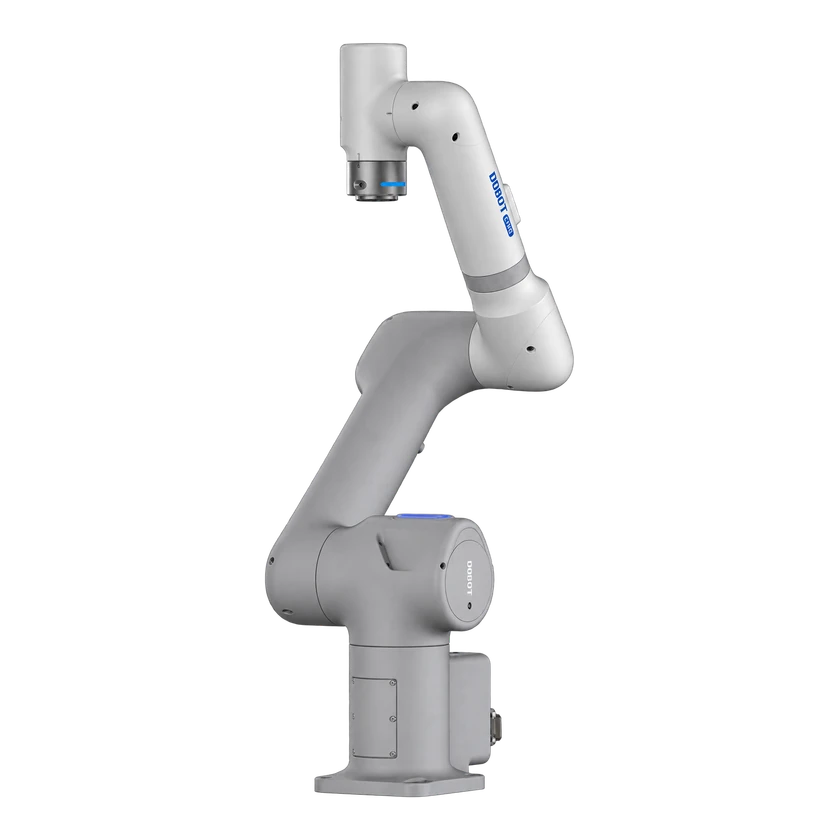
PULSA 7 是越疆面向高节拍产线的六轴工业协作机械臂,额定负载 7 公斤,伸距 910 毫米,重复定位精度 ±0.02 毫米。第六轴最高转速 790 度/秒,支持任意角度安装,内置气路和 I/O 走线。

PULSA 7

产品配置

原厂规格

机械尺寸与安装

重量计入部件
机械臂本体

通信、控制与反馈

通信物理接口
Ethernet

hpc1026

通信物理接口
RS485

hpc1026

通信物理接口
USB

hpc1026

通信物理接口
ABZ

hpc1026

通信协议
TCP/IP

hpc1026

通信协议
Modbus TCP

hpc1026

通信协议
EtherNet/IP

hpc1026

通信协议
PROFINET

hpc1026

通信协议
Modbus RTU

hpc1026

硬件规格

物理规格与供电

安装或佩戴方式
任意角度

自由度与驱动

防护等级(IP)
机械臂本体 · IP67
防护等级(IP)
HPC1026 控制柜 · IP20
防护等级(IP)
HPC1026 控制柜 · IP54(选配)
机械关节数量
6
材质
铝合金

运动性能

单臂负载
7 kg
可达范围
91 cm

机械尺寸与安装

重量
44 kg

机械结构

关节内走线
4 根 Ø4 mm 气管和 12 针 I/O,从 J1 引入、J4 引出
关节运动范围
-180° – 180°
关节运动范围
-165° – 165°
关节运动范围
-160° – 160°
关节运动范围
-200° – 200°
关节运动范围
-360° – 360°
关节运动范围
-360° – 360°
工作电压范围
控制柜 · 220–240 V

电池与续航

供电方式
HPC1026 控制柜 · 24 V,总电流最大 3 A,单通道最大 0.5 A

性能与任务

重复定位精度
±0.02 mm

可靠性与环境

工作温度范围
0–50 °C
安全系统
高速与安全运行模式;ISO 13849-1 PL d、类别 3

交互与通信

外部接口
2 路 DI、2 路 DO、2 路 AI(与 RS485 复用)

开发与扩展

配置选项
本体至控制柜线缆:标配 5 m,选配 10 / 15 / 20 m
图形化编程
图形化积木编程
集成接口
HPC1026 控制柜 · 24 路 DI、24 路 DO(NPN/PNP),2 路模拟输入(0–10 V 或 4–20 mA)
集成接口
16 路安全输入、16 路安全输出(PULSA 系列,HPC1026 适用性待核)
集成接口
HPC1026 控制柜 · 1 个 ABZ 增量编码器端口
集成接口
HPC1026 控制柜 · 2 个 USB 端口
集成接口
HPC1026 控制柜 · PC、安卓应用或示教器

商业状态

状态
商业化
价格
价格未公开
发布时间
2026年10月12日

时间线

  1. 机器人发布
    PULSA 7
提交来源或更正