
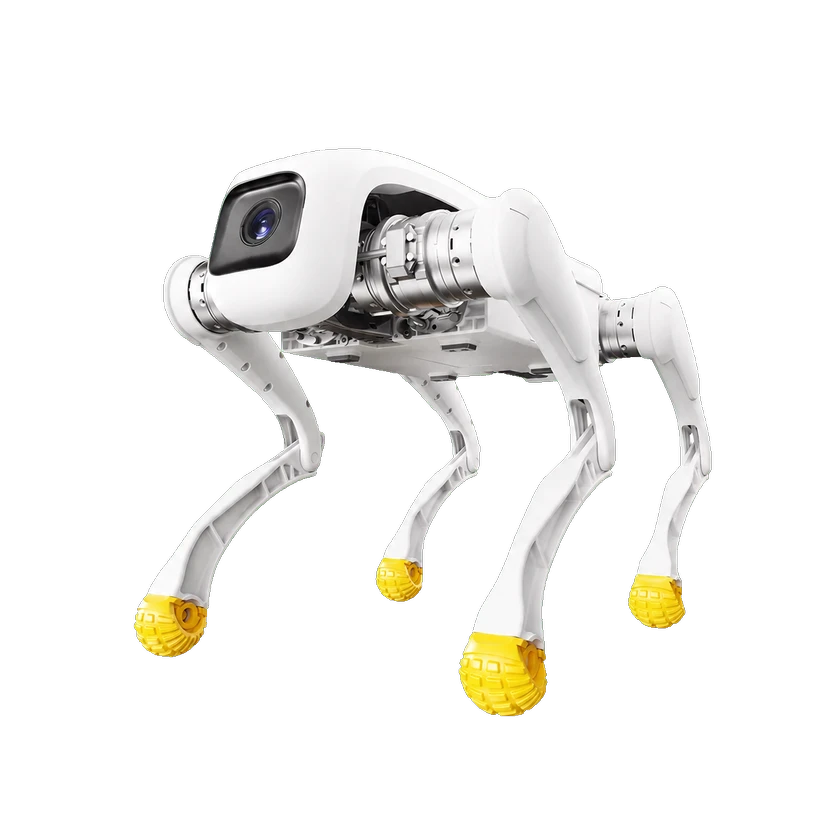
硬件规格
整机规格
折叠尺寸
67.5 cm
折叠尺寸
43.5 cm
折叠尺寸
14.5 cm
机械关节数量
12
材质
铝合金及高强度工程塑料
立位尺寸
63.5 cm
立位尺寸
36 cm
立位尺寸
42 cm
运动性能
跳跃能力
35 cm
最大爬坡角度
40 °
最大移动速度
3.5 m/s
关节输出端峰值扭矩
48 N·m
台阶越障高度
16 cm
机械尺寸与安装
高度
42 cm
重量
15.5 kg
机械结构
执行器型号
高功率密度运动单元
关节运动范围
-28–28 °
关节运动范围
-170–66 °
关节运动范围
35–156 °
传感器
IMU
标准
视觉感知
DFOV 122°、HFOV 111°、VFOV 70°
电池与续航
充电时间
1 h
最大功率
3500 W
续航里程
5000–7000 m
计算平台
板载计算
8核高性能CPU
可靠性与环境
工作温度范围
0–40 °C
开发与扩展
扩展接口/背板
以太网、USB、电源、SBUS 和 UART
二次开发/SDK
支持
开源情况与制作资料
软件
部分开放仅示例或辅助工具已公开,不能据此认定核心系统开源。
制作资料
待核验当前证据不足,尚未核实这一维度的公开情况。
| 类型 | 资源 | 许可证 | 适用版本 | 前往 |
|---|---|---|---|---|
| 代码 | D1 Edu / Ultra SDK 包与源码示例 GitHub · AgibotTech/agibot_D1_Edu-Ultra 官方仓库提供示例源码、头文件及预编译 SDK 库,不能据此认定库实现或整机固件全部源码公开。须匹配机器人固件与 SDK。仓库资料采用 BSD-3-Clause。 | BSD-3-Clause | D1 Edu (motion firmware >=0.2.6) | 前往 GitHub |
| 硬件设计 | D1 Edu / Ultra 电气与载荷接口说明 GitHub · AgibotTech/agibot_D1_Edu-Ultra 官方文档公开对应型号的电气扩展、连接器及引脚资料,属于局部集成参考,不是制造图纸、整机 BOM 或组装教程。仓库文档采用 BSD-3-Clause,不推导开放硬件授权。 | BSD-3-Clause | D1 Edu (motion firmware >=0.2.6) | 前往 GitHub |
商业状态
状态
商业化
价格
6,080 美元(海外售价;运费、税费、关税及进口清关费用另计)
发布时间
2025年8月1日
关联实体
暂无已收录的关联产品。
时间线
- 机器人发布智元酷拓D1 Edu
提交来源或更正