IGRIS-C2.1.1:5지 손API
통신 및 제어
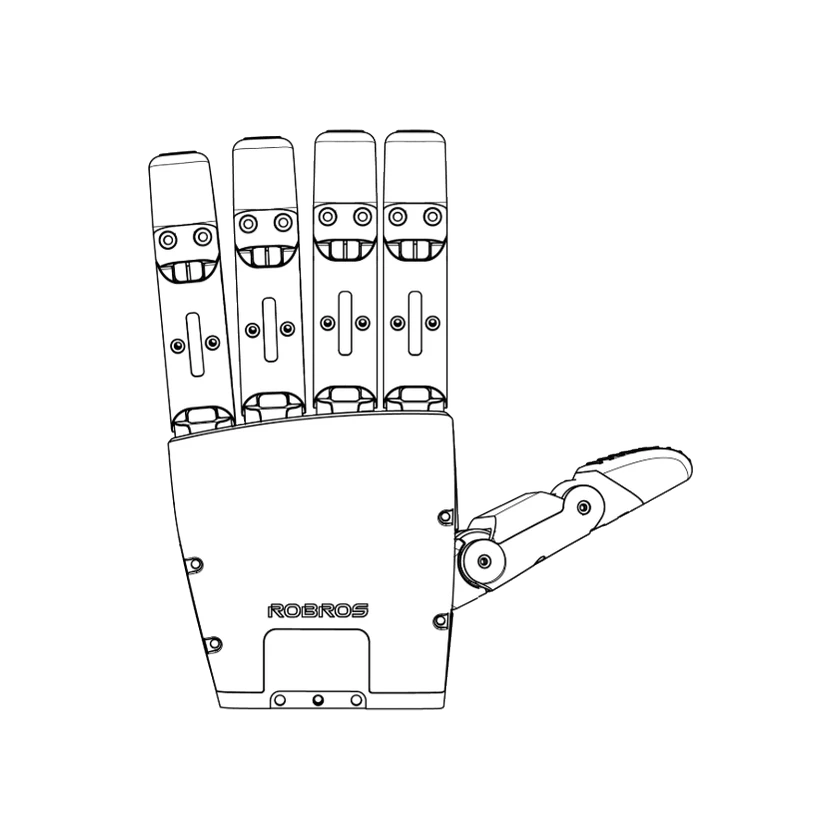
제조사H5_C제품과 동일IGRIS-C5지 장은 엄지2DoF+나머지 네손가락 각1DoF결합구동으로 일치합니다. 로봇 브리지 소프트웨어2.1.1범위이며1DoF/자석 그리퍼나 기본 물리 버스가 아닙니다. 전송 모드는 선택형이며 동시 인터페이스가 아닙니다. 손Ethernet/CAN/RS485/USB커넥터는 추정하지 않습니다.
제조사H5_C제품과 동일IGRIS-C5지 장은 엄지2DoF+나머지 네손가락 각1DoF결합구동으로 일치합니다. 로봇 브리지 소프트웨어2.1.1범위이며1DoF/자석 그리퍼나 기본 물리 버스가 아닙니다. 2.1.1은LOW_LEVEL_MODE/LOW_LEVEL_WALK_MODE에서만 적용되고 고수준 프리셋이 우선하며 다른 모드는 무시합니다. 각도·토크 단위가 아닙니다.
소프트웨어 및 리소스
제조사H5_C제품과 동일IGRIS-C5지 장은 엄지2DoF+나머지 네손가락 각1DoF결합구동으로 일치합니다. 로봇 브리지 소프트웨어2.1.1범위이며1DoF/자석 그리퍼나 기본 물리 버스가 아닙니다. 실제ROS2서비스는ros모드에만 있으며DDS ros-compatible요청응답 토픽은 자동ROS2서비스가 아닙니다. 배포판·독립 손ROS노드는 단정하지 않습니다.
제조사H5_C제품과 동일IGRIS-C5지 장은 엄지2DoF+나머지 네손가락 각1DoF결합구동으로 일치합니다. 로봇 브리지 소프트웨어2.1.1범위이며1DoF/자석 그리퍼나 기본 물리 버스가 아닙니다. 문서 예제이며 이번에 빌드·실행하지 않았습니다. SDK와 로봇 소프트웨어 버전이 일치해야 합니다.
제조사H5_C제품과 동일IGRIS-C5지 장은 엄지2DoF+나머지 네손가락 각1DoF결합구동으로 일치합니다. 로봇 브리지 소프트웨어2.1.1범위이며1DoF/자석 그리퍼나 기본 물리 버스가 아닙니다. 문서 예제이며 이번에 빌드·실행하지 않았습니다. SDK와 로봇 소프트웨어 버전이 일치해야 합니다.
센싱
제조사H5_C제품과 동일IGRIS-C5지 장은 엄지2DoF+나머지 네손가락 각1DoF결합구동으로 일치합니다. 로봇 브리지 소프트웨어2.1.1범위이며1DoF/자석 그리퍼나 기본 물리 버스가 아닙니다. tau_est는 이름·주석과 달리mA모터 전류이며 측정 토크·촉각이 아닙니다. 손IMU를 추가하지 않고 브리지 발행 주기를 기본 센서·제어 속도로 보지 않습니다.