
IGRIS-C2.1.1: Fünffinger-Hand-API
Kommunikation und Steuerung
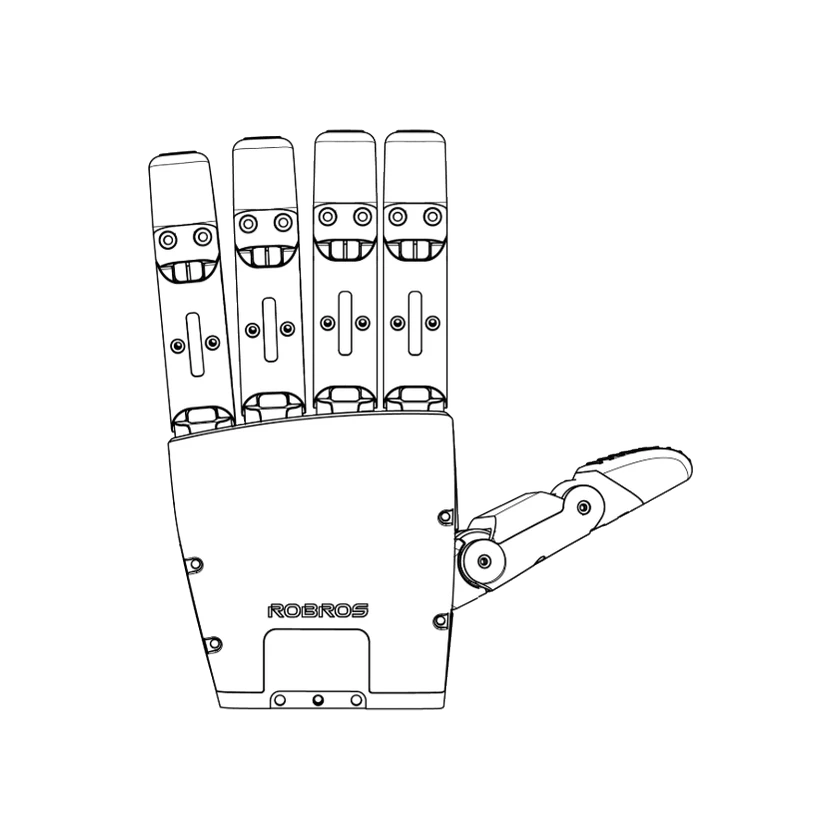
H5_C-Produktabschnitt und IGRIS-C-Fünffingerkapitel stimmen bei Daumen2DoF plus vier gekoppelten1DoF-Fingern überein. Umfang: Software2.1.1 über Roboterbridge, keine1DoF-/Magnetgreifer oder native physische Handschnittstelle. Übertragungsmodi sind Alternativen, nicht gleichzeitig. Kein Ethernet/CAN/RS485/USB-Handstecker abgeleitet.
H5_C-Produktabschnitt und IGRIS-C-Fünffingerkapitel stimmen bei Daumen2DoF plus vier gekoppelten1DoF-Fingern überein. Umfang: Software2.1.1 über Roboterbridge, keine1DoF-/Magnetgreifer oder native physische Handschnittstelle. 2.1.1 akzeptiert externe Ziele nur inLOW_LEVEL_MODE/LOW_LEVEL_WALK_MODE. High-Level-Presets haben Vorrang, andere Modi ignorieren sie. Keine Winkel-/Drehmomenteinheit.
Software und Ressourcen
H5_C-Produktabschnitt und IGRIS-C-Fünffingerkapitel stimmen bei Daumen2DoF plus vier gekoppelten1DoF-Fingern überein. Umfang: Software2.1.1 über Roboterbridge, keine1DoF-/Magnetgreifer oder native physische Handschnittstelle. Echter ROS2-Dienst nur imros-Modus; DDS-ros-compatible-Request/Response-Themen sind nicht automatisch ROS2-Dienste. Keine Distribution/native Standalone-Hand-Node behauptet.
H5_C-Produktabschnitt und IGRIS-C-Fünffingerkapitel stimmen bei Daumen2DoF plus vier gekoppelten1DoF-Fingern überein. Umfang: Software2.1.1 über Roboterbridge, keine1DoF-/Magnetgreifer oder native physische Handschnittstelle. Dokumentierte Beispiele, hier nicht gebaut/ausgeführt. SDK- und Robotersoftwareversion müssen zusammenpassen.
H5_C-Produktabschnitt und IGRIS-C-Fünffingerkapitel stimmen bei Daumen2DoF plus vier gekoppelten1DoF-Fingern überein. Umfang: Software2.1.1 über Roboterbridge, keine1DoF-/Magnetgreifer oder native physische Handschnittstelle. Dokumentierte Beispiele, hier nicht gebaut/ausgeführt. SDK- und Robotersoftwareversion müssen zusammenpassen.
Sensorik
H5_C-Produktabschnitt und IGRIS-C-Fünffingerkapitel stimmen bei Daumen2DoF plus vier gekoppelten1DoF-Fingern überein. Umfang: Software2.1.1 über Roboterbridge, keine1DoF-/Magnetgreifer oder native physische Handschnittstelle. tau_est ist trotz Namen/Kommentar Motorstrom inmA, kein gemessenes Drehmoment oder Tastsensorwert. Kein Hand-IMU ergänzt; Bridge-Publikationstakt ist keine native Sensor-/Regelrate.
