
Noetix Robotics logoNoetix Robotics

N2

가격
가격 비공개
유형
휴머노이드 로봇 · 미니 휴머노이드
적용 시나리오
Household · Companion / Research & Education · Developer Kit / Research & Education · Education Platform / Commercial Service · Recreation & Entertainment / Research & Education · Research Platform
상태
상용
구매 가능 여부
판매 중
구매 방식
미공개
공개일
2025년 3월 14일
국가/지역
중국
최근 확인
2026-08-19
분류 및 상태 안내

분류는 구조와 기능에 따르며 바퀴 유무만으로 휴머노이드를 판단하지 않습니다. 제품 단계는 입증된 성숙도, 공급 상태는 현재 접근 방식을 나타냅니다. 상용 제품도 파일럿 고객에게만 제공될 수 있습니다. 어느 항목도 단독으로 구매 가능성을 증명하지 않으며 미확인 정보는 미확인으로 유지합니다.

18자유도
총 자유도
1.18 m
높이
약 30 kg
무게
약 5kg
일반 페이로드

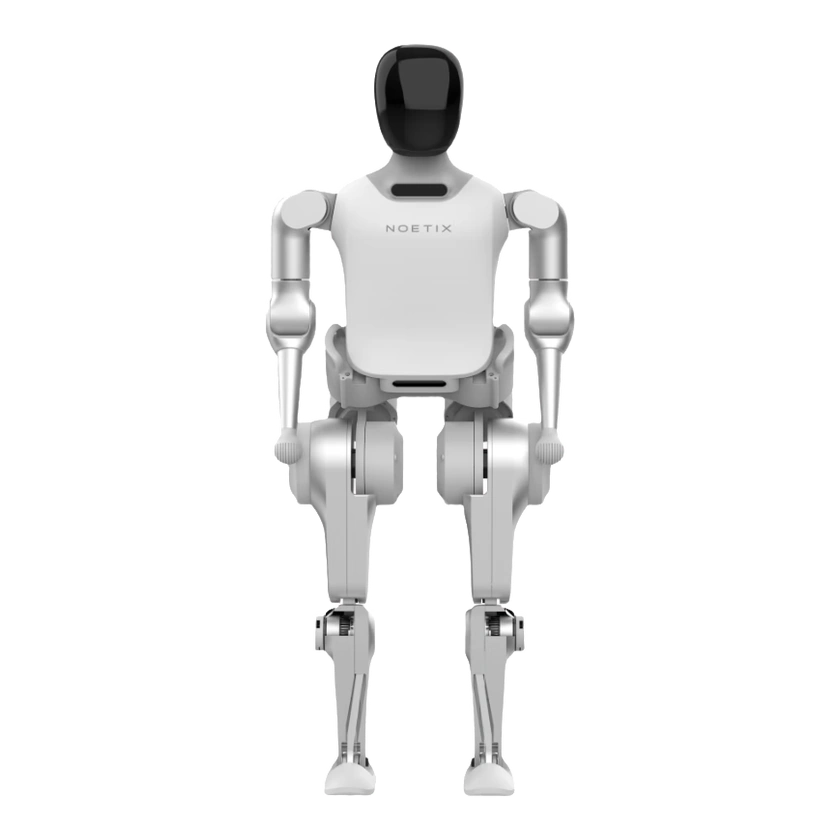
Noetix Robotics N2는 엔터테인먼트, 캠퍼스 활용, 대학 연구 및 아동 동반을 위한 소형 휴머노이드 로봇입니다. 18 DoF, 깊이 비전, IMU 센싱, 민첩한 동작 제어, 프로그래밍 가능한 동작, 퀵 릴리스 배터리, OTA 업데이트, SDK 지원 및 1~2시간의 작동 시간을 갖추고 있습니다.
1 / 1N2

인텔리전스 프로필

제어 방식공식 발표
강화 학습

기능 맵

이동공식 발표
보행
상호작용공식 발표
음성 상호작용

하드웨어 사양

물리적 사양

기립 시 크기
118 cm × 47 cm × 29 cm
총 자유도
18자유도

이동성 및 페이로드

무릎 관절 토크
150 N·m
일반 페이로드
약 5kg
연속 보행 페이로드
약 5 kg
보행 속도
2 m/s

기계 및 장착

팔당 제어 가능 자유도
4 DoF
높이
1.18 m
다리당 자유도
5 DoF
무게
약 30 kg

기계 구조

엔드 이펙터
구형 손 / 다섯 손가락 손
내부 배선
내장 배선
관절 베어링
크로스 롤러 베어링 + 깊은 홈 볼 베어링
관절 가동 범위
무릎 0~126°, 엉덩이 P -90°~45°, R -37°~+57°, Y -37°~+57°

센서

센서
깊이 카메라 및 IMU

배터리 및 작동 시간

배터리 용량
7 Ah
배터리 교체 지원
퀵 릴리스 스마트 배터리 지원
배터리 전압
48 V
전원 공급
리튬 배터리
작동 시간
1~2시간

컴퓨팅 플랫폼

AI 연산 성능 표기
6 TOPS

상호작용 및 통신

통신
Wi-Fi 6; Bluetooth 5.2
마이크로폰
지원됨
OTA 업데이트
지원됨

개발 및 확장

2차 개발(SDK)
기술 지원 및 SDK 문서를 제공합니다.

오픈 소스 및 제작 자료

소프트웨어

미검증

이 항목을 판단할 검증된 근거가 부족합니다.

하드웨어 설계

일부 하드웨어 자료

공식 문서는 N2 외부 인터페이스와 보드 역할을 설명하고 교육용 전용 개발 연산 보드를 구분합니다. 부분적인 통합 자료이며 회로도, 전체 BOM 또는 제조 도면이 아닙니다. 하드웨어 라이선스는 확인되지 않았습니다.

설명 보기

제작 자료

미검증

이 항목을 판단할 검증된 근거가 부족합니다.

유형자료라이선스적용 버전열기
하드웨어N2 전기 인터페이스 및 보드 설명

web.noetixrobotics.com

공식 문서는 N2 외부 인터페이스와 보드 역할을 설명하고 교육용 전용 개발 연산 보드를 구분합니다. 부분적인 통합 자료이며 회로도, 전체 BOM 또는 제조 도면이 아닙니다. 하드웨어 라이선스는 확인되지 않았습니다.

—N2열기 문서

상용화 상태

상태
상용
가격
가격 비공개
공개일
2025년 3월 14일

배치 기록

실제 현장의 진행 상황, 변화 및 출처.

협력 주체
North China University of Technology · 고객
적용 분야
Education Platform
주요 작업
Support hands-on AI and robotics teaching, student programming and motion design, and faculty research on gait optimization and human-robot interaction
위치
North China University of Technology, Shijingshan District, Beijing, China
시작
미공개
최근 검증
2026-10-11

배치 타임라인 · 1

  1. WRC 2026 exhibitor case documents N2 use at North China University of Technology
검증된 자료 기준이며 실시간 운영 상태가 아닙니다.2026-10-11

동영상

타임라인

  1. 로봇 공개
    N2
출처 또는 수정 제안 보내기