
 Zeroth Robotics
Zeroth Bridge
가격
USD 3,999
유형
휴머노이드 로봇 · 미니 휴머노이드
상태
상용화
구매 가능 여부
사전 주문 가능
구매 방식
온라인 구매
공개일
2026년 9월 2일
국가/지역
중국
최근 확인
2026-09-09
분류 및 상태 안내
분류는 구조와 기능에 따르며 바퀴 유무만으로 휴머노이드를 판단하지 않습니다. 제품 단계는 입증된 성숙도, 공급 상태는 현재 접근 방식을 나타냅니다. 상용 제품도 파일럿 고객에게만 제공될 수 있습니다. 어느 항목도 단독으로 구매 가능성을 증명하지 않으며 미확인 정보는 미확인으로 유지합니다.
21 DOF
총 자유도
≈ 13 kg
무게
Zeroth Bridge는 Zeroth Robotics가 개발자, 연구기관 및 대학을 위해 개발한 소형 이족보행 휴머노이드 로봇으로, 피지컬 AI 연구개발, 교육, 동작 시연 및 원격 조작에 활용됩니다. 개방형 OpenBridge 아키텍처는 하드웨어 통합, 스킬 개발 및 시뮬레이션 학습 리소스를 결합합니다. 공식 자료에 따르면 FlowMimic 모션 스택은 보행과 스쿼트 등의 전신 동작을 생성하며, Tele_Bridge는 WBC 기반 전신 원격 조작과 고충실도 동작 추종을 지원해 개발·학습부터 배포까지 이어지는 개방형 도구 체계를 구성합니다.
1 / 1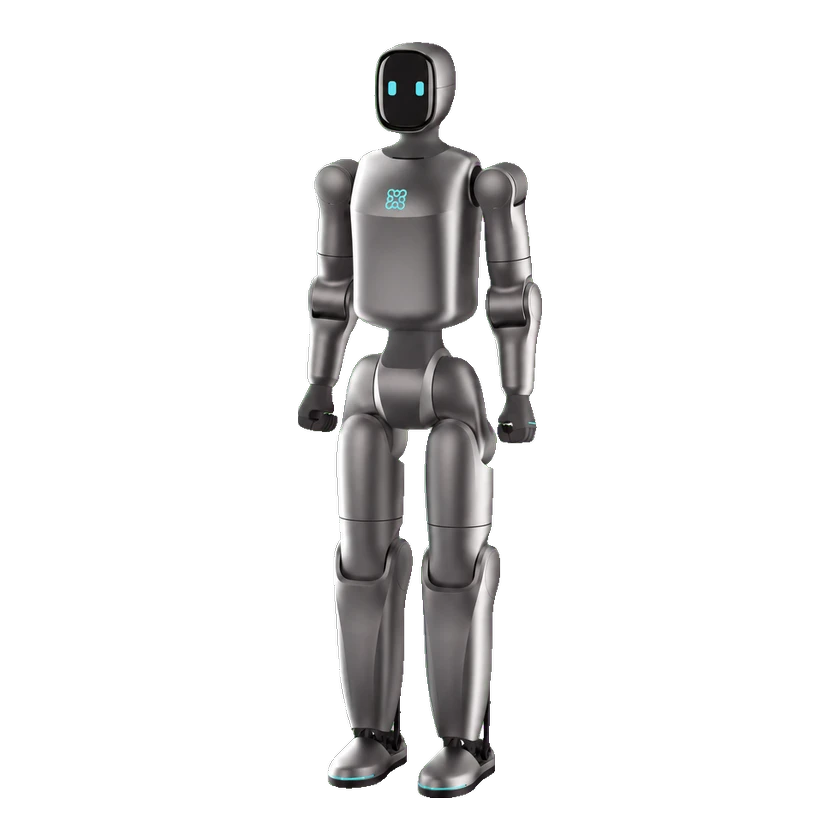
하드웨어 사양
물리적 사양
팔 길이
30–40 cm
소재
TPU 흉부 쉘
부드러운 패딩
소프트 TPU
기립 시 크기
88 cm
총 자유도
21 DOF
이동성 및 적재량
섀시 이동성
이족 휴머노이드 보행
손 적재량
2 kg
점프 가능 여부
Aerial backflip demonstrated
지형 유형
가정; 낮은 테이블; 실내 바닥 인근
자유도
팔당 제어 가능 자유도
팔당 4
다리당 자유도
6 DOF
장착 인터페이스
서드파티 하드웨어용 인터페이스 예약
허리 자유도
1 DOF
무게
≈ 13 kg
기계 구조
섀시
슬림한 소형 휴머노이드 본체
엔드 이펙터
두 손가락 그리퍼
감속비
36
관절 유형
어깨; 팔꿈치; 허리; 고관절; 허벅지; 무릎; 발목
모터 최대 토크
10 N·m
작동 전압
48 V
센서
자세 센서
IMU
IMU
탑재
장애물 회피
Intelligent obstacle avoidance
센서
IMU 및 모터 내부 피드백
촉각 센서
Capacitive touch sensing
배터리 및 작동 시간
충전 전력 요구 사항
Charging input: 12.6 V / 3.2 A
컴퓨팅 플랫폼
CPU 코어
8
메모리
8 GB
온보드 컴퓨팅
RK3588 (8-core)
소프트웨어 알고리즘
FlowMimic motion stack
저장 공간
32 GB
신뢰성 및 환경
작동 온도
0–40 °C
상호작용 및 통신
통신
Wi-Fi 6 and Bluetooth 5.2
마이크로폰
Circular microphone array
원격 컨트롤러
기본 원격 제어 및 VR 상체 추종
개발 및 확장
확장 백플레인
하드웨어 인터페이스 예약
통합 인터페이스
통합 개발 도구 및 하드웨어 인터페이스
2차 개발(SDK)
OpenBridge는 Robot, Skill, Simulation 허브와 초기 SDK 릴리스에 대한 접근을 제공합니다. CAD는 제공되지만, 코드와 튜토리얼 및 coming soon으로 표시된 추가 조립, BOM, 원격 조작, 학습 리소스는 아직 일반적으로 제공되지 않습니다.
원격 조작
기본 원격 제어; VR 상체 추종; WBC 전신 동기화
상용화 상태
상태
상용화
가격
USD 3,999
공개일
2026년 9월 2일
관련 항목
다관절 손
확인된 구체적인 다관절 손 모델이 없습니다.
타임라인
- 로봇 공개Zeroth Bridge
출처 또는 수정 제안 보내기