
 Nanjing ENCOS Intelligent Technology Co., Ltd.
ENCOS EC-A 1세대 유성 시리즈
- 외경
- 56 mm
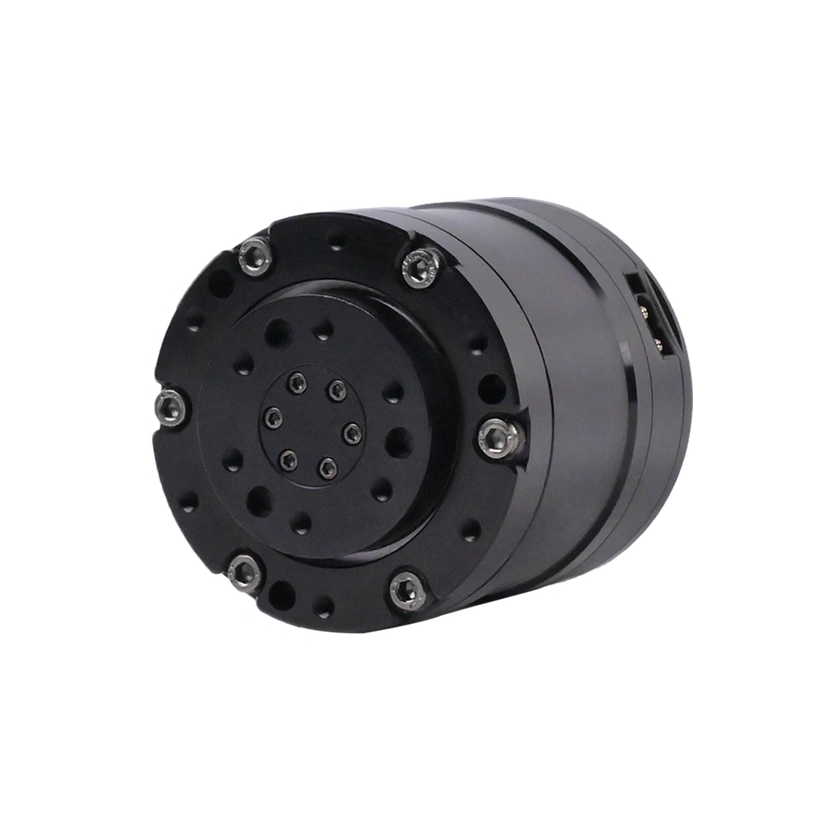
EC-A4310-P2-36은 ENCOS EC-A 시리즈의 로봇용 액추에이터입니다. 공식 모델 자료는 설치 공간, 출력 및 구동 구성 검토를 위한 기계 치수와 성능 사양을 제공합니다. 운전 조건은 연결된 공식 자료를 확인하세요.
기술 사양
출력 및 전달
- 출력 토크 · 정격
12 N·m
범위 미지정
- 출력 토크 · 피크
36 N·m
범위 미지정
- 출력 토크 · 연속
9.5 N·m
범위 미지정
- 출력 회전 속도 · 피크
167 rpm
범위 미지정
- 출력 회전 속도 · 정격
144 rpm
범위 미지정
- 백래시
18 arcmin
범위 미지정
치수 및 설치
- 외경
56 mm
범위 미지정
- 축방향 길이
60.5 mm
범위 미지정
- 허용 반경 하중
1890 N
범위 미지정
- 허용 축 하중
1890 N
범위 미지정
- 허용 전복 모멘트
28 N·m
범위 미지정
전기 사양
- 동작 전류 · 정격
5.6 A
범위 미지정
- 동작 전류 · 정격
6.5 A
범위 미지정
- 동작 전류 · 피크
30 A
범위 미지정
- 전력 · 정격
268.8 W
범위 미지정
엔코더 및 피드백
- 엔코더 유형
듀얼 엔코더
범위 미지정
통신 및 제어
- 통신 인터페이스
CAN / CAN FD
범위 미지정
모델 기록 · 구성 적용 범위 미확인
- 무게
- 0.382 kg
- 감속비
- 36:1
- 관절 베어링
- 크로스 롤러 베어링 3005
- 작동 전압 · 정격
- 48 V
- 토크 밀도 · 피크 · 출처 원문
- 94.2 N·m/kg · 확인 필요
출처 · 2
2026-11-14
통신 인터페이스 · 通信方式(Communication Mode) | - | CAN(可选CAN FD)
허용 축 하중 · 轴向载荷和径向载荷(Axial And Radial Loads) 1.89 kN
백래시 · Arcmin 18
전력 · 额定输入功率(Rated Input Power) 268.8
엔코더 유형 · 是否具有双编码器(Double Encoder) | - | 是
동작 전류 · 额定母线电流(Rated Bus Current) 5.6
동작 전류 · 额定相电流(Rated Phase Current) 6.5
동작 전류 · 峰值相电流(Peak Phase Current) 30
출력 회전 속도 · 额定转速(Rated Speed) 144
출력 토크 · Rated Torque (0 RPM): 12 N·m
출력 토크 · 允许连续转矩(50RPM)(Allows Continuous Torque) 9.5
허용 반경 하중 · 轴向载荷和径向载荷(Axial And Radial Loads) 1.89 kN
허용 전복 모멘트 · 抗弯矩(Bending Moment Resistance) 28
감속비 · 减速比(Reduction Ratio) 36
관절 베어링 · 交叉滚子轴承型号(Cross Roller Bearing Type) 3005
작동 전압 · 额定电压(Rated Voltage) 48
토크 밀도 · 峰值扭矩密度(Peak Torque Density) 94.2
같은 시리즈 모델 비교
구성 2~4개 선택
선택한 구성 비교| 기술 사양 | EC-A2806-P2-36표준 구성 | EC-A4310-P2-36표준 구성 |
|---|---|---|
| 통신 인터페이스 | CAN범위 미지정 | CAN범위 미지정 |
| 통신 인터페이스 | CAN FD범위 미지정 | — |
| 백래시 | 18 arcmin범위 미지정 | 18 arcmin범위 미지정 |
| 외경 | 44 mm범위 미지정 | 56 mm범위 미지정 |
| 통신 인터페이스 | — | CAN FD범위 미지정 |
상용화 상태
관련 항목
등록된 관련 제품이 없습니다.