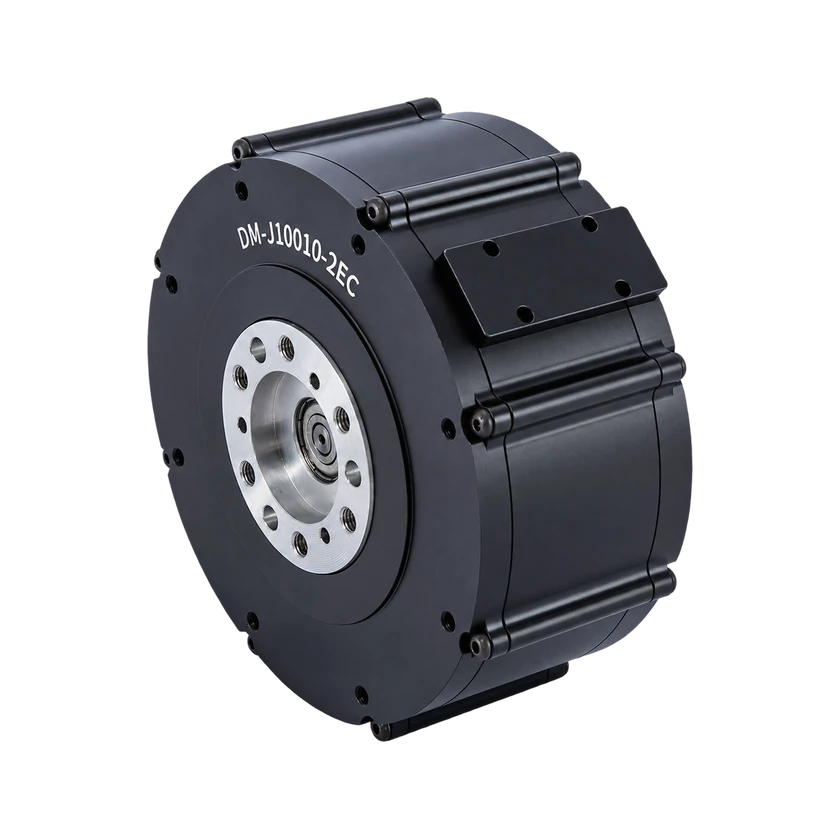
통합 관절 비교

모델 또는 구성 2~4개를 비교합니다. 정격·연속·최대 값의 조건을 출처에서 확인하세요.

2 개 모델 / 구성 선택됨

실험은 기본 탑재를 의미하지 않습니다. 근거는 명시된 모델 버전에만 적용됩니다.

모델 질량 · 구성 적용 범위 미확인

모델 질량 · 구성 적용 범위 미확인approximate

1.485 kg

—

모델 질량 · 구성 적용 범위 미확인

—

≈0.306 kg

통신 및 제어

통신 인터페이스

CAN

—

통신 인터페이스

UART

—

통신 인터페이스

—

CAN

통신 인터페이스

—

UART

제어 모드force_position_mixed

—

힘·위치 혼합 제어

제어 모드mit

MIT 모드

MIT 모드

제어 모드position

위치 모드

—

제어 모드position_velocity

—

위치·속도 모드

제어 모드velocity

속도 모드

속도 모드

피드백 신호motor_temperature

모터 온도

—

피드백 신호position

위치

—

피드백 신호torque

토크

—

피드백 신호velocity

속도

—

관절 사양

축방향 길이

62 mm

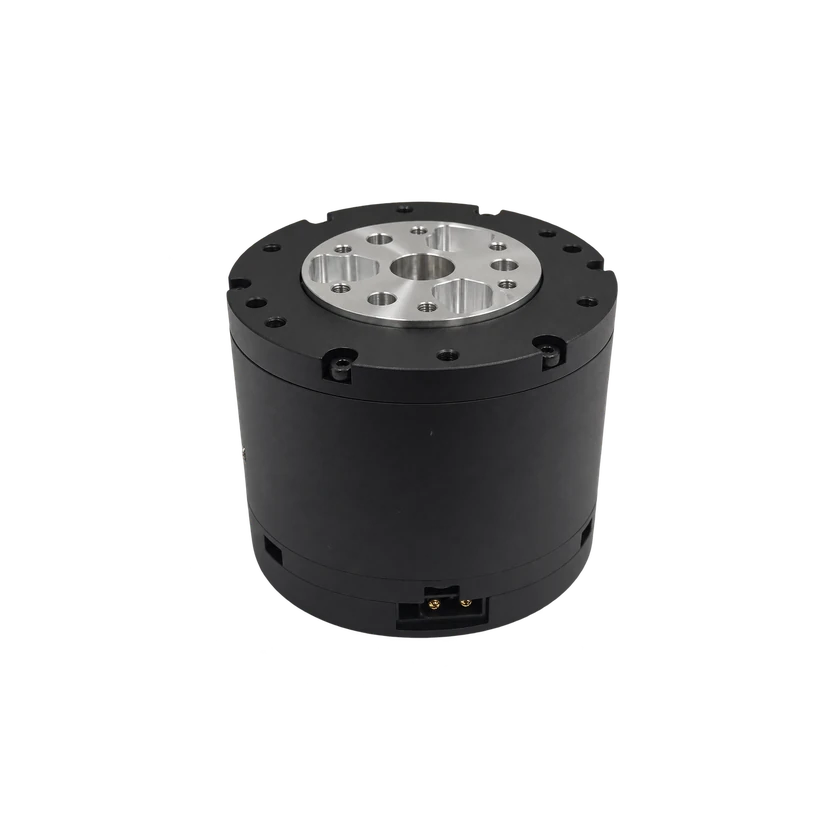
46 mm

외경

112 mm

57 mm

엔코더 방식

—

싱글턴

엔코더 방식관절 출력

출력축 단회전 절대 위치

—

보호 기능communication_loss

통신 손실 보호

통신 두절 보호

보호 기능overcurrent

과전류 보호

과전류 보호

보호 기능overtemperature

드라이버 및 모터 과열 보호

이중 온도 보호

보호 기능overvoltage

과전압 보호

과전압 보호

보호 기능undervoltage

저전압 보호

저전압 보호

모터 통합 상태

모터 통합

통합

엔코더 통합 상태

엔코더 통합

통합

드라이버 통합 상태

드라이버 통합

통합

출처 · 4
www.damiaokeji.com

DM-J 관절 모터 · DM-J10010-2EC · DM-J10010-2EC

모델 질량 · 구성 적용 범위 미확인 · approximate / 통신 인터페이스 / 제어 모드 / 축방향 길이 / 외경 / 엔코더 방식 / 보호 기능

확인됨 · 2026-11-17

www.damiaokeji.com

DM-J 관절 모터 · DM-J10010-2EC · DM-J10010-2EC

피드백 신호 / 모터 통합 상태 / 엔코더 통합 상태 / 드라이버 통합 상태

확인됨 · 2026-11-17

www.damiaokeji.com

DM-J 관절 모터 · DM-J4310-2EC V1.1 · DM-J4310-2EC V1.1

모델 질량 · 구성 적용 범위 미확인 / 통신 인터페이스 / 축방향 길이 / 외경 / 엔코더 방식 / 보호 기능 / 모터 통합 상태 / 엔코더 통합 상태 / 드라이버 통합 상태

확인됨 · 2026-11-17

www.mdmbot.com

DM-J 관절 모터 · DM-J4310-2EC V1.1 · DM-J4310-2EC V1.1

통신 인터페이스 / 제어 모드 / 보호 기능

확인됨 · 2026-11-17
출처 또는 수정 제안 보내기