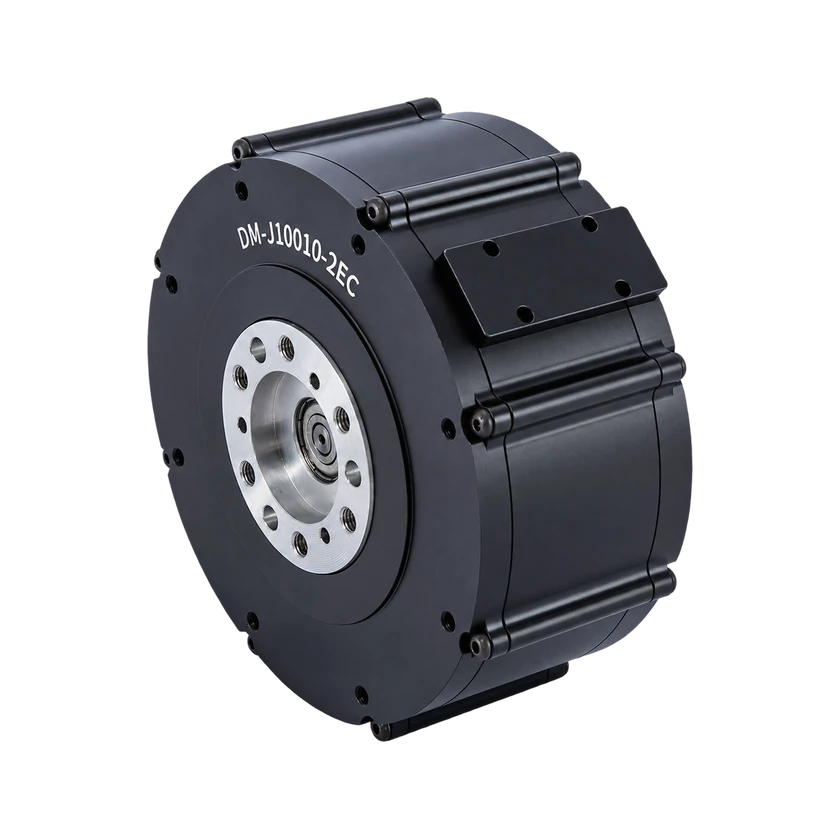
一体型関節の比較

2〜4件のモデルまたは構成を比較します。定格・連続・ピーク値の条件を情報源で確認してください。

2 件のモデル・構成を選択中

実験は標準搭載を意味しません。根拠は記載されたモデルバージョンにのみ適用されます。

モデル質量 · 構成への適用は未確認

モデル質量 · 構成への適用は未確認approximate

1.485 kg

—

モデル質量 · 構成への適用は未確認

—

≈0.306 kg

通信・制御

通信インターフェース

CAN

—

通信インターフェース

UART

—

通信インターフェース

—

CAN

通信インターフェース

—

UART

制御モードforce_position_mixed

—

力・位置混合制御

制御モードmit

MITモード

MITモード

制御モードposition

位置モード

—

制御モードposition_velocity

—

位置・速度モード

制御モードvelocity

速度モード

速度モード

フィードバック信号motor_temperature

モーター温度

—

フィードバック信号position

位置

—

フィードバック信号torque

トルク

—

フィードバック信号velocity

速度

—

関節仕様

軸方向長さ

62 mm

46 mm

外径

112 mm

57 mm

エンコーダー方式

—

シングルターン

エンコーダー方式関節出力

出力軸の単回転絶対位置

—

保護機能communication_loss

通信断保護

通信途絶保護

保護機能overcurrent

過電流保護

過電流保護

保護機能overtemperature

ドライバーとモーターの過熱保護

デュアル温度保護

保護機能overvoltage

過電圧保護

過電圧保護

保護機能undervoltage

低電圧保護

低電圧保護

モーター内蔵状態

モーター内蔵

内蔵

エンコーダー内蔵状態

エンコーダ内蔵

内蔵

ドライバー内蔵状態

ドライバー内蔵

内蔵

情報源 · 4
www.damiaokeji.com

DM-J 関節モーター · DM-J10010-2EC · DM-J10010-2EC

モデル質量 · 構成への適用は未確認 · approximate / 通信インターフェース / 制御モード / 軸方向長さ / 外径 / エンコーダー方式 / 保護機能

確認 · 2026-11-17

www.damiaokeji.com

DM-J 関節モーター · DM-J10010-2EC · DM-J10010-2EC

フィードバック信号 / モーター内蔵状態 / エンコーダー内蔵状態 / ドライバー内蔵状態

確認 · 2026-11-17

www.damiaokeji.com

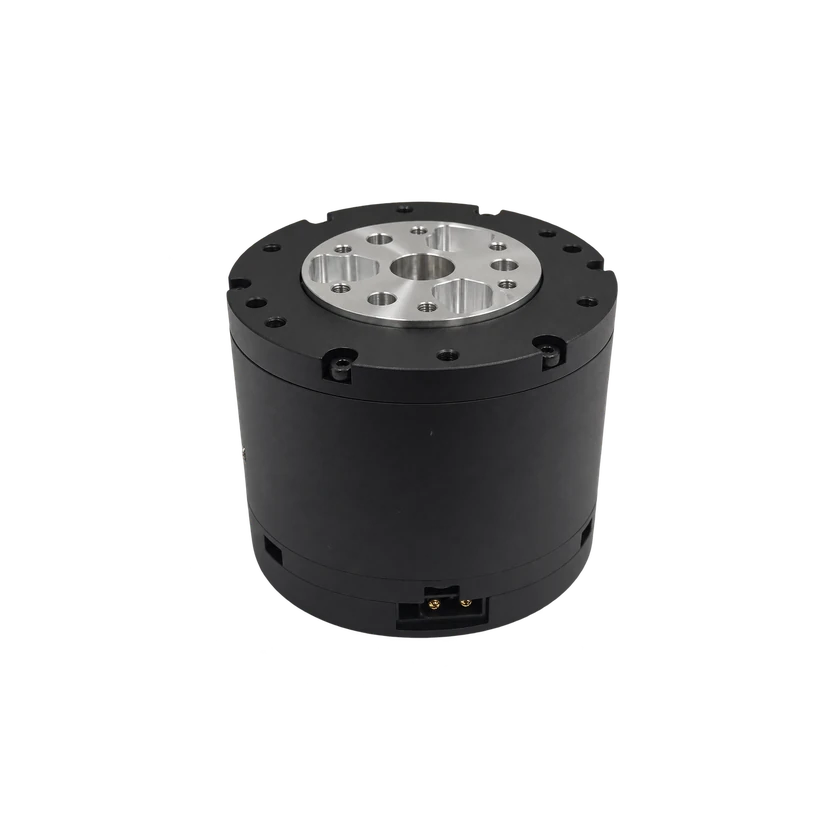
DM-J 関節モーター · DM-J4310-2EC V1.1 · DM-J4310-2EC V1.1

モデル質量 · 構成への適用は未確認 / 通信インターフェース / 軸方向長さ / 外径 / エンコーダー方式 / 保護機能 / モーター内蔵状態 / エンコーダー内蔵状態 / ドライバー内蔵状態

確認 · 2026-11-17

www.mdmbot.com

DM-J 関節モーター · DM-J4310-2EC V1.1 · DM-J4310-2EC V1.1

通信インターフェース / 制御モード / 保護機能

確認 · 2026-11-17
情報源または訂正を送信