
 DAMIAO
DM-J 関節モーター
- 出力トルク · 定格
- 40 N·m
- 外径
- 112 mm
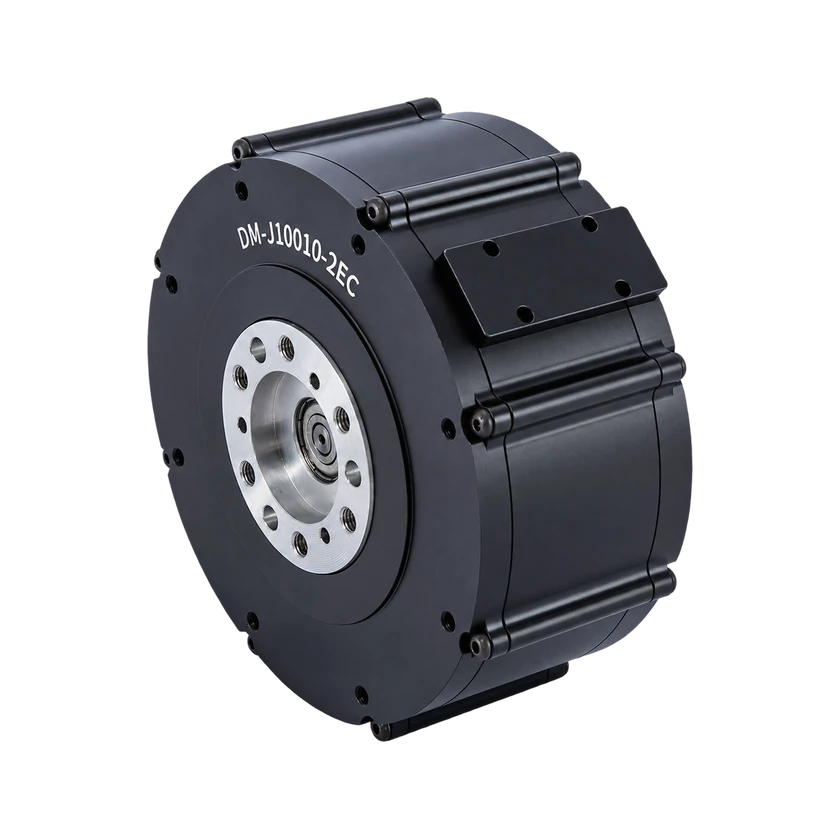
DM-J10010-2ECはモーターとドライバーを統合した関節モーター。デュアルエンコーダで出力軸の単回転絶対位置を取得し、定格40 N·m、ピーク150 N·m。CANフィードバック、PC調整、ファームウェア更新、二重温度保護に対応する。
技術仕様
出力・伝達
- 出力トルク · 定格
40 N·m
範囲未指定
- 出力トルク · ピーク
150 N·m
範囲未指定
- 出力回転速度 · 定格
100 rpm
範囲未指定
- 出力回転速度
150 rpm
範囲未指定
寸法・取付
- 外径
112 mm
範囲未指定
- 軸方向長さ
62 mm
範囲未指定
電気仕様
- 動作電流 · 定格
20 A
範囲未指定
- 動作電流 · ピーク
70 A
範囲未指定
エンコーダー・フィードバック
- エンコーダー種類
磁気式
範囲未指定
- エンコーダー方式
出力軸の単回転絶対位置
範囲未指定
- エンコーダー分解能
14 bit
範囲未指定
- フィードバック信号
速度 / 位置 / トルク / モーター温度
範囲未指定
通信・制御
- 通信インターフェース
CAN / UART
範囲未指定
- 制御モード
MITモード / 速度モード / 位置モード
範囲未指定
ブレーキ・環境
- 保護機能
ドライバーとモーターの過熱保護 / 過電圧保護 / 低電圧保護 / 過電流保護 / 通信断保護
範囲未指定
構造・内蔵部品
- モーター内蔵状態
モーター内蔵
範囲未指定
- エンコーダー内蔵状態
エンコーダ内蔵
範囲未指定
- ドライバー内蔵状態
ドライバー内蔵
範囲未指定
モデル共通記録 · 構成への適用は未確認
- 重量
- 1.485 kg
- 減速比
- 10:1
- 関節エンコーダ
- デュアルエンコーダ
- 動作電圧 · 定格
- 48 V
出典 · 2
2026-11-17
通信インターフェース · CAN
通信インターフェース · UART
制御モード · MIT模式
制御モード · 速度模式
制御モード · 位置模式
軸方向長さ · 62mm
エンコーダー分解能 · 14位
エンコーダー方式 · 输出轴单圈绝对位置
エンコーダー種類 · 磁编码器
動作電流 · 20A
動作電流 · 70A
外径 · 112mm(机身非标准圆柱形,最大外廓120mm)
出力回転速度 · 100rpm
出力回転速度 · 150rpm
出力トルク · 40NM
出力トルク · 150NM
保護機能 · 驱动器与电机过温保护
保護機能 · 过压保护
保護機能 · 欠压保护
保護機能 · 过流保护
保護機能 · 通讯丢失保护
重量 · 约1485g
減速比 · 10:1
関節エンコーダ · 双编码器
動作電圧 · 48V
2026-11-17
フィードバック信号 · 速度
フィードバック信号 · 位置
フィードバック信号 · 转矩
フィードバック信号 · 电机温度
ドライバー内蔵状態 · 集成驱动器
エンコーダー内蔵状態 · 集成编码器
モーター内蔵状態 · 集成电机
同シリーズのモデル比較
2〜4件の構成を選択
選択した構成を比較| 技術仕様 | DM-J10010-2ECDM-J10010-2EC | DM-J4310-2EC V1.1DM-J4310-2EC V1.1 |
|---|---|---|
| 通信インターフェース | CAN範囲未指定 | CAN範囲未指定 |
| 通信インターフェース | UART範囲未指定 | — |
| 外径 | 112 mm範囲未指定 | 57 mm範囲未指定 |
| 通信インターフェース | — | UART範囲未指定 |
商用ステータス
関連エンティティ
関連製品はまだ登録されていません。
タイムライン
- ロボット公開DM-J10010-2EC