
 Ti5 Robot
T140A
T140A フラッグシップ版
価格
価格未公開
タイプ
ヒューマノイドロボット
ステータス
不明
提供状況
未公開
購入方法
メーカーに問い合わせ
発売時期
不明
国・地域
中国
最終確認
2026-10-14
42(メーカー公表の総数)
総自由度
140 cm
高さ
45 kg
重量
1 m/s
歩行速度
T140Aフラッグシップ版は教育・ロボット研究向けの二足歩行ヒューマノイドです。高さ1.4 m、質量45 kgで、片腕ペイロードは3 kg。小型多指ハンド、頭部と両手首の深度カメラ、2台の6軸力センサーを備えます。
1 / 1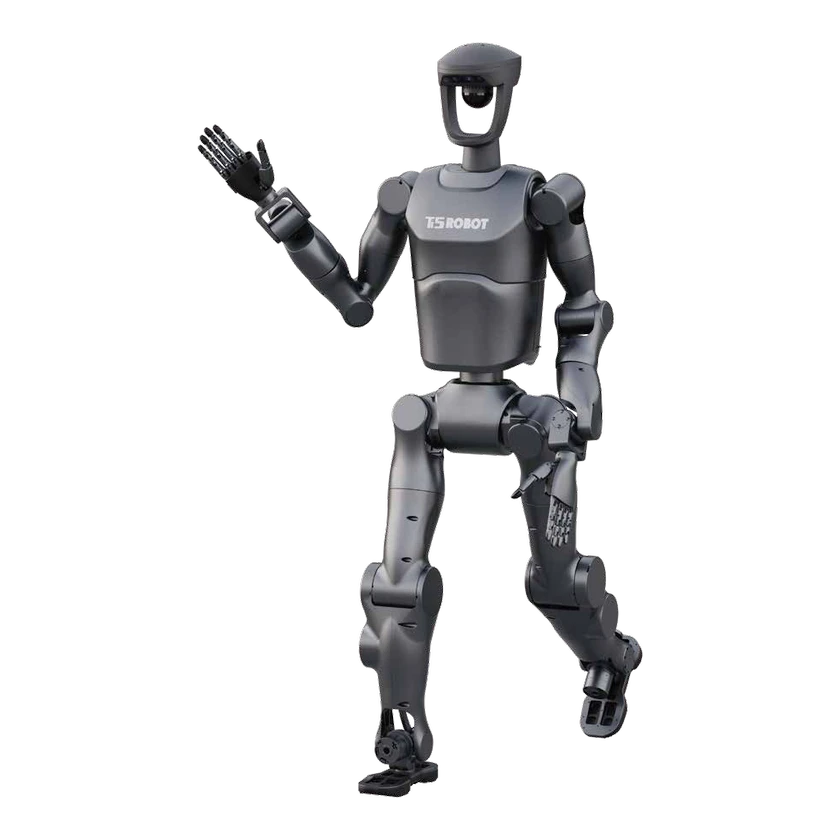
ハードウェア仕様
用途・収集方法
用途
教育・訓練、ロボット研究
本体仕様
アクチュエータ数
関節モーター30基
アームスパン
126 cm
フレーム材質
アルミニウム合金など
能動自由度
片手あたり能動6自由度
移動方式
二足歩行
材質
外装:ABSなど
総自由度
42(メーカー公表の総数)
運動性能
手部ペイロード
3 kg
歩行速度
1 m/s
自由度
片腕制御自由度
7 DOF
頭部自由度
1 DOF
高さ
140 cm
片脚自由度
6 DOF
腰部自由度
3 DOF
重量
45 kg
機械構造
デクスタラスハンド
高精度ハンド(小型)
関節エンコーダ分解能
16/18 bit
減速機タイプ
ハーモニック
センサー
深度カメラ
頭部:Intel RealSense D435i ×1;手首:Intel RealSense D405 ×2
力/トルクセンサー
両腕先端6軸力センサー×2、SRI M3552D1、M8123B2付き
障害物回避
障害物検知:あり
計算プラットフォーム
オンボードコンピューティング
Jetson AGX Orin 64 GB 開発者キット
位置再現性
エンドエフェクター:≤0.3 mm
ソフトウェアアルゴリズム
立位バランス、ロープ付き歩行、ロープなし歩行
インタラクションと通信
通信
関節:CAN/EC、ハンド:485/CAN
開発と拡張
二次開発/SDK
本体・周辺機器SDK、ROS 2開発パッケージ
商用ステータス
ステータス
不明
価格
価格未公開
発売時期
不明
関連エンティティ
情報源または訂正を送信