Movens-Zero:大規模な人物動画で拡張する人型ロボット動作基盤モデル
技術報告
Movens-Zero: Scaling Humanoid Motion Foundation Models with Large-Scale Human Videos
arXiv: 2610.41877
著者・所属 (24)
著者の順序: 原文順
- 初版公開
- 未提供
- 最新の論文改訂
- v1 · 2026-10-30
- 会議・学術誌
- arXiv
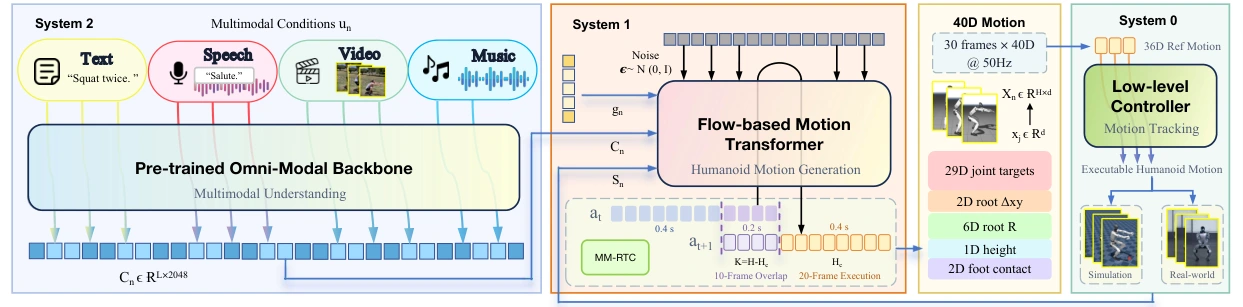
動作エキスパートは64.2Mパラメータ、3層、幅768、注意ヘッド12個です。 Movens-ZeroはUnitree G1向けの人型ロボット動作基盤モデルです。Qwen2.5-Omni-3Bとフローマッチング方式の動作エキスパートを用い、テキスト、音声、音楽、動画から全身動作の参照軌道を生成します。学習、推論、シミュレーション、実機展開のコードが公開されています。
モデルの説明全文を見る技術報告
Movens-Zero: Scaling Humanoid Motion Foundation Models with Large-Scale Human Videos
著者の順序: 原文順
一部の学習データは公開されていますが、学習データ全体の公開を意味しません。
| ファイル | 取得方法 |
|---|---|
| Movens-Zero S · step 29000 | 取得方法 |
出典確認日 · 2026-11-19
重みやコードの公開は、そのままロボットで動作することを意味しません。必要な構成、データ、インターフェースを資料で確認してください。
action_generation
Unitree G1の全身動作参照軌道
5000000 sequences
https://huggingface.co/datasets/wendell0218/Movens-5M
実行可能な人型ロボット動作を500万系列収録した付属データセット。
5000000 sequences · other
対応 · 公表
Unitree G1 EDU, 29 actuated joints. Official deployment uses a GPU inference server and the GR00T whole-body controller; the real-robot server enforces a 180 ms per-chunk deadline.
動作エキスパートは64.2Mパラメータ、3層、幅768、注意ヘッド12個です。
重みのアップロード:2026-10-25 19:02:13 UTC+8。学習ステップ:29,000。
safetensorsヘッダー上、バックボーンと動作エキスパートに計4,767,655,696個のテンソル要素が保存されています。
プロジェクトのコードと重みのライセンスは未指定です。Qwen2.5-Omni-3Bには別個のQwen Research Licenseが適用されます。
論文の著者所属: 浙江大学, Unitree Robotics, 浙江大学・Unitree Robotics身体性知能共同研究室, Bit Oasis, HiThink Research, Microsoft Research, 華東師範大学, 北京大学, シンガポール国立大学.
カバーはBuらの論文の図7です。CC BY 4.0のもとでWebPに変換しました。
5e229e1e398b · 18448482152 bytes · SHA-256 aa852c32613a55ba0a49425e615d06a4b2281f3543c537300e512fe10c95c569
実機展開の対象は29自由度構成のUnitree G1 EDUです。著者は実機展開手順を公開していますが、全チェックポイントの個別実機検証結果は公表していません。