
ロボット用データ収集システム
ロボットの実演、遠隔操作、モーションキャプチャ、学習データ収集のための検証可能なシステムを探せます。
ロボット用データ収集システム製品を7件表示
| コンポーネント | 組織 | 国・地域 | デバイス形態 | 収集方式 | 取得データ | 収集時にロボットが必要か | 操作 |
|---|---|---|---|---|---|---|---|
 OYMotion 筋電製品OYMotion 筋電製品 | OYMotion | 中国 | 手首装着型 | 人による実演 | 筋電図 | 不要 | |
| Orbbec ロボットレス収集キットOrbbec ロボットレス収集キット | Orbbec | 中国 | 一人称データ収集デバイス | 人による実演 | 画像 · RGB画像 · 深度データ · IMU | 不要 | |
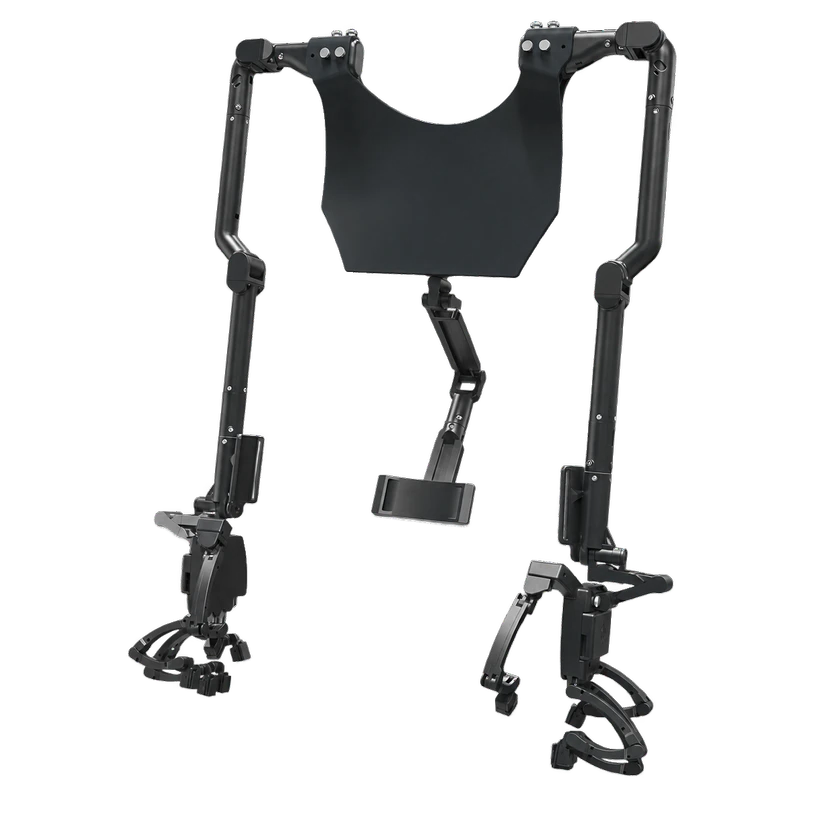 DexCapDexCap | DEXROBOT | 中国 | 外骨格 | 遠隔操作 · 人による実演 | 関節角度 · エンドエフェクタ姿勢 | 不要 | |
| DexUMIDexUMI | DexUMIプロジェクト | アメリカ合衆国 | 統合システム | 遠隔操作 · 人による実演 | 画像 · 触覚 | 不要 | |
| DOGloveDOGlove | 清華大学 | — | 手装着型 | 遠隔操作 · 人による実演 | 力覚フィードバック · 手の動き | 構成による | |
| AirExoAirExo | AirExoプロジェクト | 中国 | 外骨格 | 人による実演 | エンドエフェクタ姿勢 | 不要 | |
| UMIUMI | スタンフォード大学 | アメリカ合衆国 | 手持ちデバイス | 人による実演 | IMU · 画像 | 不要 |
情報源または訂正を送信