
 DEXROBOT
DexCap
価格
不明
タイプ
ロボット用データ収集システム
ステータス
不明
提供状況
未公開
購入方法
未公開
発売時期
不明
国・地域
中国
最終確認
2026-09-17
外骨格
デバイス形態
関節角度
取得データ
腕
身体カバー範囲
不要
収集時にロボットが必要か
ロボット学習データ収集向けの65自由度ウェアラブル外骨格。腕・手・腰の動きを記録。
1 / 1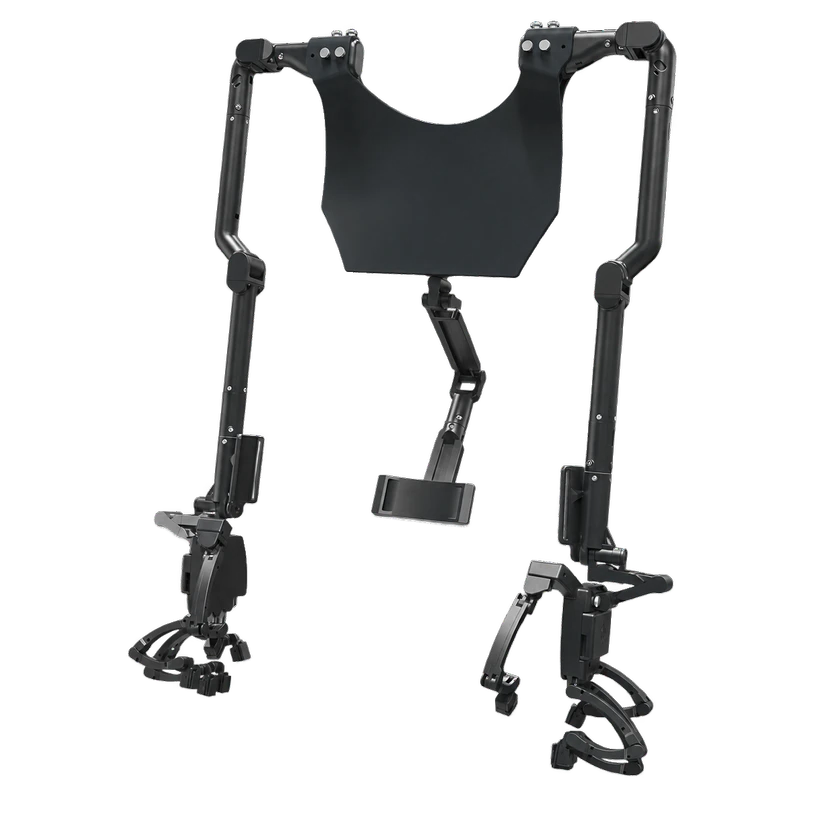
技術仕様
セットアップとキャリブレーション
身体カバー範囲
腕
身体カバー範囲
手首
身体カバー範囲
腰部
身体カバー範囲
指
収集方式
遠隔操作
収集方式
人による実演
取得データ
関節角度
取得データ
エンドエフェクタ姿勢
外部計算が必要か
必要
外部トラッキングが必要か
構成による
デバイス形態
外骨格
収集時にロボットが必要か
不要
対応ロボットの種類
ロボットアーム
対応ロボットの種類
多指ロボットハンド
ハードウェア仕様
センシング技術
磁気エンコーダ
センサーモジュール
65個の磁気式アブソリュートエンコーダー。
追跡自由度
65自由度:両腕各9、両手各21、腰部5。
ハードウェア仕様
通信フレームレート
無線通信フレームレート:200 Hz。
通信フレームレート
有線通信フレームレート:1000 Hz。
姿勢誤差
エンドエフェクター姿勢誤差:ロール・ピッチ・ヨーはいずれも≤0.1°。
位置誤差
エンドエフェクター位置誤差:X≤0.5 mm、Y≤0.5 mm、Z≤0.1 mm。
自由度構成
65自由度:両腕各9、両手各21、腰部5。
接続と開発
対応OS
Windows / Linux
機械・取付
重量
4.2 kg
商用ステータス
ステータス
不明
価格
不明
発売時期
不明
関連エンティティ
情報源または訂正を送信