
Unitree Robotics logoUnitree Robotics

Go1 Edu

Preis
Preis nicht veröffentlicht
Typ
Vierbeinige Roboter · Vierbeiner für Verbraucher
Anwendungsszenarien
Forschung und Bildung · Education Platform / Forschung und Bildung · Forschungsplattform
Status
Kommerziell
Offenlegungsstatus
Verfügbarkeit
Im Verkauf
Kaufmöglichkeit
Nicht veröffentlicht
Veröffentlichungsdatum
Juni 2021
Land/Region
China
6 kg
Allgemeine Nutzlast
3,7 m/s
Gehgeschwindigkeit
12 kg
Gewicht

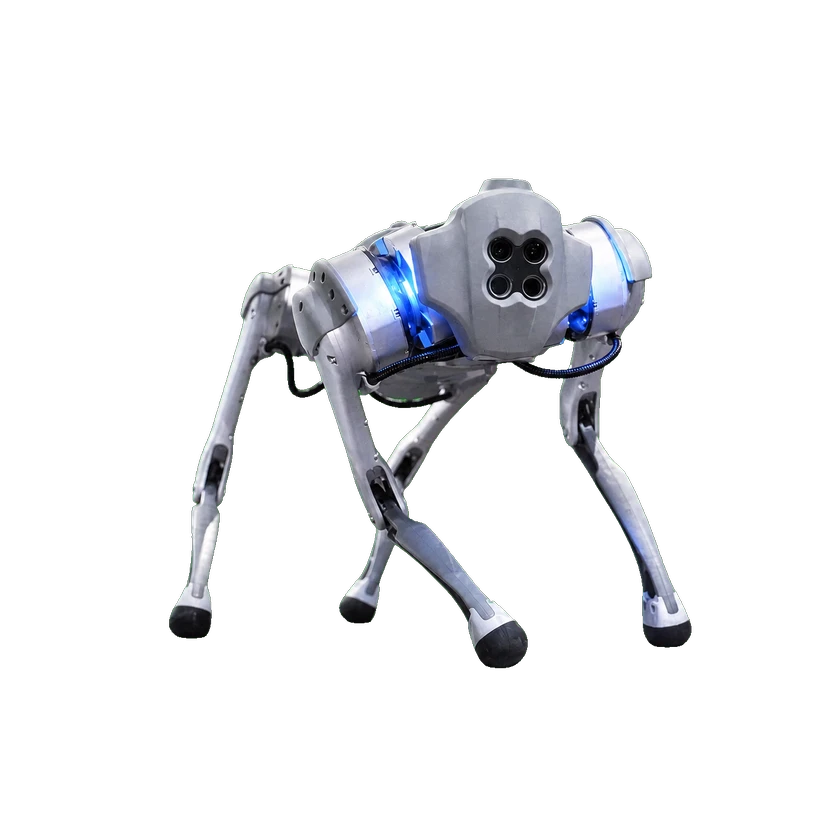
Go1 Edu ist die Bildungs- und Entwicklungsversion mit fünf Paaren Sensorkameras, 6 kg adaptiver Nutzlast, einer Bewegungsgeschwindigkeit von bis zu 3,7 m/s, Python- und wissenschaftlichen Programmierschnittstellen, Personenerkennung und optionalem Radar.

Go1 Edu

Hardwarespezifikationen

Physische Spezifikationen

Abmessungen im zusammengeklappten Zustand
0,588 × 0,22 × 0,29 m
Anzahl der mechanischen Gelenke
12
Fortbewegungsart
Bionische vierbeinige Fortbewegung

Mobilität und Nutzlast

Höchstgeschwindigkeit
0–3,7 m/s
Allgemeine Nutzlast
6 kg
Gehgeschwindigkeit
3,7 m/s

Mechanik und Montage

Gewicht
12 kg

Mechanische Struktur

Kühlsystem
Wärmeabfuhr mit Heatpipe-Unterstützung
Gelenktyp
Präzisionsgelenkmotor aus Silberlegierung

Sensoren

Kamera
Fisheye-binokulare Tiefenkamera
Tiefenkamera
5 Paare
Sensor-Sichtfeld
Etwa 150 × 170°
Positionierungsmodul
ISS Intelligent Concomitant System
Beleuchtung (Sensorik)
Für die binokulare Tiefenwahrnehmung wird eine gute Umgebungsbeleuchtung empfohlen.
Sensoren
SSS-Supersensorsystem; Fisheye-binokulare Tiefenwahrnehmung; Ultraschallwahrnehmung

Akku und Laufzeit

Akkutyp
Einzelner Akkupack
Ladegerät
24 V, 6 A

Rechenplattform

GPU
384-Kern-GPU, 1,5 TFLOPS
Onboard-Rechenleistung
16-Kern-CPU + GPU, 384-Kern-GPU und 1,5 TFLOPS

Interaktion und Kommunikation

Intelligentes Folgen
Intelligentes Folgen über ISS-Drahtlos-Vektorpositionierung
Fernbedienung
Inbegriffen
Videoübertragung
RTT-Bildübertragung

Entwicklungsunterstützung

Go1 EduAktuelles Modell

Bedingter Zugang

The manufacturer explicitly documents developer APIs for Go1. Use the model-specific SDK and compatible firmware. Navigation requires the separately delivered navigation stack and applicable sensor configuration.

Entwicklungskonfiguration: Go1 SDK v3.8.6

Firmware and developer-access prerequisites apply. This SDK profile does not include the optional navigation software.

Entwicklungsfunktionen

GelenkregelungBedingt unterstützt
Python SDKBedingt unterstützt
C++ SDKBedingt unterstützt
PositionsbefehleBedingt unterstützt
GeschwindigkeitsbefehleBedingt unterstützt
PD + VorsteuermomentBedingt unterstützt
Direkte DrehmomentbefehleBedingt unterstützt

Only the model-specific SDK revision, compatible firmware/sport package, and authorized low-level developer access. Torque example explicitly sets Kp/Kd=0 and applies commanded torque; no claim about all motor operating ranges or purchased edition.

Dokumentierte Einschränkungen

  • Navigation interfaces are not part of this public GitHub locomotion SDK; obtain the manufacturer-delivered navigation software and matching LiDAR configuration.
Quellen · 5

Open Source und Bauunterlagen

Software

Teilweise veröffentlicht

Beispiele oder Hilfswerkzeuge sind verfügbar; das Kernsystem ist damit nicht als offen belegt.

Hardwaredesign

Nicht verifiziert

Für diesen Bereich liegen noch keine ausreichenden verifizierten Belege vor.

Bauunterlagen

Nicht verifiziert

Für diesen Bereich liegen noch keine ausreichenden verifizierten Belege vor.

TypRessourceLizenzGültige VersionÖffnen
CodeGo1 legacy SDK examples and wrappers

GitHub · unitreerobotics/unitree_legged_sdk

Repository license applies to these files. Prebuilt core, dependencies, firmware, hardware and access rights are separate; this link does not assert whole-robot open source.

BSD-3-Clauselegged_sdk_v3_8_6Öffnen GitHub

Kommerzieller Status

Status
Kommerziell
Preis
Preis nicht veröffentlicht
Veröffentlichungsdatum
Juni 2021

Einsatzhistorie

Statusangaben stammen aus früheren Berichten; der weitere Betrieb ist unbekannt.

Einsatzberichte 1 · Pilot 1 · Stückzahl im Projekt · Nicht bekannt

Partner
Carnegie Mellon University · Betreiber
Hauptaufgabe
Integrate sensing and compute equipment with a Unitree Go1 Edu and test autonomous exploration and navigation in narrow, cluttered indoor environments for an assistive search-and-rescue research project.Bewegungstests
Standort
Nicht bekannt
Beginn
2023
Zuletzt geprüft
2026-10-13
Geltungsbereich der Belege

The 2023 MRSD project identifies the exact Go1 Edu model, distinguishes real-world robot control from simulation, and reports autonomous exploration tests in narrow, cluttered environments. This is a university research field test, not a rescue operation or customer deployment. The exact test site and dates, payment, unit count, and current operation are not disclosed.

Einsatzverlauf · 1

  1. Autonomous indoor exploration tests with the Go1 Edu
Stand der geprüften Belege, kein Echtzeit-Betriebsstatus.2026-10-13

Zeitachse

  1. Roboterveröffentlichung
    Go1 Edu
Quelle oder Korrektur einreichen