
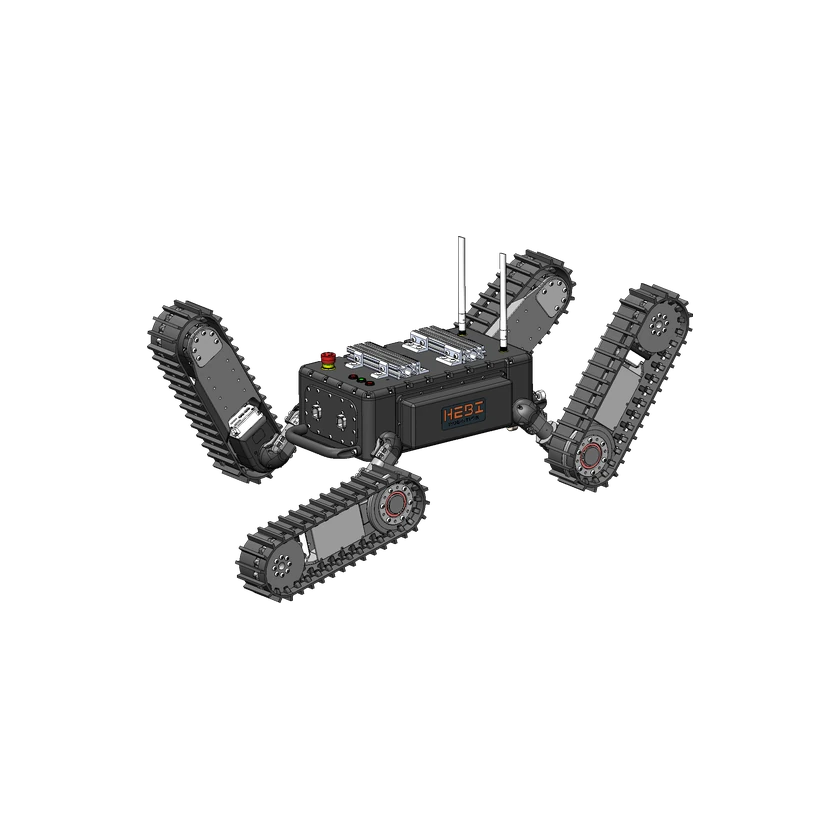
RoboterStandard
Tready
Hinweise zur BeziehungStandard-Raupenantrieb mit vier R8-9+. Für diese Fahrwerkskonfiguration gelten 15 m/min und 25 kg Nutzlast.
Menge × 4
 HEBI Robotics
Der HEBI R8-9+ ist ein serienelastischer Gelenkaktuator mit bürstenlosem Motor, Getriebe, Feder, Encoder und Steuerelektronik. Er unterstützt Positions-, Geschwindigkeits- und Drehmomentregelung, liefert 10 N·m dauerhaft und 23 N·m in der Spitze und erreicht maximal 39 U/min. Eine der Tready-Kettenantriebsvarianten nutzt vier dieser Aktuatoren.
10 N·m
23 N·m
39 rpm
-15–15 arcmin
Bereich nicht zugeordnet
70–700 N·m/rad
Bereich nicht zugeordnet
0.685 kg
15 mm
Bereich nicht zugeordnet
24–48 V
1 A
36 V DC
2.5 A
36 V DC
Absolut, mehrere Umdrehungen
Bereich nicht zugeordnet
Kalibrierte Federverformung
Bereich nicht zugeordnet
Ethernet
Position / Geschwindigkeit / Drehmoment
Bereich nicht zugeordnet
IP67
Bereich nicht zugeordnet
Bürstenloser Motor
Bereich nicht zugeordnet
Integriert
Bereich nicht zugeordnet
Integriert
Bereich nicht zugeordnet
Integriert
Bereich nicht zugeordnet
Integriert
Bereich nicht zugeordnet
Integriert
Bereich nicht zugeordnet
ROS
Bereich nicht zugeordnet
ROS 2
Bereich nicht zugeordnet
Python
Bereich nicht zugeordnet
C
Bereich nicht zugeordnet
C++
Bereich nicht zugeordnet
MATLAB
Bereich nicht zugeordnet
2026-11-19
Gewicht · 0.685 kg
Betriebsspannung · 24–48 V
Kommunikationsschnittstelle · Ethernet
ROS-Kompatibilität · ROS
ROS-Kompatibilität · ROS 2
SDK-Sprachen · Python
SDK-Sprachen · C
SDK-Sprachen · C++
SDK-Sprachen · MATLAB
Umkehrspiel · +/- 0.25°
Encoder-Modus · Absolut, mehrere Umdrehungen
Hohlwellendurchmesser · 15 mm
Steuerungsintegration · Integriert
Treiberintegration · Integriert
Encoderintegration · Integriert
Motorintegration · Integriert
Getriebeintegration · Integriert
Motortyp · Bürstenloser Motor
Betriebsstrom · 1.0 A @ 36V
Betriebsstrom · 2.5 A @ 36V
Abtriebsdrehzahl · Max Speed: 39 RPM
Abtriebsdrehmoment · Cont. Torque: 10 N·m
Abtriebsdrehmoment · Peak Torque: 23 N·m
Übertragungsmechanismus · Zahnraduntersetzung
Maximales Gelenkausgangsdrehmoment · 23 N·m
Tiefe · 5.1 cm
Bezugskoordinatensystem für Abmessungen · Mit Steckerabdeckung
Länge · 15.6 cm
Breite · 7.8 cm
Interne Verkabelung · Hohlbohrung für durchgeschleifte Verkabelung
Gelenkencoder · Absolute Mehrumdrehungsposition (±4 Umdrehungen)
Auflösung des Gelenkencoders · Auflösung 0,005°, Genauigkeit ±0,2°
Maximale Drehzahl · 39 rpm
Kraft-Drehmoment-Sensor · Ausgangsdrehmoment, Auflösung 0,01 N·m
IMU · 3-Achsen-Beschleunigungsmesser und Gyroskop
Sensoren · Winkelposition und -geschwindigkeit, Ausgangsdrehmoment, IMU, Temperatur, Spannung, Strom und Innendruck
Betriebstemperatur · -10–50 °C
Kommunikation · 2 × 100 Mbps Kunststoff-Lichtwellenleiter (OptoLock)
Lieferumfang · Bei Einzelkauf: R/T-Standardkabelsatz A-2456-02
Sekundärentwicklung (SDK) · Python, C/C++, ROS / ROS 2, MATLAB
2026-11-19
Steuerungsmodus · Position
Steuerungsmodus · Geschwindigkeit
Steuerungsmodus · Drehmoment
Drehmomentrückmeldung · Kalibrierte Federverformung
Torsionssteifigkeit · Min: ~70 Nm / rad; Max: ~700 Nm / rad
Übersetzungsverhältnis · 762.222:1
2026-11-19
IP-Schutzart · IP67
Bestellcode · A-2200-08-09P
Schutzart (IP) · IP67 (bei vollständig montierter gerader oder abgewinkelter Abdeckung)
2–4 Konfigurationen auswählen
Ausgewählte Konfigurationen vergleichen| Technische Daten | R8-9+Gerade Steckerabdeckung | R8-9+Abgewinkelte Steckerabdeckung |
|---|---|---|
| Gewicht | 0.685 kg | 0.685 kg |
| Betriebsspannung · Zulässiger Bereich | 24–48 V | 24–48 V |
| Kommunikationsschnittstelle | Ethernet | Ethernet |
| IP-Schutzart | IP67Bereich nicht zugeordnet | IP67Bereich nicht zugeordnet |
| Umkehrspiel | -15–15 arcminBereich nicht zugeordnet | -15–15 arcminBereich nicht zugeordnet |
| Betriebsstrom · Dauer | 1 A 36 V DC | 1 A 36 V DC |
| Betriebsstrom · Spitzenwert | 2.5 A 36 V DC | 2.5 A 36 V DC |
| Abtriebsdrehzahl · Maximum | 39 rpm | 39 rpm |
| Abtriebsdrehmoment · Dauer | 10 N·m | 10 N·m |
| Abtriebsdrehmoment · Spitzenwert | 23 N·m | 23 N·m |
R25-8 is explicitly listed in the official series datasheet with C/C++ and Python API support. Use compatible module firmware, matching API distribution, Ethernet discovery, exact family/name, calibrated actuator limits and model-specific gains. The reviewed native profile uses strategy 4. Use the exact actuator gains and output effort feedback; do not transfer gains between gear ratios.
Zugehöriges Unternehmen