
 University of Michigan
GelSlim 4.0
Preis
Unbekannt
Typ
Komponenten · Taktile Sensoren
Status
Forschungsprototyp
Verfügbarkeit
Nicht veröffentlicht
Kaufmöglichkeit
Nicht veröffentlicht
Veröffentlichungsdatum
Unbekannt
Land/Region
Unbekannt
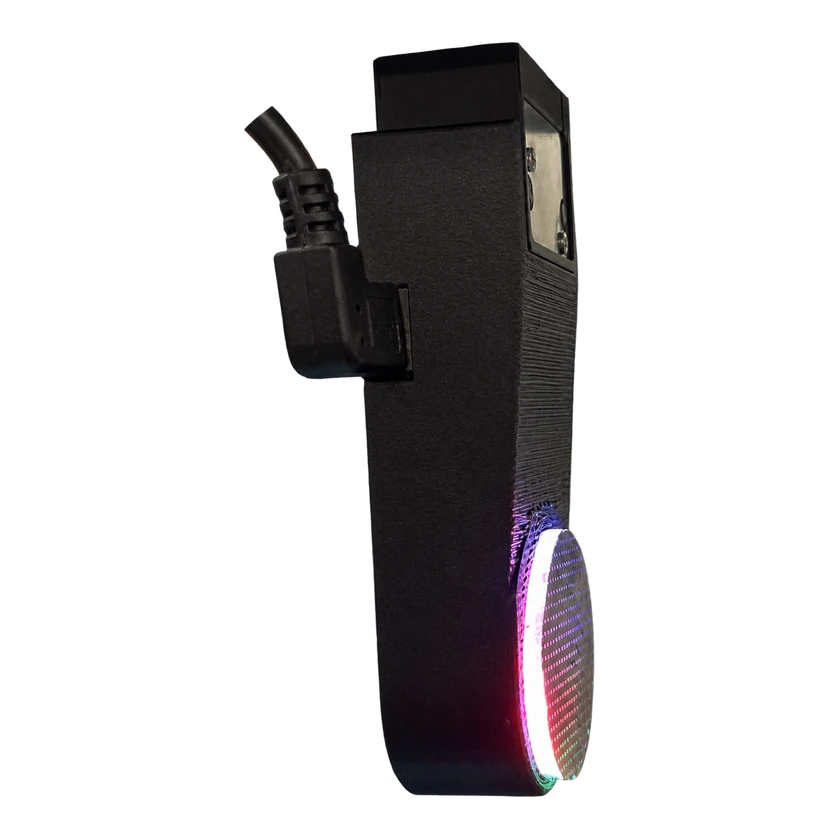
GelSlim 4.0 ist ein visuotaktiler Forschungsprototyp des MMint Lab der University of Michigan für Robotergreifer. Eine Kamera erfasst die Verformung des LED-beleuchteten Gels. Software schätzt die Kontakttiefe und bei markiertem Gel die tangentiale Verschiebung. Fertigungsdateien und Software sind öffentlich zugänglich.
Technische Daten
Messgrößen und Messprinzip
Direkte Messung
Kontaktbedingte Gelverformung
Messverfahren
Kamera erfasst die Gelverformung unter RGB-LED-Beleuchtung
Messprinzip
Bildbasierte optische Tastsensorik
Abgeleitete Fähigkeiten
U-Net schätzt die Kontakttiefe aus RGB-Differenzbildern
Abgeleitete Fähigkeiten
Optischer Fluss verfolgt Markierungen und schätzt die zweidimensionale Tangentialverschiebung in Pixeln
Aufbau und Abmessungen
Einbauort
Greiferfinger
Bauform
Taktiles Fingermodul
Bauform
Handsensor mit Adapter
Ausgabe und Kommunikation
Stecker
Micro-USB-Anschluss laut Stückliste
Datenausgabe
RGB-Tastbild
Software, Export und Offenheit
Offenheit der Hardware
CAD-, Gelgussform-, Laserschneid- und LED-Leiterplattendateien zum Download
Verknüpfte Einträge und öffentliche Anwendungen
Öffentlich dokumentierte Anwendungen
Im Fachartikel am WSG-50-Greifer demonstriert
Öffentlich dokumentierte Anwendungen
Von der Autorin gezeigte Montage am Panda Hand
Weitere technische Daten
Eintragstyp
Forschungsprototyp mit veröffentlichtem Entwurf
lens design
Lasergeschnittene planare Linse
gel_pad_3mm_mockup
Gelpad im CAD-Montagemodell, 3 mm dick
Material cost per sensor
Materialkosten von ca. 65 USD je Sensor
Dgel
Durchmesser des runden Gelzuschnitts 33 mm
acrylic sheet
Nenndicke der Acrylplatte für die Linse 6,35 mm
tactile_image
Tiefendatensatz mit 427 × 320 Bildpixeln
output_size
Standard-Ausgaberaster der Tangentialverschiebung mit 13 Zeilen × 18 Spalten
Physische Spezifikationen
Rahmenmaterial
PLA-Filament laut Stückliste des Referenzaufbaus
Materialien
Kontaktgel aus XP-565-Silikon und Acryllinse
Mechanik und Montage
Montageschnittstelle
Adapter für Panda Hand und WSG-50
Sensoren
Kamera
Interne RGB-Kamera, Modul ODS104 laut Stückliste
Beleuchtung (Sensorik)
Rote, grüne und blaue LED-Arrays mit je sechs LEDs
Sensorik
Taktile Konfiguration
Markiertes Gelpad zur Punktverfolgung per optischem Fluss
Kommerzieller Status
Status
Forschungsprototyp
Preis
Unbekannt
Veröffentlichungsdatum
Unbekannt
Verwandte Einträge
Noch keine verwandten Produkte erfasst.
Video
Auf YouTube ansehen
Quelle oder Korrektur einreichen