ETH Zurich logoETH Zurich

Faive Hand

Preis
Unbekannt
Typ
Komponenten · Dexterische Hände
Status
Prototype
Verfügbarkeit
Noch nicht veröffentlicht
Veröffentlichungsdatum
Unbekannt
Land/Region
Schweiz
Letzte Parameterprüfung
2026-10-31
11 DOF
Aktive Freiheitsgrade
16
Anzahl der mechanischen Gelenke
1.1 kg
Handgewicht
5
Anzahl der Finger

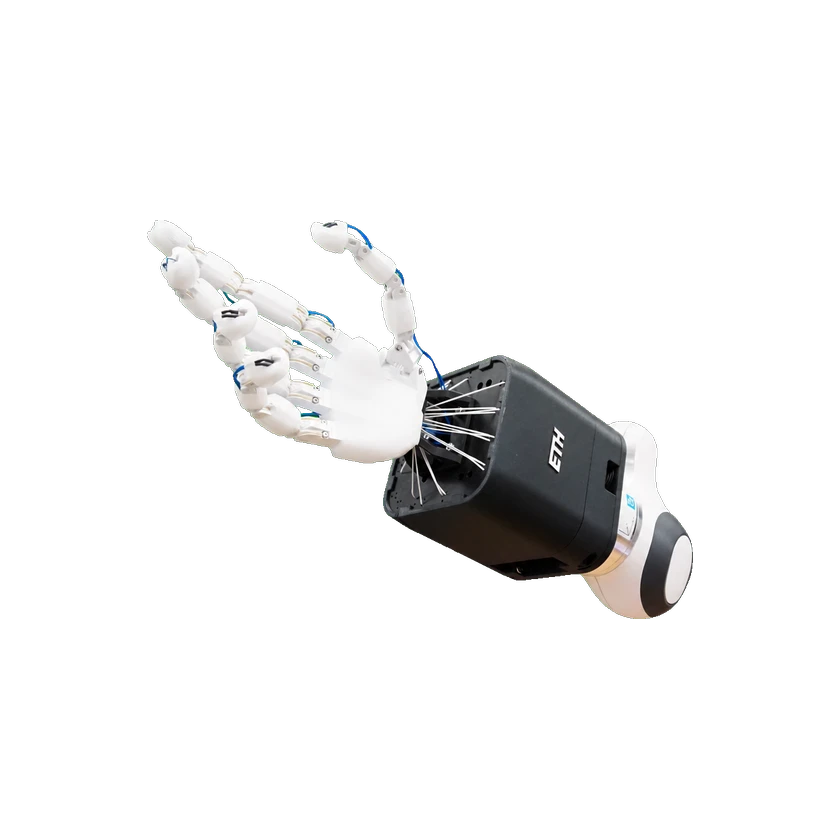
FAIVE Hand ist eine sehnengetriebene Fünffingerhand des Soft Robotics Lab der ETH Zürich. Die Forschungskonfiguration besitzt 11 ansteuerbare Freiheitsgrade und 16 Gelenke; 16 Dynamixel-Servomotoren am Handgelenk treiben sie an. Gekreuzte Bandseile führen die Rollkontaktgelenke, während die unterlagerte Regelung Gelenkwinkel aus Sehnenlängen schätzt. Das Team trainierte eine Strategie zur Kugeldrehung innerhalb der Hand in der Simulation und übertrug sie auf Hardwareexperimente, um Mechanikmodellierung und Reinforcement Learning zu verbinden.

1 / 1FAIVE Hand

Technische Daten

Modellspezifikationen stehen unten. Konfigurationsabhängige Werte werden separat aufgeführt. Fehlende Daten bedeuten weder null noch nicht unterstützt.

Freiheitsgrade und Antrieb

Anzahl der Finger
5
Anzahl der Aktuatoren
16
Aktuatortechnologie
Dynamixel-Servomotoren
Aktive Freiheitsgrade
11 DOF
Anzahl der mechanischen Gelenke
16
Weiche Polsterung
Silikonpolsterung
Übertragungsmechanismus
Sehnenantrieb
Aktuatormodell
Dynamixel XC330-T288-T

Mobilität und Nutzlast

Nutzlast der Hand
Bis zu 10 kg

Mechanik und Montage

Handgewicht
1.1 kg

1,1 kg bezeichnet das Gesamtgewicht des Handsystems im ursprünglichen Proto-0-Beitrag. Kein gemessener Wert des späteren ICRA-2024-Aufbaus mit sensorischer Haut; dessen Beitrag nennt kein Gesamtgewicht der Hand.

Mechanische Struktur

Gelenkencoder
Keine internen Gelenkwinkelencoder (Proto 0)
Gelenksensortyp
Sehnenlängenmessungen mit Schätzung durch einen erweiterten Kalman-Filter
Gelenktyp
Rollkontaktgelenke
Gelenktyp
Zwei Scharniergelenke am Daumensattelgelenk

Sensoren

Sensoren
Sehnenlängenmessungen

Rechenplattform

Softwarealgorithmus
Bestärkendes Lernen mit A2C

Entwicklung und Erweiterung

Integrationsschnittstelle
Isaac Gym / IsaacGymEnvs
Sekundärentwicklung (SDK)
faive_gym

Konfigurationen

FAIVE Hand — ICRA 2024: Versuch mit sensorischer Haut

Sensorik

Taktiles Sensoriksystem vorhanden
Unterstützt

ICRA-2024-Versuchsaufbau mit nachgerüsteten piezoresistiven Sensoren und gegossener Silikonhaut an der FAIVE-Hand. Keine Aussage über taktile Serienausstattung jeder Proto 0 oder eine Liefer-SKU. 20 Hz bezeichnet die experimentelle ADC-Ausleserate der taktilen Sensoren, nicht die Handregelfrequenz.

Taktile Konfiguration
46 piezoresistive Drucksensoren an Fingern und Handfläche unter gegossener Silikonhaut; experimentelle ADC-Ausleserate 20 Hz.

ICRA-2024-Versuchsaufbau mit nachgerüsteten piezoresistiven Sensoren und gegossener Silikonhaut an der FAIVE-Hand. Keine Aussage über taktile Serienausstattung jeder Proto 0 oder eine Liefer-SKU. 20 Hz bezeichnet die experimentelle ADC-Ausleserate der taktilen Sensoren, nicht die Handregelfrequenz.

Kommerzieller Status

Status
Prototype
Preis
Unbekannt
Veröffentlichungsdatum
Unbekannt
Quelle oder Korrektur einreichen