
 FAIRINO
FM-B Universelle Gelenkmodule für humanoide Roboter
- Abtriebsdrehmoment · Nennwert
- 9 N·m
- Abtriebsdrehzahl · Nennwert
- 30 rpm
- Außendurchmesser
- 70 mm
Das FM-14-B von FAIRINO ist ein integriertes Gelenkmodul ohne Kraftregelung für humanoide Roboter und Roboterarme. Es arbeitet mit 48 V und EtherCAT, unterstützt eine Bremse und besitzt zwei 18-Bit-Absolutgeber. Die Hohlbohrung zur Kabelführung misst 12 mm. Das Nenndrehmoment beträgt 9 N·m, die Nennabtriebsdrehzahl 30 U/min.
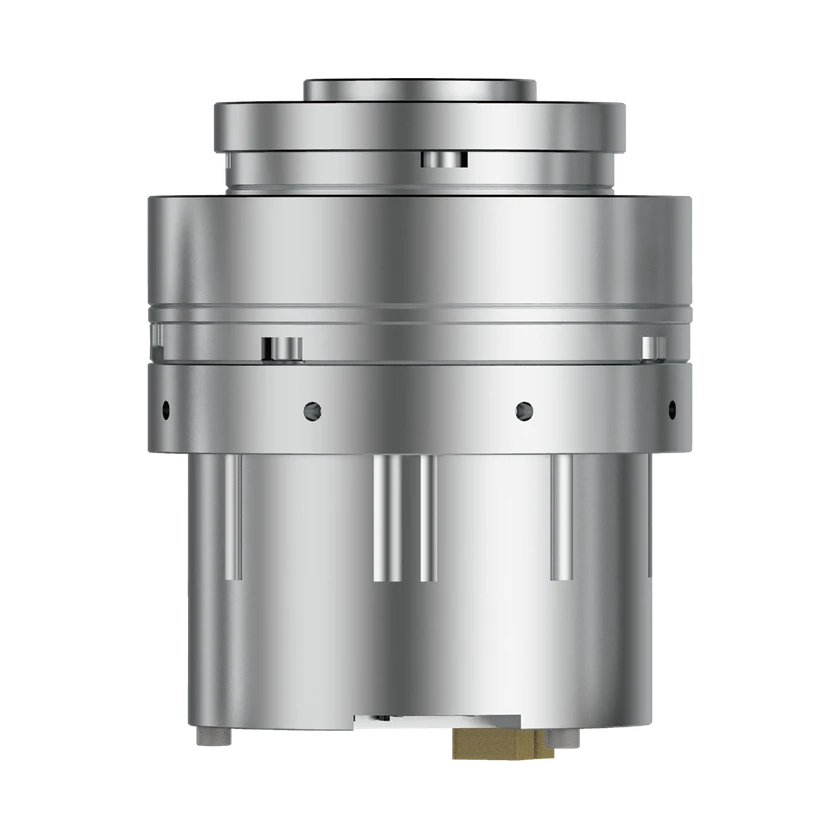
Technische Daten
Abtrieb & Übertragung
- Abtriebsdrehmoment · Nennwert
9 N·m
Bereich nicht zugeordnet
- Abtriebsdrehmoment · Mittlere Last
13 N·m
Bereich nicht zugeordnet
- Abtriebsdrehmoment · Maximum
63 N·m
Bereich nicht zugeordnet
- Abtriebsdrehzahl · Nennwert
30 rpm
Bereich nicht zugeordnet
Abmessungen & Montage
- Außendurchmesser
70 mm
Bereich nicht zugeordnet
- Axiale Länge
83.6 mm
Bereich nicht zugeordnet
- Hohlwellendurchmesser
12 mm
Bereich nicht zugeordnet
Encoder & Rückmeldung
- Encodertyp
Zwei Absolutgeber
Bereich nicht zugeordnet
- Encoder-Auflösung
18 bit
Bereich nicht zugeordnet
Kommunikation & Regelung
- Kommunikationsschnittstelle
EtherCAT
Bereich nicht zugeordnet
- Kommunikationsprotokoll
CiA 402-Steuerwort
Bereich nicht zugeordnet
- Steuerungsmodus
Zyklisch-synchrone Position / Drehzahlmodus über die RS-485-Inbetriebnahmeschnittstelle
Bereich nicht zugeordnet
Aufbau & Komponenten
- Getriebeintegration
Integriert
Bereich nicht zugeordnet
- Encoderintegration
Integriert
Bereich nicht zugeordnet
Weitere Daten
- Steckertyp
GHR-04V-S (EtherCAT-Kabelsatz)
Bereich nicht zugeordnet
- Steckertyp
XT30-Serie (Stromversorgungskabelsatz)
Bereich nicht zugeordnet
Modelldaten · Konfigurationsbezug ungeprüft
- Positionsfehler
- ±15″
- Lieferzeit
- 6 Wochen
- Öffentlicher Kontaktlink
- Vertriebsanfrage an FAIRINO Europe
- Begleitsoftware
- DynamicLAB
- Schutzart (IP)
- Keine Prüfung nach IP-Norm durchgeführt
- Montageschnittstelle
- 8 × M3 und 8 × Ø3,5 mm
- Gewicht
- 0.73 kg
- Übersetzungsverhältnis
- 100:1
- Betriebsspannung · Nennwert
- 48 V
- Nennleistung
- 100 W
- Drehmomentdichte · Nennwert · Originalangabe
- 12.33 N·m/kg · Prüfung ausstehend
- Betriebsfeuchtigkeit
- 20–90 %RH
- Betriebstemperatur
- 0–45 °C
Quelle · 10
2026-11-22
Steckertyp · GHR-04V-S · 5.3, Figure 5-3-2
Steckertyp · XT30UPB30-M. G. * · 5.3, Figure 5-3-1
2026-11-22
Kommunikationsschnittstelle · EtherCAT · 3.2
Axiale Länge · φ70*83.6 · 3.2
Hohlwellendurchmesser · 12 mm · 3.2
Außendurchmesser · φ70 · 3.2
Abtriebsdrehzahl · Rated Speed · 30 rpm · 3.2
Abtriebsdrehmoment · Rated Torque · 9 N·m · 3.2
Abtriebsdrehmoment · Average Load Torque · 13 N·m · 3.2
Abtriebsdrehmoment · Maximum Torque · 63 N·m · 3.2
Positionsfehler · Repeat Positioning Accuracy/”: ±15
Gewicht · 730 g
Übersetzungsverhältnis · 100
Betriebsspannung · Rated Voltage/V: 48
Nennleistung · Rated Power/W: 100
Drehmomentdichte · 9 N·m ÷ 0.730 kg = 12.328767123… N·m/kg
Betriebstemperatur · 0–45 °C
2026-11-22
Kommunikationsprotokoll · CiA 402-Steuerwort · 8.2, control word bits 0–3
2026-11-22
Steuerungsmodus · Drehzahlmodus über die RS-485-Inbetriebnahmeschnittstelle · 7.5
2026-11-22
Encoder-Auflösung · Encoder Accuracy (bit): 18 · PDF p. 2, non-force-controlled FM-14-B column
Encodertyp · Zwei Absolutgeber · PDF p. 2, non-force-controlled FM-14-B column
Encoderintegration · Integriert · PDF p. 2, non-force-controlled FM-14-B column
2026-11-22
Getriebeintegration · Integriert · 1. Stable and Robust Mechanical Structure
Lieferzeit · 6 Wochen
Öffentlicher Kontaktlink · Vertriebsanfrage an FAIRINO Europe
Schutzart (IP) · Keine Prüfung nach IP-Norm durchgeführt
Modelle der Familie vergleichen
2–4 Konfigurationen auswählen
Ausgewählte Konfigurationen vergleichen| Technische Daten | FM-11-BFM-11-B | FM-14-BFM-14-B |
|---|---|---|
| Gewicht | 0.42 kg | — |
| Betriebsspannung | 48 V | — |
| Kommunikationsschnittstelle | EtherCAT | — |
| Kommunikationsprotokoll | CiA 402 | — |
| Außendurchmesser | 52 mmBereich nicht zugeordnet | 70 mmBereich nicht zugeordnet |
| Abtriebsdrehzahl · Nennwert | 30 rpm | — |
| Abtriebsdrehmoment · Nennwert | 3.7 N·m | — |
| Abtriebsdrehmoment · Mittlere Last | 6.2 N·m | — |
| Abtriebsdrehmoment · Maximum | 17.5 N·m | — |
| Nenndrehmomentdichte | 8,81 N·m/kg Bezogen auf die Nettomasse des Gelenks | — |
| Kommunikationsschnittstelle | — | EtherCATBereich nicht zugeordnet |
| Kommunikationsprotokoll | — | CiA 402-SteuerwortBereich nicht zugeordnet |
Kommerzieller Status
Verwandte Einträge
Noch keine verwandten Produkte erfasst.
Zeitachse
- RoboterveröffentlichungFM-14-B