- Status
- Kommerziell
- Veröffentlichung
- 15. Okt. 2026
- Preis
- Preis nicht veröffentlicht
- Garantie
- 1 Jahr
Vergleichen Sie 2–4 Modelle oder Konfigurationen. Prüfen Sie die Quellen und Bedingungen für Nenn-, Dauer- und Spitzenwerte.
Versuche bedeuten keine Serienausstattung. Belege gelten nur für die genannte Modellversion.
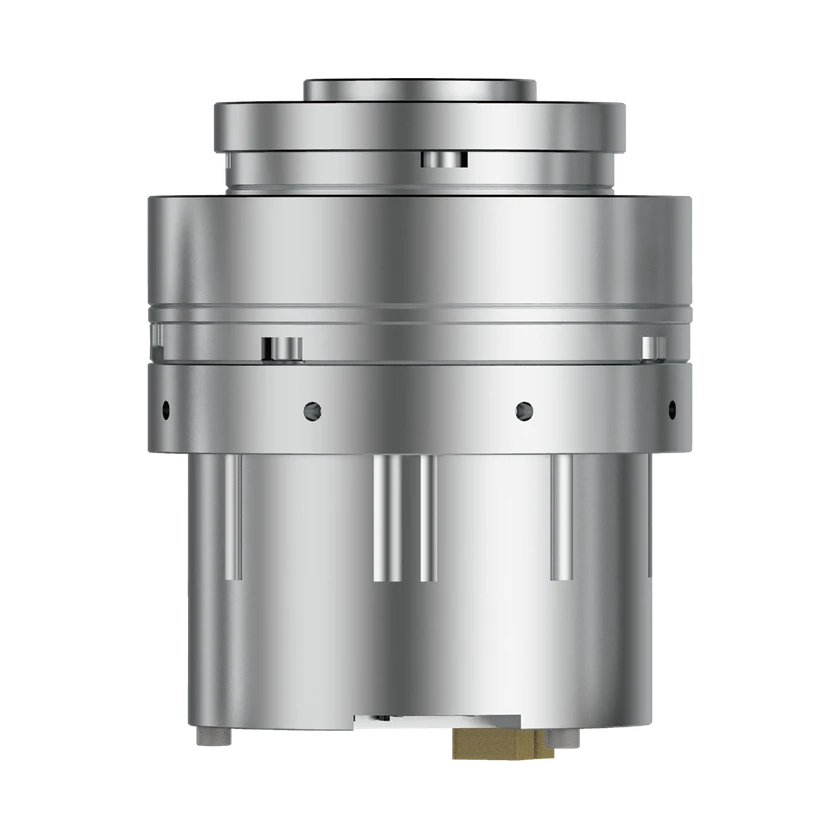
FM-B Universelle Gelenkmodule für humanoide Roboter · FM-11-B · FM-11-B
Nenndrehmomentdichte / Gewicht / Betriebsspannung · nominal / Kommunikationsschnittstelle / Axiale Länge / Außendurchmesser / Hohlwellendurchmesser / Abtriebsdrehmoment · Mittlere Last / Abtriebsdrehmoment · Maximum / Abtriebsdrehmoment · Nennwert / Abtriebsdrehzahl · Nennwert
Verifiziert · 2026-11-22
FM-B Universelle Gelenkmodule für humanoide Roboter · FM-11-B · FM-11-B
Kommunikationsprotokoll
Verifiziert · 2026-11-22
FM-B Universelle Gelenkmodule für humanoide Roboter · FM-11-B · FM-11-B
Steuerungsmodus
Verifiziert · 2026-11-22
FM-B Universelle Gelenkmodule für humanoide Roboter · FM-14-B · FM-14-B
Steuerungsmodus
Verifiziert · 2026-11-22
FM-B Universelle Gelenkmodule für humanoide Roboter · FM-11-B · FM-11-B
Steuerungsmodus
Verifiziert · 2026-11-22
FM-B Universelle Gelenkmodule für humanoide Roboter · FM-14-B · FM-14-B
Steuerungsmodus
Verifiziert · 2026-11-22
FM-B Universelle Gelenkmodule für humanoide Roboter · FM-14-B · FM-14-B
Modellmasse · Konfigurationsbezug ungeprüft / Kommunikationsschnittstelle / Axiale Länge / Außendurchmesser / Hohlwellendurchmesser
Verifiziert · 2026-11-22
FM-B Universelle Gelenkmodule für humanoide Roboter · FM-14-B · FM-14-B
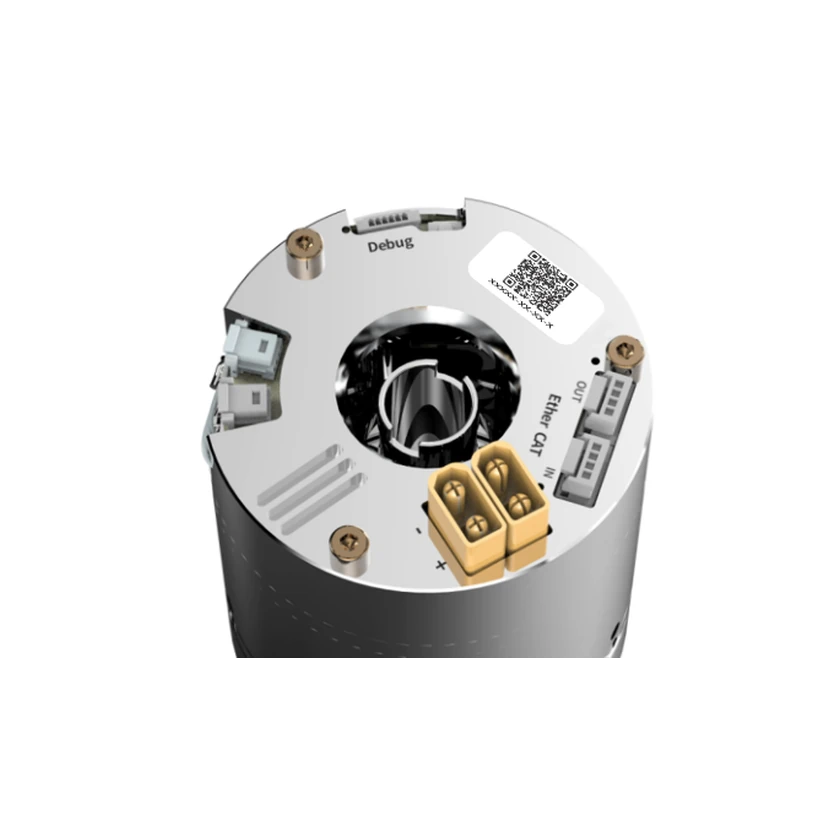
Steckertyp
Verifiziert · 2026-11-22
FM-B Universelle Gelenkmodule für humanoide Roboter · FM-14-B · FM-14-B
Kommunikationsprotokoll
Verifiziert · 2026-11-22
FM-B Universelle Gelenkmodule für humanoide Roboter · FM-14-B · FM-14-B
Getriebeintegration
Verifiziert · 2026-11-22
FM-B Universelle Gelenkmodule für humanoide Roboter · FM-14-B · FM-14-B
Encoderintegration
Verifiziert · 2026-11-22