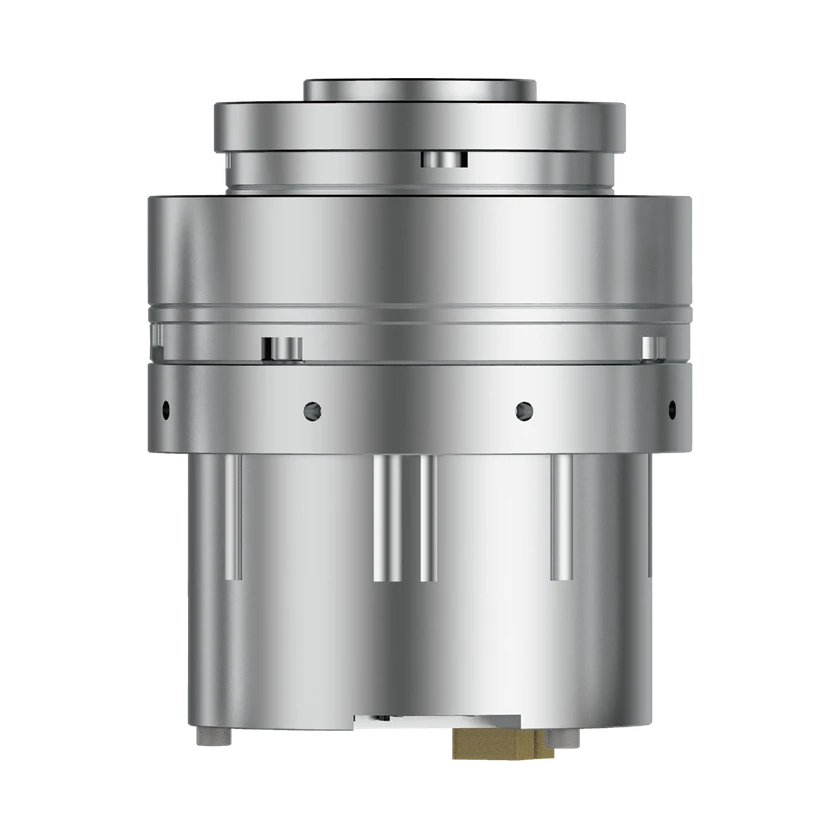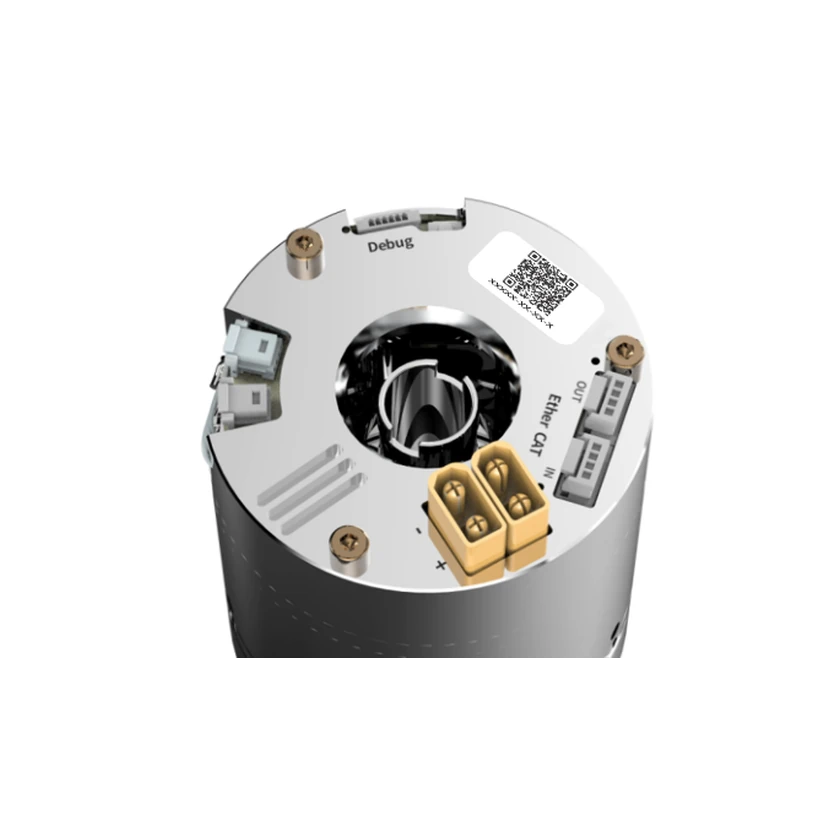
- 状态
- 商业化
- 发布时间
- 2026年10月15日
- 价格
- 价格未公开
- 保修
- 1 年
选择 2–4 个型号或配置并排对比。额定、持续和峰值参数口径不同,请结合来源与工况判断。
实验不代表出厂配置;证据仅适用于明确列出的模型版本。
FM-B 通用人形机器人关节模组 · FM-11-B · FM-11-B
额定扭矩密度 / 重量 / 工作电压范围 · nominal / 通信物理接口 / 轴向长度 / 最大外径 / 贯通孔径 / 输出扭矩 · 平均负载 / 输出扭矩 · 最大 / 输出扭矩 · 额定 / 输出速度 · 额定
核验 · 2026-11-22
FM-B 通用人形机器人关节模组 · FM-11-B · FM-11-B
通信协议
核验 · 2026-11-22
FM-B 通用人形机器人关节模组 · FM-11-B · FM-11-B
控制模式
核验 · 2026-11-22
FM-B 通用人形机器人关节模组 · FM-14-B · FM-14-B
控制模式
核验 · 2026-11-22
FM-B 通用人形机器人关节模组 · FM-11-B · FM-11-B
控制模式
核验 · 2026-11-22
FM-B 通用人形机器人关节模组 · FM-14-B · FM-14-B
控制模式
核验 · 2026-11-22
FM-B 通用人形机器人关节模组 · FM-14-B · FM-14-B
型号层重量 · 配置适用范围待核实 / 通信物理接口 / 轴向长度 / 最大外径 / 贯通孔径
核验 · 2026-11-22
FM-B 通用人形机器人关节模组 · FM-14-B · FM-14-B
连接器类型
核验 · 2026-11-22
FM-B 通用人形机器人关节模组 · FM-14-B · FM-14-B
通信协议
核验 · 2026-11-22
FM-B 通用人形机器人关节模组 · FM-14-B · FM-14-B
减速器集成状态
核验 · 2026-11-22
FM-B 通用人形机器人关节模组 · FM-14-B · FM-14-B
编码器集成状态
核验 · 2026-11-22