
 DUCO Robots
BSJ17
- Abtriebsdrehzahl · Spitzenwert
- 30 rpm
- Gewicht
- 1.35 kg
- Außendurchmesser
- 96 mm
- Betriebsspannung · Nennwert
- 48 V
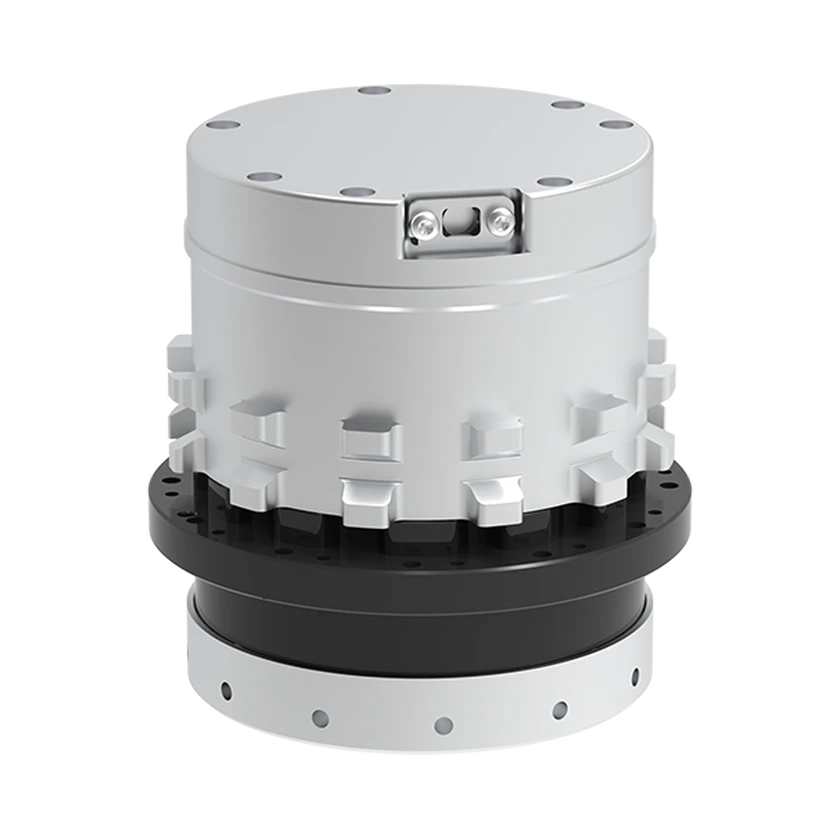
BSJ17 ist ein integriertes DUCO-Gelenkmodul für humanoide Roboter. Die Hohlwellenführung verbindet Antrieb, Steuerung, Übertragung und Sensorik mit geschlossener Drehmomentregelung und vollständiger Zustandsrückmeldung. Die Untersetzung beträgt 100:1, die Masse 1,35 kg. Das Modul nutzt 48 V Gleichspannung und EtherCAT.
Technische Daten
Abtrieb & Übertragung
- Abtriebsdrehmoment · Zulässiges Anfahren/Stoppen
66 N·m
- Abtriebsdrehmoment · Mittlere Last
48.5 N·m
- Abtriebsdrehmoment · Momentanes Maximum
107 N·m
- Abtriebsdrehzahl · Spitzenwert
30 rpm
Abmessungen & Montage
- Gewicht
1.35 kg
- Außendurchmesser
96 mm
- Axiale Länge
103.7 mm
- Hohlwellendurchmesser
9 mm
Elektrische Daten
- Betriebsspannung · NennwertDC-Leistungseingang
48 V
Encoder & Rückmeldung
- Encoder-AuflösungAbtriebsseitiger Encoder
19 bit
Kommunikation & Regelung
- Kommunikationsprotokoll
EtherCAT
Bereich nicht zugeordnet
- Steuerungsmodus
Geschlossene Drehmomentregelung
Bereich nicht zugeordnet
- Regelkreisrate
1000 Hz
Bereich nicht zugeordnet
Bremse & Umgebung
- IP-Schutzart
IP54
Aufbau & Komponenten
- Getriebeintegration
Integriert
Bereich nicht zugeordnet
- Encoderintegration
Integriert
Bereich nicht zugeordnet
- Treiberintegration
Integriert
Bereich nicht zugeordnet
- Steuerungsintegration
Integriert
Bereich nicht zugeordnet
Weitere Daten
- Propriozeptive Rückmeldung
Vollständige Zustandsrückmeldung
Bereich nicht zugeordnet
Modelldaten · Konfigurationsbezug ungeprüft
- Positionierung / Einsatzbereich
- Gelenk für humanoide Roboter
- Übersetzungsverhältnis
- 100:1
- Interne Verkabelung
- Hohlwellenführung
- Gelenktyp
- Bionisches integriertes Gelenkmodul
Quelle · 3
2026-09-16 · 2026-09-17
Gewicht · 1.35 · 产品参数 / bsj17
Betriebsspannung · 48 · 产品参数 / bsj17
Kommunikationsprotokoll · ethercat
Regelkreisrate · 控制周期 · 控制周期达到1000hz · 产品概览
IP-Schutzart · ip54 · 产品参数 / bsj17
Encoder-Auflösung · 输出端编码器分辨率 · 19 · 产品参数
Hohlwellendurchmesser · 9 · 产品参数 / bsj17
Abtriebsdrehzahl · 30 · 产品参数 / bsj17
Abtriebsdrehmoment · 启停峰值扭矩(N·m) · 66 · 产品参数 / bsj17
Abtriebsdrehmoment · 平均负载转矩容许最大值(N·m) · 48.5 · 产品参数 / bsj17
Abtriebsdrehmoment · 瞬间容许最大扭矩(N·m) · 107 · 产品参数 / bsj17
Übersetzungsverhältnis · 100
2026-09-16
Steuerungsmodus · torque
Propriozeptive Rückmeldung · full_state
Steuerungsintegration · integrated
Treiberintegration · integrated
Encoderintegration · integrated
Getriebeintegration · integrated
Positionierung / Einsatzbereich · Humanoid robot joint
Interne Verkabelung · Hollow wiring
Gelenktyp · Bionic integrated joint module
Modelle der Familie vergleichen
2–4 Konfigurationen auswählen
Ausgewählte Konfigurationen vergleichen| Technische Daten | BSJ11Standardkonfiguration 100:1 | BSJ17Standardkonfiguration 100:1 |
|---|---|---|
| Gewicht | 0.45 kg | 1.35 kg |
| Betriebsspannung · Nennwert | 48 V | 48 V |
| Kommunikationsprotokoll | EtherCATBereich nicht zugeordnet | EtherCATBereich nicht zugeordnet |
| IP-Schutzart | IP54 | IP54 |
| Encoder-Auflösung | 19 bit | 19 bit |
| Außendurchmesser | 65 mm | 96 mm |
| Abtriebsdrehzahl · Spitzenwert | 30 rpm | 30 rpm |
| Abtriebsdrehmoment · Zulässiges Anfahren/Stoppen | 11 N·m | 66 N·m |
| Abtriebsdrehmoment · Mittlere Last | 8.9 N·m | 48.5 N·m |
| Abtriebsdrehmoment · Momentanes Maximum | 25 N·m | 107 N·m |
Kommerzieller Status
Verwandte Einträge
Noch keine verwandten Produkte erfasst.