
 CubeMars
 AK
- Abtriebsdrehmoment · Nennwert
- 48 N·m
- Außendurchmesser
- 98 mm
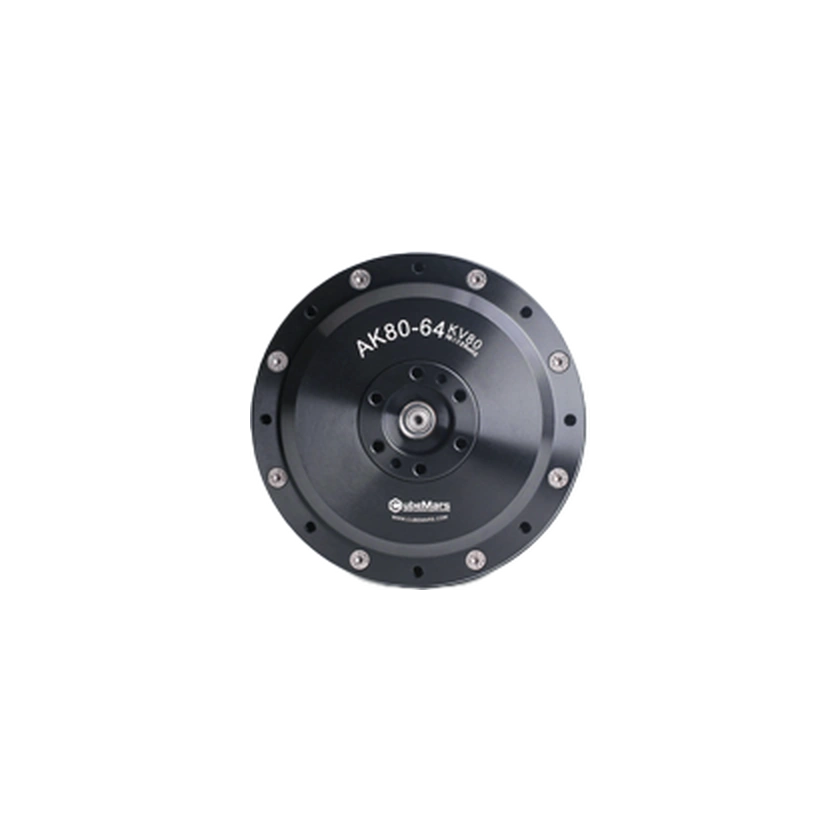
AK80-64 KV80 ist ein Robotikantrieb der AK-Serie von CubeMars. Die offiziellen Modellunterlagen nennen Abmessungen und Leistungsdaten zur Prüfung von Bauraum, Abtrieb und Treiberkonfiguration. Die jeweiligen Betriebsbedingungen stehen in den verknüpften Quellen.
Technische Daten
Abtrieb & Übertragung
- Abtriebsdrehmoment · Nennwert
48 N·m
Bereich nicht zugeordnet
- Abtriebsdrehmoment · Spitzenwert
120 N·m
Bereich nicht zugeordnet
- Abtriebsdrehzahl · Nennwert
23 rpm
Bereich nicht zugeordnet
24 V DC
- Abtriebsdrehzahl · Nennwert
48 rpm
Bereich nicht zugeordnet
48 V DC
- Abtriebsdrehzahl · Leerlauf
37 rpm
Bereich nicht zugeordnet
24 V DC
- Abtriebsdrehzahl · Leerlauf
75 rpm
Bereich nicht zugeordnet
48 V DC
- Rücktreibmoment
4.7 N·m
Bereich nicht zugeordnet
- Umkehrspiel
10.8 arcmin
Bereich nicht zugeordnet
Abmessungen & Montage
- Außendurchmesser
98 mm
Bereich nicht zugeordnet
- Axiale Länge
61.9 mm
Bereich nicht zugeordnet
Elektrische Daten
- Betriebsstrom · Nennwert
7 A
Bereich nicht zugeordnet
- Betriebsstrom · Spitzenwert
19 A
Bereich nicht zugeordnet
Encoder & Rückmeldung
- Encodertyp
Einzelencoder
Bereich nicht zugeordnet
- Encoder-Auflösung
14 bit
Bereich nicht zugeordnet
Aufbau & Komponenten
- Treiberintegration
Integrierte Treiberplatine
Bereich nicht zugeordnet
Modelldaten · Konfigurationsbezug ungeprüft
- Entwicklungszugang
- Bedingt unterstützt
- Land/Region
- China
- Positionierung / Einsatzbereich
- Roboter-Gelenkantrieb mit Motor und Planetengetriebe
- Positionierung / Einsatzbereich
- Laufroboter, Exoskelette und AGVs
- Gewicht
- 0.85 kg
- Aktuatormodell
- AK80-64 KV80
- Übersetzungsverhältnis
- 64:1
- Betriebsspannung · Nennwert
- 48 V
- Betriebsspannung · Nennwert
- 24 V
- Nennleistung
- 220 W
- Betriebstemperatur
- -20–50 °C
- Konfigurationsoptionen
- Mit Treiberplatine
- Konfigurationsoptionen
- Ohne Treiberplatine
Quelle · 4
2026-11-14
Axiale Länge · 61.9
Rücktreibmoment · 4.7
Umkehrspiel · Backlash (°) · 0.18
Encoder-Auflösung · 14bit
Encodertyp · Single
Treiberintegration · Yes
Betriebsstrom · 7 A
Betriebsstrom · 19 A
Außendurchmesser · 98
Abtriebsdrehzahl · 23/48
Abtriebsdrehzahl · 37/75
Abtriebsdrehmoment · 48
Abtriebsdrehmoment · 120
Gewicht · 850 g
Betriebsspannung · 24/48 V
Nennleistung · 220 W
2026-10-14
Positionierung / Einsatzbereich · 产品描述 CubeMars AK80-64 KV80 机器人动力模组将无刷直流电机、自研行星减速器、编码器与驱动器高度集成于一体,结构紧凑、安装便捷。它采用 64:1 行星减速结构,在低速高扭矩场景下表现出色,同时仍兼顾控制精度与响应性能。该模组支持伺服控制与 MIT 混合控制模式,具备自适应 PID 参数识别功能,并集成过流、过压/欠压、过温等保护机制,确保模块在复杂环境下的稳定运行。
Positionierung / Einsatzbereich · 应用领域 足式机器人,外骨骼,AGV
Aktuatormodell · AK80-64 KV80
Übersetzungsverhältnis · 减速比 64:1
Betriebstemperatur · 工作环境温度 -20℃~50℃
Konfigurationsoptionen · 驱动板 有
Konfigurationsoptionen · 驱动板 没有
Modelle der Familie vergleichen
2–4 Konfigurationen auswählen
Ausgewählte Konfigurationen vergleichen| Technische Daten | AK80-64 KV80Mit Treiberplatine | AK10-9 V3.0 KV60Mit Treiberplatine |
|---|---|---|
| Umkehrspiel | 10.8 arcminBereich nicht zugeordnet | — |
| Außendurchmesser | 98 mmBereich nicht zugeordnet | 98 mmBereich nicht zugeordnet |
Entwicklungsunterstützung
AK80-64 KV80Aktuelles Modell
Bedingter ZugangExact existing AK80-64 KV80, explicitly listed in official AK2.0 driver manual v1.0.18. Match the delivered AK driver revision, firmware, calibration and controller mode. Servo and MIT use distinct protocols; mode change is a stopped/power-cycle configuration workflow per manual, not a live runtime handoff. Generic AK code constants do not establish this model encoding.
AK80-64 MIT native standard-CAN profile: enable/disable/zero frames are separate; position16bit rad, velocity12bit rad/s, Kp/Kd12bit and additive torque12bit Nm. Manual page42 diagram adds target torque to PD terms, and explicit torque mode is documented. Exact AK80-64 table gives ±12.5rad, ±8rad/s and ±144Nm encoding ranges; generic pack/unpack examples instead hardcode ±30rad/s and ±18Nm and must not be used unchanged. Encoding ranges are not physical ratings/allowable motion limits; verify delivered revision and firmware with supplier. Kp/Kd gains, zero/limits, bus ID/termination and fault/temperature feedback require deliberate handling; current/temperature feedback is not a reach guarantee. Manual snippets do not establish a supported host C++/Python SDK or license. No motor command/firmware change executed.
Entwicklungsfunktionen
Quellen · 1
- Offiziellwww.cubemars.com ↗Geprüft: 2026-11-06
Kommerzieller Status
Verwandte Einträge
Noch keine verwandten Produkte erfasst.
Zeitachse
- RoboterveröffentlichungAK80-64 KV80