
 CubeMars
 AK
- Abtriebsdrehmoment · Nennwert
- 18 N·m
- Außendurchmesser
- 98 mm
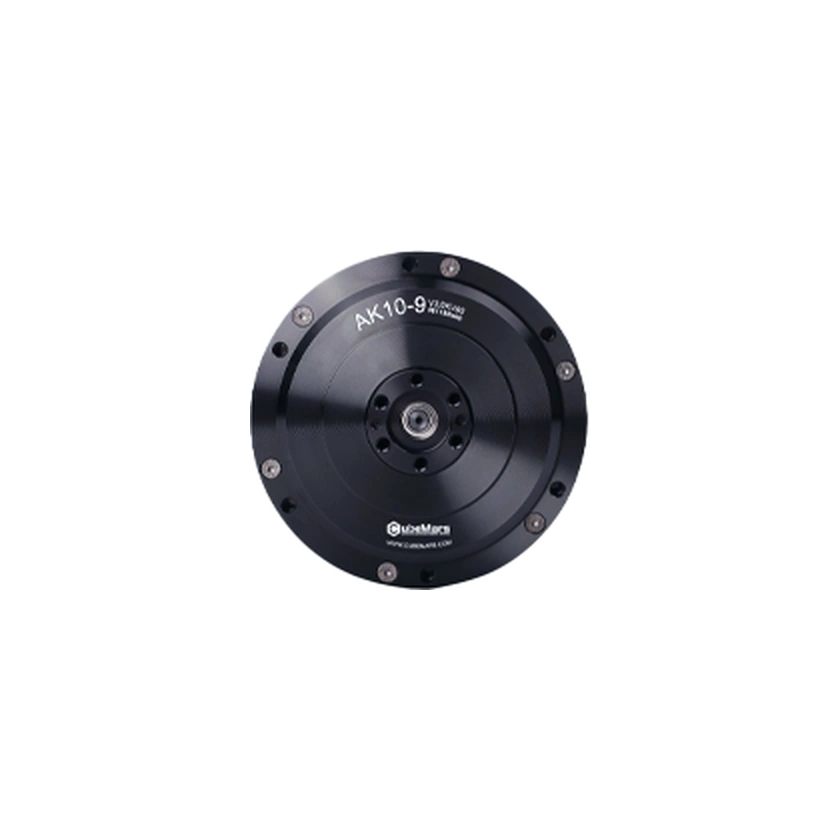
AK10-9 V3.0 KV60 ist ein Robotikantrieb der AK-Serie von CubeMars. Die offiziellen Modellunterlagen nennen Abmessungen und Leistungsdaten zur Prüfung von Bauraum, Abtrieb und Treiberkonfiguration. Die jeweiligen Betriebsbedingungen stehen in den verknüpften Quellen.
Technische Daten
Abtrieb & Übertragung
- Abtriebsdrehmoment · Nennwert
18 N·m
Bereich nicht zugeordnet
- Abtriebsdrehmoment · Spitzenwert
53 N·m
Bereich nicht zugeordnet
- Abtriebsdrehzahl · Nennwert
235 rpm
Bereich nicht zugeordnet
- Abtriebsdrehzahl · Leerlauf
320 rpm
Bereich nicht zugeordnet
Abmessungen & Montage
- Außendurchmesser
98 mm
Bereich nicht zugeordnet
- Axiale Länge
61.7 mm
Bereich nicht zugeordnet
Elektrische Daten
- Betriebsstrom · Nennwert
10.7 A
Bereich nicht zugeordnet
- Betriebsstrom · Spitzenwert
31.9 A
Bereich nicht zugeordnet
Encoder & Rückmeldung
- Encodertyp
Doppelencoder
Bereich nicht zugeordnet
- Encoder-Auflösung
21 bit
Bereich nicht zugeordnet
Aufbau & Komponenten
- Treiberintegration
Integrierte Treiberplatine
Bereich nicht zugeordnet
Modelldaten · Konfigurationsbezug ungeprüft
- Gewicht
- 0.94 kg
- Übersetzungsverhältnis
- 9:1
- Betriebsspannung · Nennwert
- 48 V
- Nennleistung
- 442 W
Quelle · 1
2026-11-14
Axiale Länge · 61.7
Encoder-Auflösung · 21bit
Encodertyp · Dual
Treiberintegration · Yes
Betriebsstrom · 10.7 A
Betriebsstrom · 31.9 A
Außendurchmesser · 98
Abtriebsdrehzahl · 235
Abtriebsdrehzahl · 320
Abtriebsdrehmoment · 18
Abtriebsdrehmoment · 53
Gewicht · 940 g
Übersetzungsverhältnis · 9:1
Betriebsspannung · 48 V
Nennleistung · 442 W
Modelle der Familie vergleichen
2–4 Konfigurationen auswählen
Ausgewählte Konfigurationen vergleichen| Technische Daten | AK80-64 KV80Mit Treiberplatine | AK10-9 V3.0 KV60Mit Treiberplatine |
|---|---|---|
| Umkehrspiel | 10.8 arcminBereich nicht zugeordnet | — |
| Außendurchmesser | 98 mmBereich nicht zugeordnet | 98 mmBereich nicht zugeordnet |
Entwicklungsunterstützung
AK80-64 KV80
Bedingter ZugangExact existing AK80-64 KV80, explicitly listed in official AK2.0 driver manual v1.0.18. Match the delivered AK driver revision, firmware, calibration and controller mode. Servo and MIT use distinct protocols; mode change is a stopped/power-cycle configuration workflow per manual, not a live runtime handoff. Generic AK code constants do not establish this model encoding.
Quellen · 1
- Offiziellwww.cubemars.com ↗Geprüft: 2026-11-06
Kommerzieller Status
Verwandte Einträge
Noch keine verwandten Produkte erfasst.
Zeitachse
- RoboterveröffentlichungAK10-9 V3.0 KV60