

 Clone Robotics
Clone Hand
Preis
Preis nicht veröffentlicht
Typ
Komponenten · Dexterische Hände
Status
Unbekannt
Verfügbarkeit
Noch nicht veröffentlicht
Veröffentlichungsdatum
Unbekannt
Land/Region
Vereinigte Staaten
Letzte ParameterprüfungLetzte Prüfung eines Einzelwerts, keine vollständige Modellprüfung oder Bearbeitung.
2026-10-30
27 DOF
Aktive Freiheitsgrade
Clone Hand ist eine biomimetische Roboterhand von Clone Robotics für menschliche Manipulationsaufgaben. Proprietäre Myofiber-Kunstmuskelfasern animieren ein natürliches Skelett; opponierbarer Daumen, weiches Gewebe und Propriozeption unterstützen präzise Werkzeugnutzung und Teleoperation.
1 / 1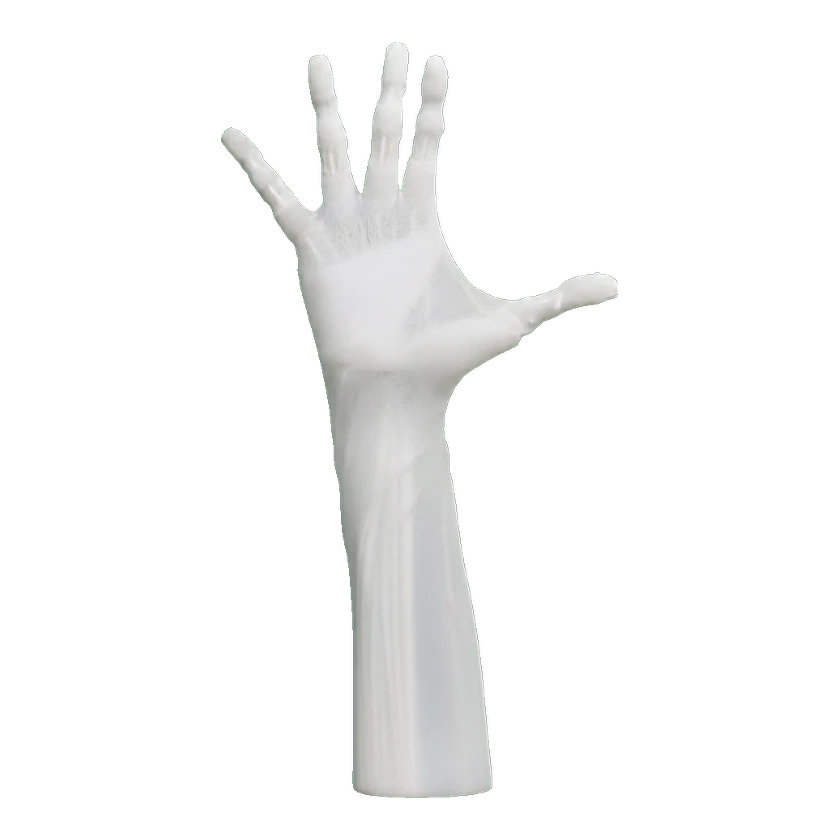
Technische Daten
Modellspezifikationen stehen unten. Konfigurationsabhängige Werte werden separat aufgeführt. Fehlende Daten bedeuten weder null noch nicht unterstützt.
Physische Spezifikationen
Aktuatortechnologie
Künstliche Myofiber-Muskeln
Aktive Freiheitsgrade
27 DOF
Der bestehende Wert von 27 Freiheitsgraden stammt aus einem Sekundärbericht von 2023 über einen frühen Clone-Handmechanismus. Er belegt nicht unabhängig 27 aktiv geregelte Achsen des aktuellen Produkts und bleibt als berichteter Wert erhalten.
Materialien
künstliche Muskelfasern
Weiche Polsterung
weiche Muskeln und Fettgewebe
Oberflächenstoff
Haut
Gesamtzahl der Freiheitsgrade
27 DOF
Der bestehende Wert von 27 Freiheitsgraden stammt aus einem Sekundärbericht von 2023 über einen frühen Clone-Handmechanismus. Er belegt nicht unabhängig 27 aktiv geregelte Achsen des aktuellen Produkts und bleibt als berichteter Wert erhalten.
Übertragungsmechanismus
Rücktreibbare antagonistische Muskeln und Sehnen
Aktuatormodell
Myofiber
Mechanische Struktur
Dexteröse Hand
naturgetreuer opponierbarer Daumen
Endeffektor
mit menschlichen Werkzeugen kompatible Roboterhand
Gelenkbezeichnung
Finger; Daumen; Handgelenk
Gelenksensortyp
Myofiber-Propriozeption
Gelenktyp
Ab-/Adduktion; Flexion/Extension; Pronation/Supination
Sensoren
Sensoren
Myofiber-Propriozeption
Akku und Laufzeit
Stromversorgung
Wasser und Elektrizität
Teleoperationsunterstützung
Unterstützt (offizielle Vorführung)
Die offizielle Vorführung belegt Teleoperation, keine öffentliche SDK- oder Schnittstellenspezifikation.
Interaktion und Kommunikation
Systemreaktionszeit
0–0.05 s (Myofiber)
Entwicklung und Erweiterung
Betriebsmodi
Teleoperation
Sekundärentwicklung (SDK)
clone_client
Teleoperation
Clone Hand Teleoperation V2
Kommerzieller Status
Status
Unbekannt
Preis
Preis nicht veröffentlicht
Veröffentlichungsdatum
Unbekannt
Verwandte Einträge
Zugehöriges Unternehmen
Clone Robotics
Unternehmen · Vereinigte Staaten
Unternehmen ansehen
Roboter mit Bezug zu „Clone Hand“
Verwandte Roboter
Quelle oder Korrektur einreichen