Flexiv Robotics logoFlexiv Robotics

AICO 2

Preis
Unbekannt
Typ
Mobile Manipulatoren · Industrieller mobiler Manipulator
Anwendungsszenarien
Industrial · Manufacturing / Research & Education · Research Platform / Industrial · Warehouse & Logistics
Status
Kommerziell
Verfügbarkeit
Im Verkauf
Kaufmöglichkeit
Nicht veröffentlicht
Veröffentlichungsdatum
24. Dez. 2025
Land/Region
Vereinigte Staaten
Zuletzt geprüft
2026-07-28
8 kg
Allgemeine Nutzlast
6 Std.
Laufzeit
1,1111 m/s
Gehgeschwindigkeit
281 kg
Gewicht

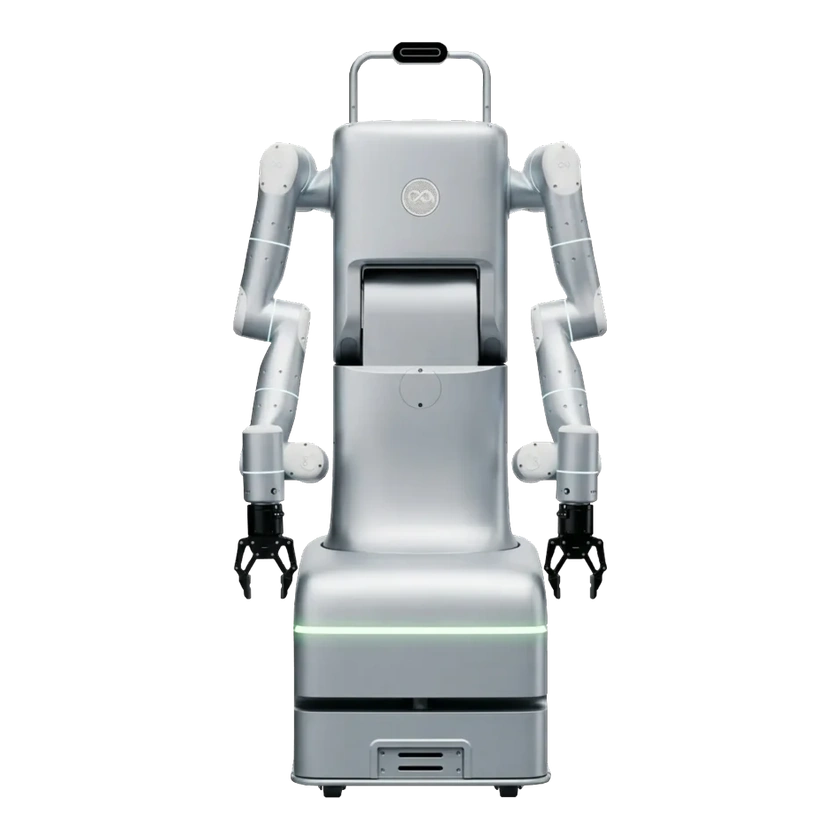
AICO 2-4 ist die mobile Doppelarm-Manipulationsplattform von Flexiv Robotics für die industrielle Automatisierung. Sie kombiniert zwei adaptive Arme mit jeweils sieben Freiheitsgraden mit einer Radbasis, Laser-SLAM-Navigation, Differenzialantrieb und Kraftsensorik für Fertigung, Logistik und Forschung.

1 / 1AICO 2-4

Fähigkeitenkarte

MobilitätOffizielle Angabe
Navigation

Die AICO-2-4-Spezifikation führt Laser SLAM als Navigationstyp auf.
ManipulationOffizielle Angabe
Greifen

Flexiv beschreibt AICO als Zweiarm-Manipulationsplattform; die AICO-2-4-Spezifikation führt zwei 7-DoF-Arme mit 4 kg Nutzlast pro Arm auf.

Hardwarespezifikationen

Physische Spezifikationen

Farbe
Weiß, Blau, Grau
Rahmenmaterial
Aluminiumlegierung + Stahlbasis
Schutzart (IP)
IP54
Anzahl der mechanischen Gelenke
14
Gesamtzahl der Freiheitsgrade
14 Freiheitsgrade

Mobilität und Nutzlast

Absolute Positionsgenauigkeit
Kraftmessgenauigkeit 0,1 N/0,03 N
Nutzlast je Arm
4 kg pro Arm
Mobilität des Fahrgestells
Zweirad-Differenzialantrieb
Nutzlast beider Arme
Insgesamt 8 kg
Höchstgeschwindigkeit
4 km/h
Allgemeine Nutzlast
8 kg
Reichweite
780 mm
Gehgeschwindigkeit
1,1111 m/s

Mechanik und Montage

Steuerbare Freiheitsgrade je Arm
7 pro Arm
Höhe
1,6 m
Gewicht
281 kg

Mechanische Struktur

Fahrgestell
Radbasis
Dexteröse Hand
Zweifinger-Greifklauen
Endeffektor
Zweifinger-Greifklauen

Sensoren

Kraft-Drehmoment-Sensor
0,1 N/0,03 N

Akku und Laufzeit

Laufzeit
6 Std.

Leistung und Aufgaben

Betriebssystem
Flexiv RDK (Robotic Development Kit); Linux-basierte Echtzeitsteuerung
Wiederholgenauigkeit
±0,05 mm

Zuverlässigkeit und Umgebungsbedingungen

Mensch-Roboter-Sicherheit
Ja
Betriebstemperatur
0–45 °C

Interaktion und Kommunikation

Kommunikation
EtherCAT, Ethernet, RDK-Schnittstelle, TCP-IP
Intelligente Navigation
Laser-SLAM-Navigation

Kommerzieller Status

Status
Kommerziell
Preis
Unbekannt
Veröffentlichungsdatum
24. Dez. 2025

Zeitachse

  1. Roboterveröffentlichung
    AICO 2-4
Quelle oder Korrektur einreichen