Movens-Zero L

Aktionsexperte: 500.1M Parameter, 6 Blöcke, Breite 1536, 24 Attention-Köpfe. Movens-Zero ist ein Basismodell für humanoide Bewegungen. Mit Qwen2.5-Omni-3B und einem Flow-Matching-Aktionsexperten erzeugt es Ganzkörper-Referenztrajektorien für Unitree G1 aus Text, Sprache, Musik und Video. Code für Training, Inferenz, Simulation und Robotereinsatz ist verfügbar.

Vollständige Modellbeschreibung ansehen

Publikationen (1)

Movens-Zero: Skalierung von Basismodellen für humanoide Bewegungen mit umfangreichen menschlichen Videodaten

Technischer Bericht

Movens-Zero: Scaling Humanoid Motion Foundation Models with Large-Scale Human Videos

arXiv: 2610.41877
Autoren und Einrichtungen (24)

Autorenreihenfolge: Originalreihenfolge

  1. Wendong BuGleichwertiger Beitrag

    Zhejiang University · Joint Laboratory of Embodied Intelligence, ZJU & Unitree Robotics · Bit Oasis

  2. Tinghong YeGleichwertiger Beitrag

    Zhejiang University

  3. Qizhou WangGleichwertiger Beitrag

    Unitree Robotics · Joint Laboratory of Embodied Intelligence, ZJU & Unitree Robotics

  4. Jiacheng Li

    HiThink Research

  5. Zhiqi Ge

    Zhejiang University

  6. Yuze Lin

    Zhejiang University

  7. Zhongqi Yue

    Microsoft Research

  8. Yi Su

    Unitree Robotics

  9. Jingyu Wang

    Zhejiang University

Erstveröffentlichung
Nicht angegeben
Neueste Revision
v1 · 2026-10-30
Konferenz / Zeitschrift
arXiv

Abgedeckte Modellversionen

Zugang und Nutzung

Öffentliche Code-Ressourcen
Öffentlicher Zugang
Modelldateien
Öffentlicher Zugang
Trainingsdaten
Öffentlicher Zugang

Trainings- / Fine-Tuning-Code

Zugang
Öffentlicher Zugang

QuelleGeprüft am · 2026-11-19

Trainingsdaten

Einige Trainingsdatensätze sind öffentlich; dies belegt keinen Zugang zur vollständigen Trainingsmischung.

Modelldateien

Modelldateien
Movens-Zero L · step 99000Zugang
Veröffentlichungsangaben

QuelleGeprüft am · 2026-11-19

Vor der Bereitstellung prüfen

Verfügbare Gewichte oder Code belegen keine sofortige Roboterkompatibilität. Prüfen Sie Konfiguration, Daten und Schnittstellen in der Quelldokumentation.

Unterlagen zu Bereitstellung und Nutzung

Laufzeit und Frameworks
PyTorch / Transformers

Steuerung und Ein-/Ausgaben

Modelltyp
Bewegungs- und Ganzkörpersteuerung
Backbone
Qwen2.5-Omni-3B
Eingabe
audio / Sprache / Roboterzustand / Video
Ausgabe
root40_v1

Einsatzbereich und Training

Funktionsbereich

action_generation

Vorhersageausgabe

Ganzkörper-Referenztrajektorien für Unitree G1

Umfang der Trainingsdaten

5000000 sequences

Quellen der Trainingsdaten

https://huggingface.co/datasets/wendell0218/Movens-5M

Trainingsdaten

  • Movens-5M

    VortrainingVerfügbar

    Begleitdatensatz mit fünf Millionen ausführbaren humanoiden Bewegungssequenzen.

    5000000 sequences · other

Verwandte Roboter

Kompatibilität der gewählten Gewichte

G1 EDU ↗

Unterstützt · Angegeben

Unitree G1 EDU, 29 actuated joints. Official deployment uses a GPU inference server and the GR00T whole-body controller; the real-robot server enforces a 180 ms per-chunk deadline.

Alle Parameter und Prüfhinweise (Modellkarte)

Aktionsexperte: 500.1M Parameter, 6 Blöcke, Breite 1536, 24 Attention-Köpfe.

Gewichtsupload: 2026-10-25 19:05:02 UTC+8. Trainingsschritt: 99,000.

Der safetensors-Header weist 5,203,572,496 gespeicherte Tensorelemente für Backbone und Aktionsexperte aus.

Für Projektcode und Checkpoints ist keine Lizenz angegeben. Für Qwen2.5-Omni-3B gilt die separate Qwen Research License.

In der Publikation genannte Einrichtungen: Zhejiang-Universität, Unitree Robotics, Gemeinsames Labor für verkörperte Intelligenz von Zhejiang-Universität und Unitree Robotics, Bit Oasis, HiThink Research, Microsoft Research, Pädagogische Universität Ostchina, Peking-Universität, National University of Singapore.

Titelbild: Abbildung 7 von Bu et al., CC BY 4.0, in WebP umgewandelt.

0755e4d06d4b · 20192160864 bytes · SHA-256 5ca25d8114ee9e0d55ba303d8da18e19b5829a432943f2e7e2fe651cf3789b10

Qwen Research License

Die Einsatznachweise beziehen sich auf den Unitree G1 EDU mit 29 Freiheitsgraden. Die Autoren liefern eine Anleitung für den realen Roboter. Separate Praxistests für jeden Checkpoint sind nicht veröffentlicht.

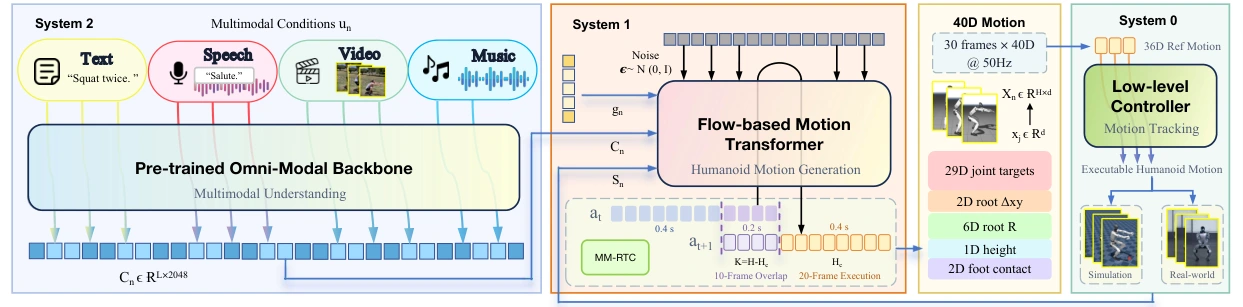
Architektur von Movens-Zero

Quelle oder Korrektur einreichen