
Robotik-Datenerfassungssysteme
Entdecken Sie quellengeprüfte Systeme für Roboterdemonstration, Teleoperation, Motion Capture und Trainingsdatenerfassung.
11 robotik-datenerfassungssysteme-Modelle werden angezeigt
| Komponente | Organisation | Land | Geräteform | Erfassungsmethode | Erfasste Daten | Roboter bei der Erfassung erforderlich | Aktionen |
|---|---|---|---|---|---|---|---|
 Perception Neuron 3Perception Neuron 3 | Noitom | China | Am Körper tragbares Gerät | Motion Capture | Ganzkörper-Gelenkbewegung | Nicht erforderlich | |
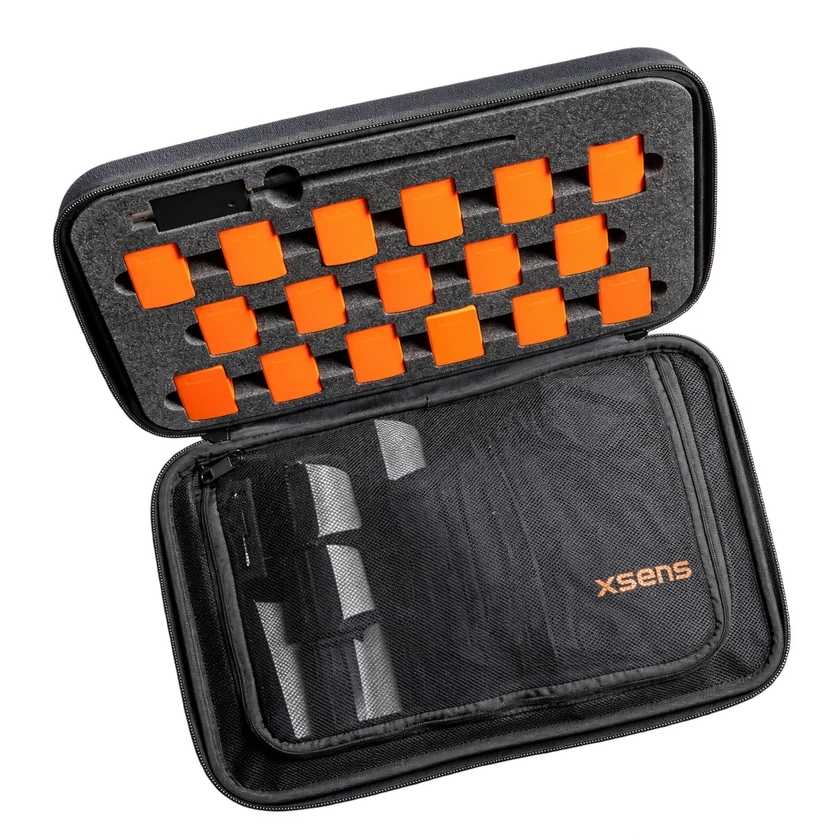 Xsens AwindaXsens Awinda | Xsens(Movella) | Niederlande | Am Körper tragbares Gerät | Teleoperation · Motion Capture | Ganzkörper-Gelenkbewegung | Nicht erforderlich | |
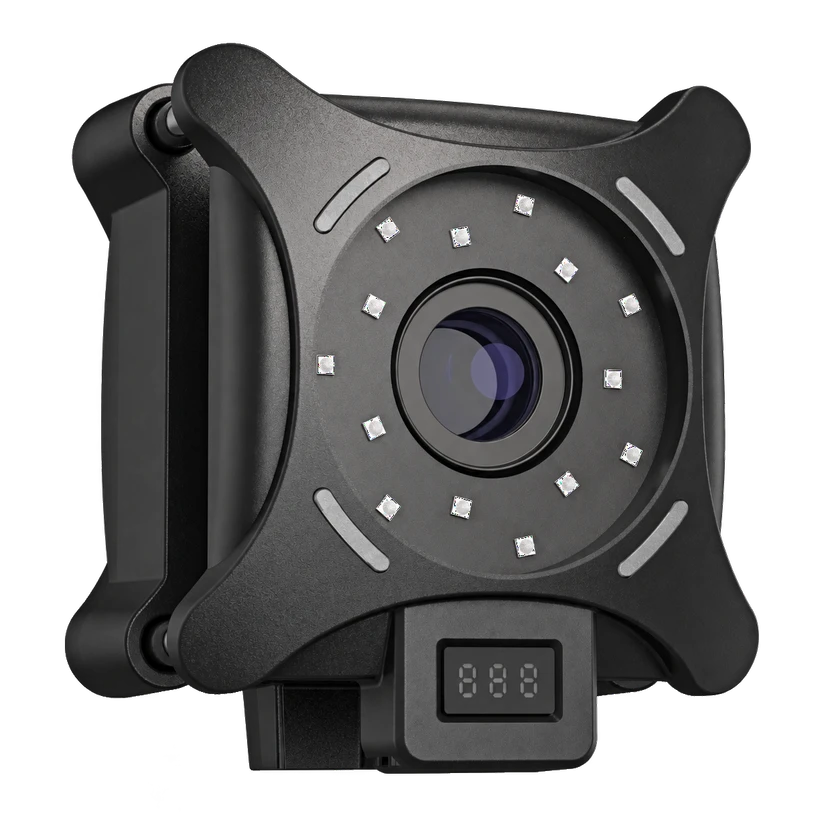 NOKOV MARSNOKOV MARS | NOKOV | China | Motion-Capture-System | Teleoperation · Motion Capture | 3D-Markerpose | Nicht erforderlich | |
| CHINGMU Motion CaptureCHINGMU Motion Capture | CHINGMU | China | Motion-Capture-System | Motion Capture · Teleoperation | 3D-Markerpose · Ganzkörperbewegung | Nicht erforderlich | |
| Qualisys MiqusQualisys Miqus | Qualisys | Schweden | Motion-Capture-System | Motion Capture | 3D-Markerpose | Nicht erforderlich | |
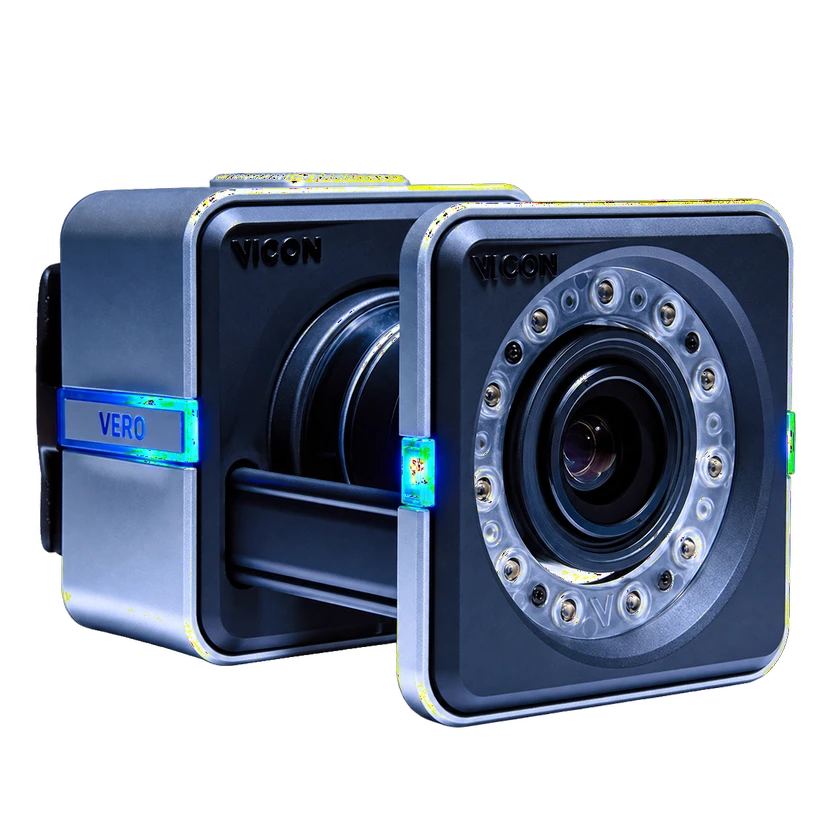 Vicon Vero v2.2Vicon Vero v2.2 | Vicon | Vereinigtes Königreich | Motion-Capture-System | Motion Capture | 3D-Markerpose | Nicht erforderlich | |
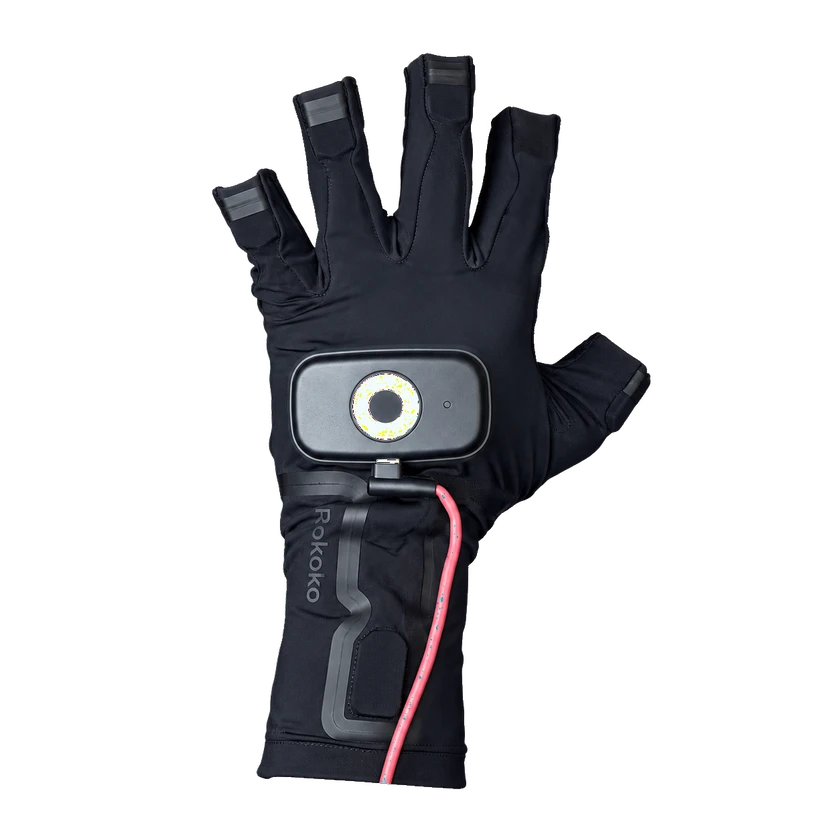 Rokoko Smartgloves IIRokoko Smartgloves II | Rokoko | Dänemark | An der Hand tragbares Gerät | Motion Capture | Handgelenkposition | Nicht erforderlich | |
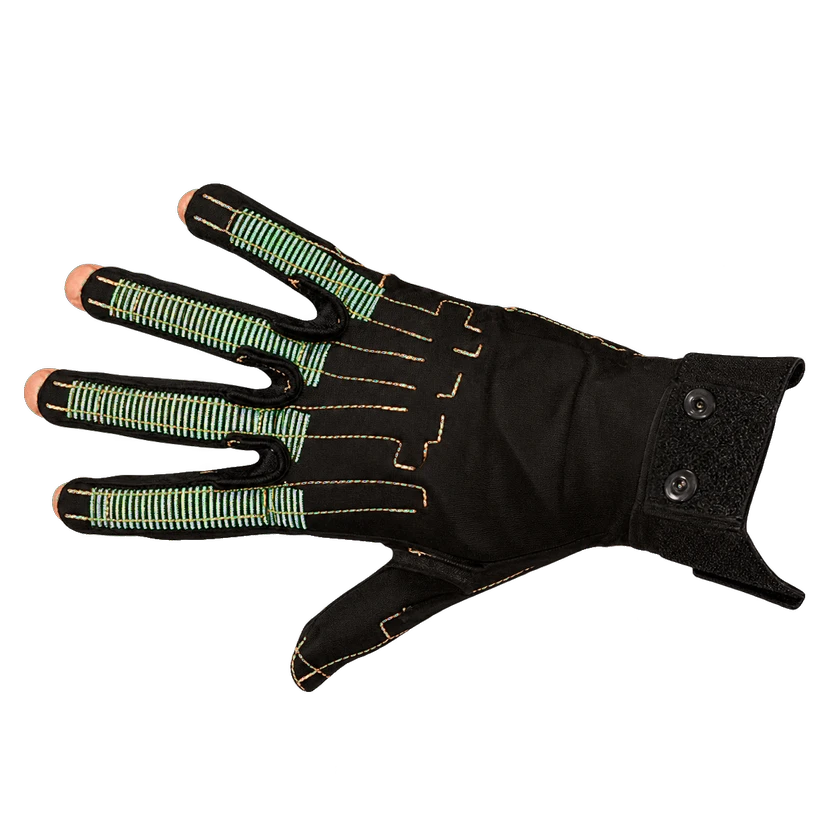 CyberGlove IIICyberGlove III | CyberGlove Systems | Vereinigte Staaten | An der Hand tragbares Gerät | Motion Capture | Fingergelenkwinkel · Gelenkwinkel | Nicht erforderlich | |
| StretchSense-Mocap-HandschuheStretchSense-Mocap-Handschuhe | StretchSense | Neuseeland | An der Hand tragbares Gerät | Motion Capture | Handbewegung · Ganzkörperbewegung | Nicht erforderlich | |
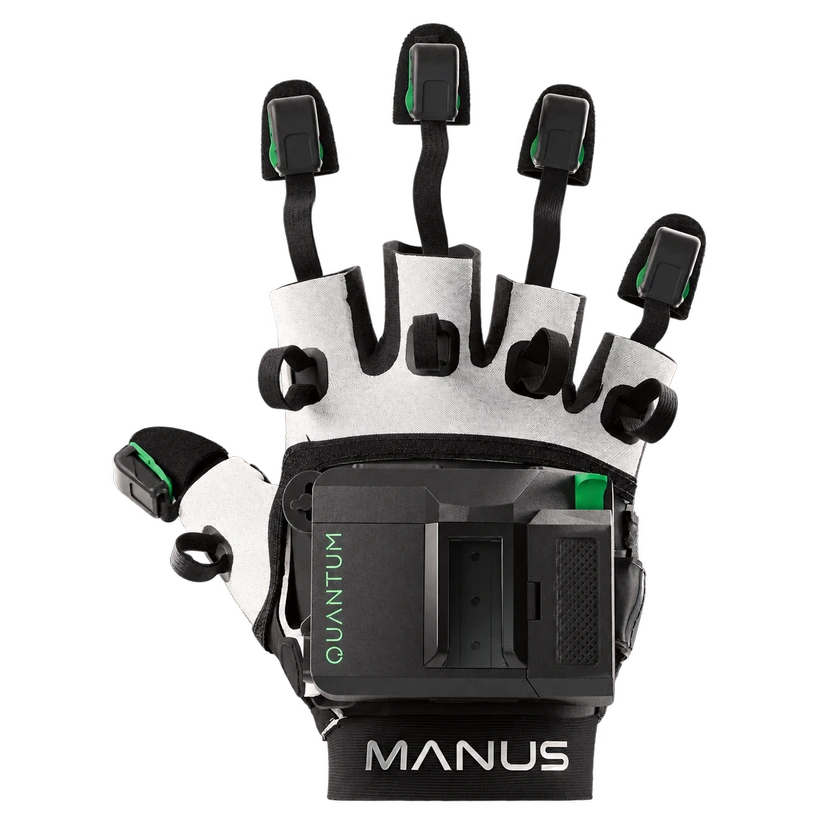 MANUS QuantumMANUS Quantum | MANUS | Niederlande | An der Hand tragbares Gerät | Motion Capture | Fingerpose · Handskelett | Nicht erforderlich | |
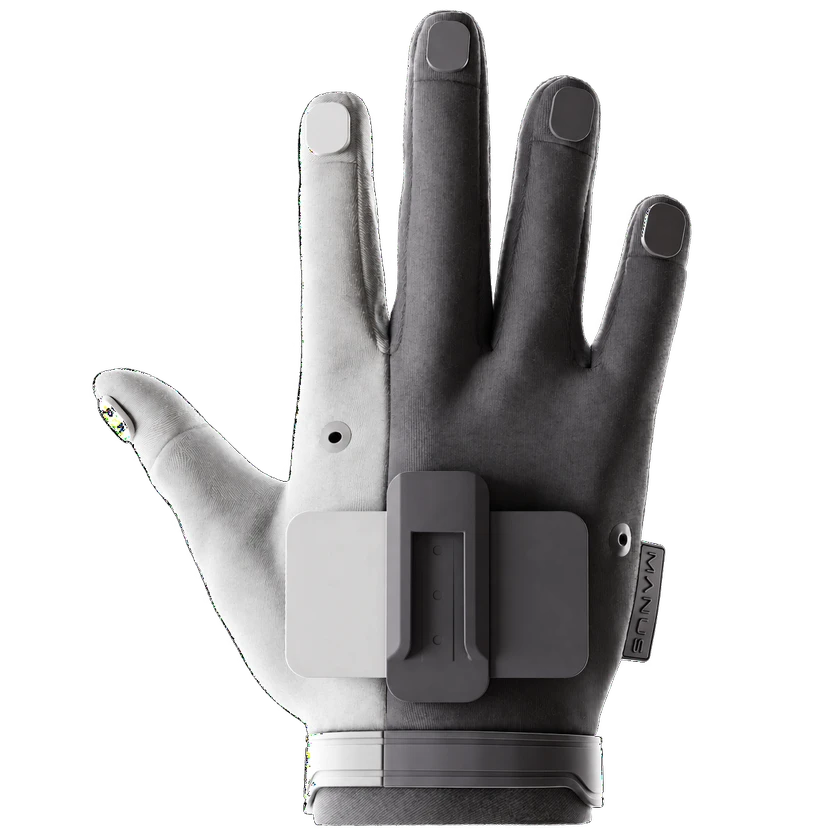 MANUS Metagloves ProMANUS Metagloves Pro | MANUS | Niederlande | An der Hand tragbares Gerät | Teleoperation · Motion Capture | Fingerpose · Handgelenkausrichtung · Handskelett | Nicht erforderlich |
Quelle oder Korrektur einreichen