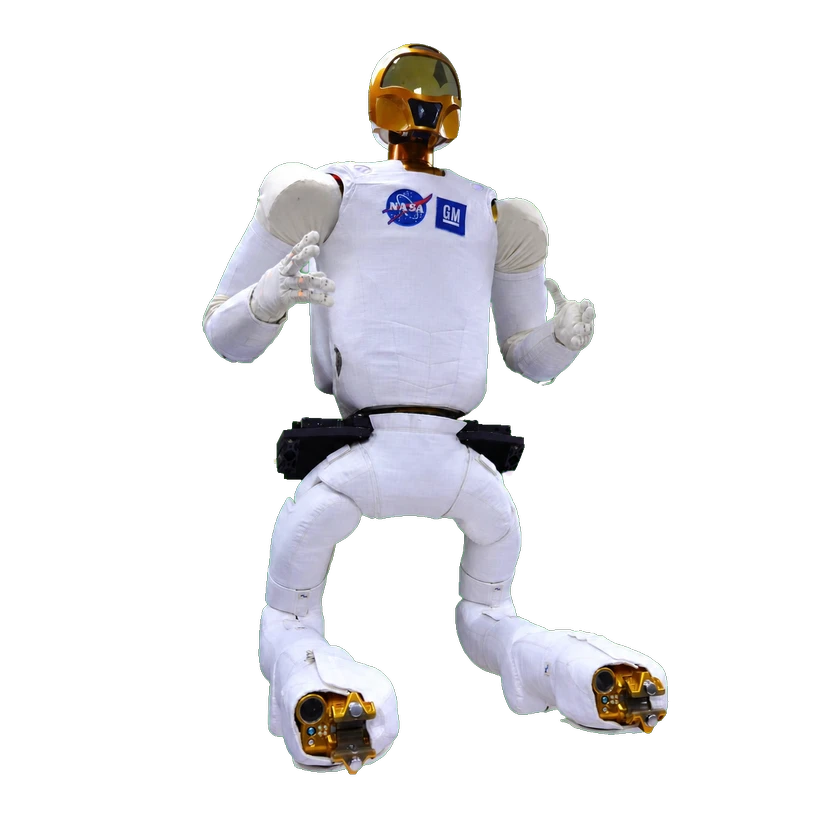
Robonaut 2 在国际空间站开展在轨技术测试NASA项目来源 ↗客户测试已完成合作主体NASA · 运营方应用场景太空作业主要任务开展微重力灵巧操作、任务板和柔性材料操作实验,并评估其与空间站乘组协同工作及舱内移动能力。地点国际空间站(ISS),近地轨道开始时间2011-08最后核验2026-10-11实际运行站点数量1部署时间线 · 5查看来源 · Mission to the International Space Station ↗查看来源 · Robonaut’s Return to ISS ↗2013-09-10NASA 公布 Robonaut 2 持续开展在轨实验的进展2014Robonaut 2 完成国际空间站移动能力升级2018-05Robonaut 2 返回地面检修展开完整时间线 (5)+状态截至已核验证据,并非实时运行状态。2026-10-11
灵巧手研究使用Robonaut Hand关联说明仅研究用途。查看关联依据↗数量 × 2关系依据当前机器人Robonaut 2研究使用× 2灵巧手Robonaut Hand关联说明仅研究用途。官方技术资料查看原文图 4 所示的 Robonaut 2 手部比其前代 Robonaut 更接近人手能力。它配有 2 自由度腕部和五指 12 自由度手,前臂容纳 18 个电机和 8 块独立电路板。查看原文Robonaut 2’s hand, shown in Figure 4, is designed to more closely approximate human hand capabilities than its predecessor, Robonaut. With a two-DOF wrist, and a 12-DOF hand with five fingers, the forearm houses 18 motors, eight separate circuit boards.核实日期: 2026-09-18

 美国国家航空航天局/通用汽车