
Linker Hand L10
通信、控制与反馈
通信物理接口
CAN
感知系统
是否具备触觉感知
支持
 灵心巧手
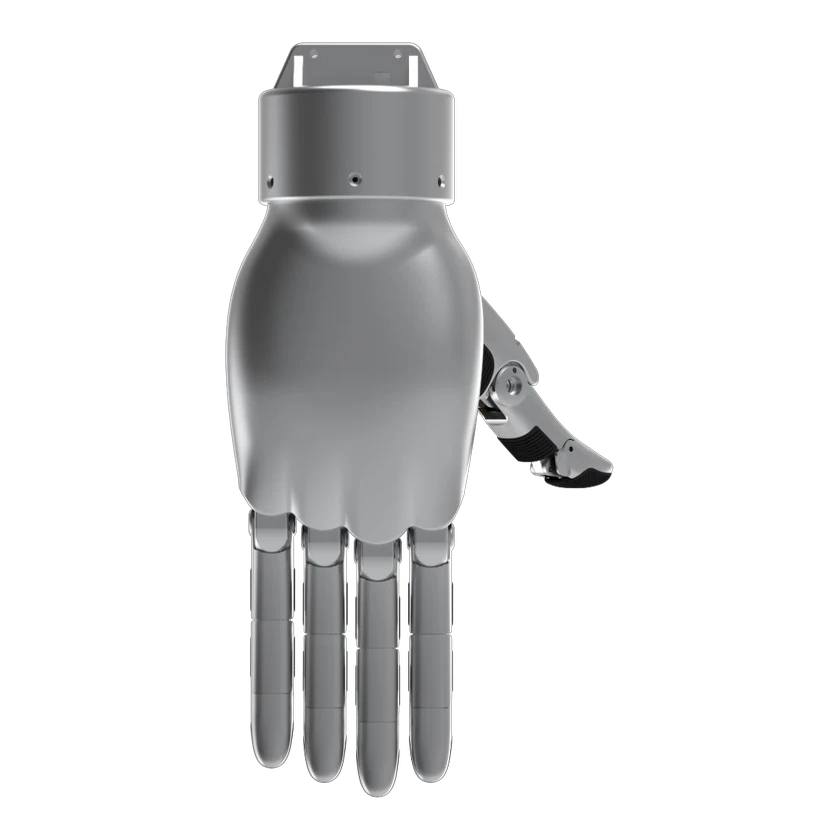
Linker Hand L10 是灵心巧手(Linkerbot)开发的五指连杆传动灵巧手,面向机器人操作实验与二次开发。厂家手册列出 10 个主动自由度和 10 个被动自由度,标配指尖触觉与微型三维力传感器,视觉及视触觉为选配;手册还提供 ROS 集成与捏取、手势控制示例,将运动控制和接触信息用于操作开发。
下方为型号参数;特定配置的参数单独列出。资料缺失不代表数值为零或不支持。
厂商销售页面标注的条件:伸距 0.2 m。
暂无已收录的关联产品。