
 多可机器人(中科新松)
BSJ17
- 输出速度 · 峰值
- 30 rpm
- 重量
- 1.35 kg
- 最大外径
- 96 mm
- 工作电压范围 · 额定
- 48 V
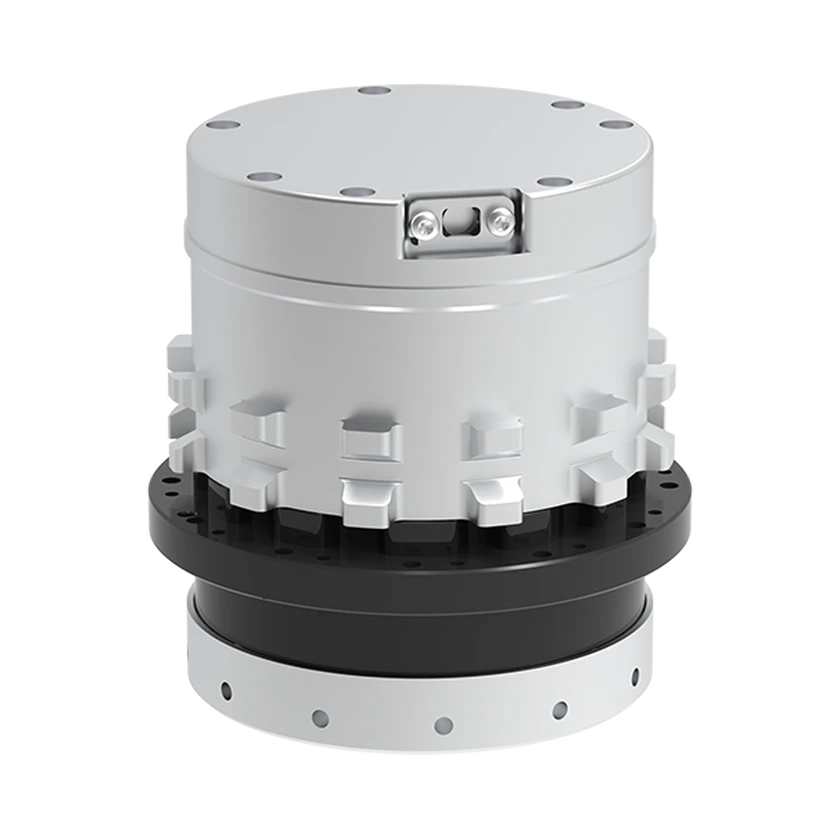
BSJ17是多可机器人面向人形机器人的一体化关节模组,采用中空走线,集成驱控、传动与感知功能,支持力矩闭环及全状态反馈。减速比为100,重量1.35千克,使用48伏直流供电和EtherCAT通信。
技术参数
输出与传动
- 输出扭矩 · 启停容许
66 N·m
- 输出扭矩 · 平均负载
48.5 N·m
- 输出扭矩 · 最大瞬时
107 N·m
- 输出速度 · 峰值
30 rpm
尺寸与安装
- 重量
1.35 kg
- 最大外径
96 mm
- 轴向长度
103.7 mm
- 贯通孔径
9 mm
电气参数
- 工作电压范围 · 额定直流动力输入
48 V
编码器与反馈
- 编码器位数输出侧编码器
19 bit
通信与控制
- 通信协议
EtherCAT
范围未绑定
- 控制模式
力矩闭环控制
范围未绑定
- 控制环频率
1000 Hz
范围未绑定
制动与环境
- 防护等级
IP54
结构与集成组件
- 减速器集成状态
已集成
范围未绑定
- 编码器集成状态
已集成
范围未绑定
- 驱动器集成状态
已集成
范围未绑定
- 控制器集成状态
已集成
范围未绑定
其他参数
- 本体反馈
全状态反馈
范围未绑定
型号层原始记录 · 配置适用范围待核实
- 定位/应用场景
- 人形机器人关节
- 减速比
- 100:1
- 关节内走线
- 中空走线
- 关节类型
- 仿生一体化关节模组
来源 · 3
2026-09-16 · 2026-09-17
重量 · 1.35 · 产品参数 / bsj17
工作电压范围 · 48 · 产品参数 / bsj17
通信协议 · ethercat
控制环频率 · 控制周期 · 控制周期达到1000hz · 产品概览
防护等级 · ip54 · 产品参数 / bsj17
编码器位数 · 输出端编码器分辨率 · 19 · 产品参数
贯通孔径 · 9 · 产品参数 / bsj17
输出速度 · 30 · 产品参数 / bsj17
输出扭矩 · 启停峰值扭矩(N·m) · 66 · 产品参数 / bsj17
输出扭矩 · 平均负载转矩容许最大值(N·m) · 48.5 · 产品参数 / bsj17
输出扭矩 · 瞬间容许最大扭矩(N·m) · 107 · 产品参数 / bsj17
减速比 · 100
2026-09-16
控制模式 · torque
本体反馈 · full_state
控制器集成状态 · integrated
驱动器集成状态 · integrated
编码器集成状态 · integrated
减速器集成状态 · integrated
定位/应用场景 · Humanoid robot joint
关节内走线 · Hollow wiring
关节类型 · Bionic integrated joint module
同族型号比较
选择 2–4 个具体配置
比较所选配置商业状态
关联实体
暂无已收录的关联产品。