
 多可机器人(中科新松)
BSJ11
价格
价格未公开
类型
组件 · 一体化关节
状态
可询价采购
可得性
在售
购买方式
联系厂商
发布时间
未公开
国家/地区
中国
最后核验
未公开
- 输出速度
- 30 rpm
- 最大外径
- 65 mm
BSJ11是多可机器人面向人形机器人的一体化关节模组,采用中空走线并集成驱控、传动与感知功能,支持力矩闭环和全状态反馈。模组减速比为100,重量0.45千克,使用48伏直流供电及EtherCAT通信。
1 / 1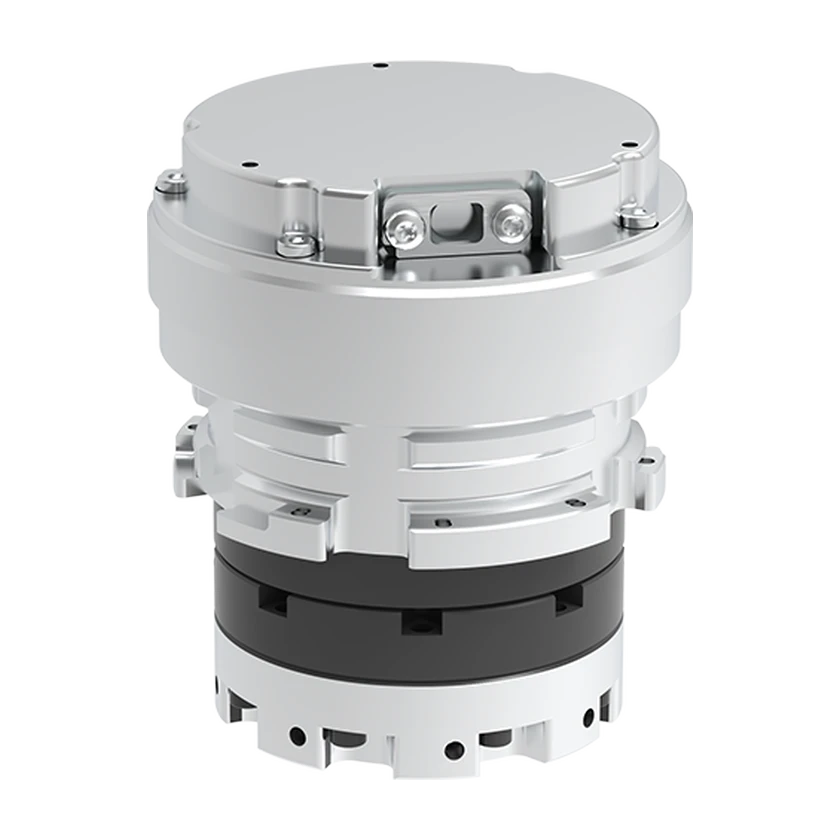
技术参数
数值按统一工程单位展示。
输出与传动
- 输出扭矩
11 N·m
- 输出扭矩
8.9 N·m
- 输出扭矩
25 N·m
- 输出速度
30 rpm
尺寸与安装
- 最大外径
65 mm
- 轴向长度
79.3 mm
- 贯通孔径
7 mm
编码器与反馈
- 编码器位数
19 bit
通信与控制
- 通信协议
EtherCAT
- 控制模式
力矩闭环控制
- 内部控制环频率
1000 Hz
结构与集成组件
- 减速器集成状态
内置
- 编码器集成状态
内置
- 驱动器集成状态
内置
- 控制器集成状态
内置
商业状态
状态
可询价采购
价格
价格未公开
发布时间
未公开
关联实体
提交来源或更正