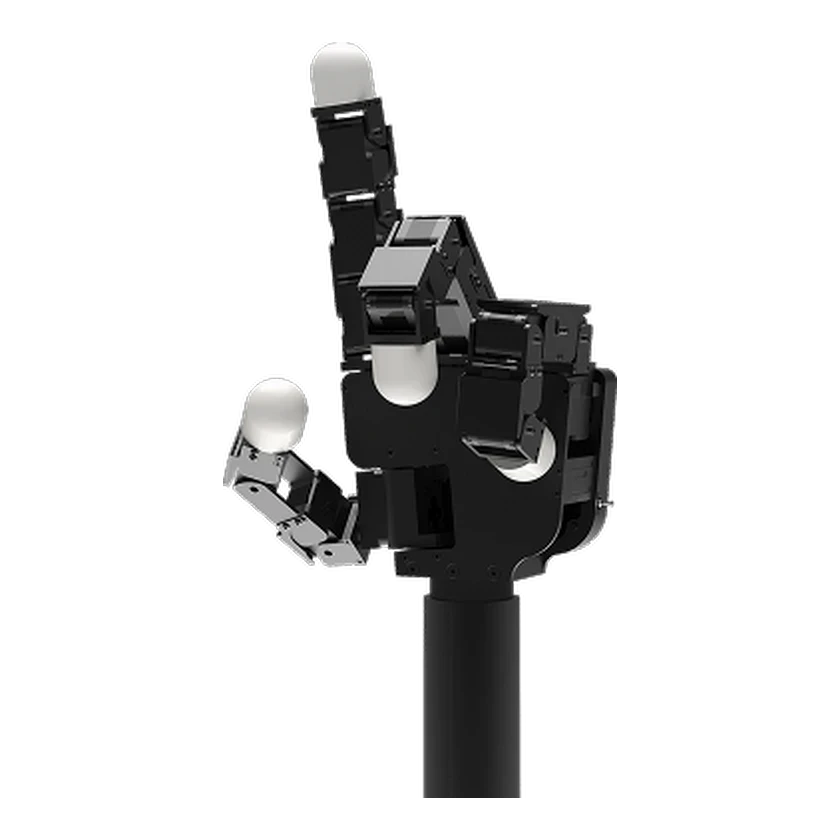
관련 장치통합 솔루션 제공Allegro Hand V4관계 설명Wonik Allegro Hand V4 Curved: 문서에 나온 368택셀 구성은 손바닥에 4×6 패치 3개를 장착관계 근거 보기↗수량 × 3관계 근거장치 구성: Allegro Hand V4 Curved관련 장치Allegro Hand V4통합 솔루션 제공× 3촉각 센서uSPa 46관계 설명Wonik Allegro Hand V4 Curved: 문서에 나온 368택셀 구성은 손바닥에 4×6 패치 3개를 장착제공자 / 선언자XELA Robotics공식 제품 페이지원문 보기제조사는 uSPa 46을 명시하고 72택셀 손바닥과 곡면 손끝을 구분합니다.출처 원문 보기XELA lists uSPa 46 and distinguishes the 72-taxel palm from the curved fingertips.확인일: 2026-11-22학술 연구원문 보기논문의 368택셀 실험 구성은 손바닥에 4×6 촉각 패치 3개를 사용합니다.출처 원문 보기The 368-taxel study setup uses three 4 × 6 tactile patches in the palm.확인일: 2026-11-22신뢰할 수 있는 제3자 출처원문 보기V4 오른손 Xacro는 손끝 유형과 별개로 손바닥에 4×6 패치 3개를 배치합니다.출처 원문 보기The V4 right-hand Xacro defines three 4 × 6 palm patches independently of the fingertip choice.확인일: 2026-11-22관련 장치통합 솔루션 제공Allegro Hand V4관계 설명Wonik Allegro Hand V4 Flat: 312택셀 구성의 손바닥에 4×6 패치 3개 장착관계 근거 보기↗수량 × 3관계 근거장치 구성: Allegro Hand V4 Flat관련 장치Allegro Hand V4통합 솔루션 제공× 3촉각 센서uSPa 46관계 설명Wonik Allegro Hand V4 Flat: 312택셀 구성의 손바닥에 4×6 패치 3개 장착제공자 / 선언자XELA Robotics공식 제품 페이지원문 보기제조사는 uSPa 44와 46을 명시하고 손끝과 마디당 16택셀, 손바닥 72택셀을 제시합니다.출처 원문 보기XELA lists uSPa 44 and 46, 16 taxels per fingertip or phalange and 72 in the palm.확인일: 2026-11-22신뢰할 수 있는 제3자 출처원문 보기V4 오른손 Xacro는 손끝 유형과 별개로 손바닥에 4×6 패치 3개를 배치합니다.출처 원문 보기The V4 right-hand Xacro defines three 4 × 6 palm patches independently of the fingertip choice.확인일: 2026-11-22