MagicLab logoMagicLab

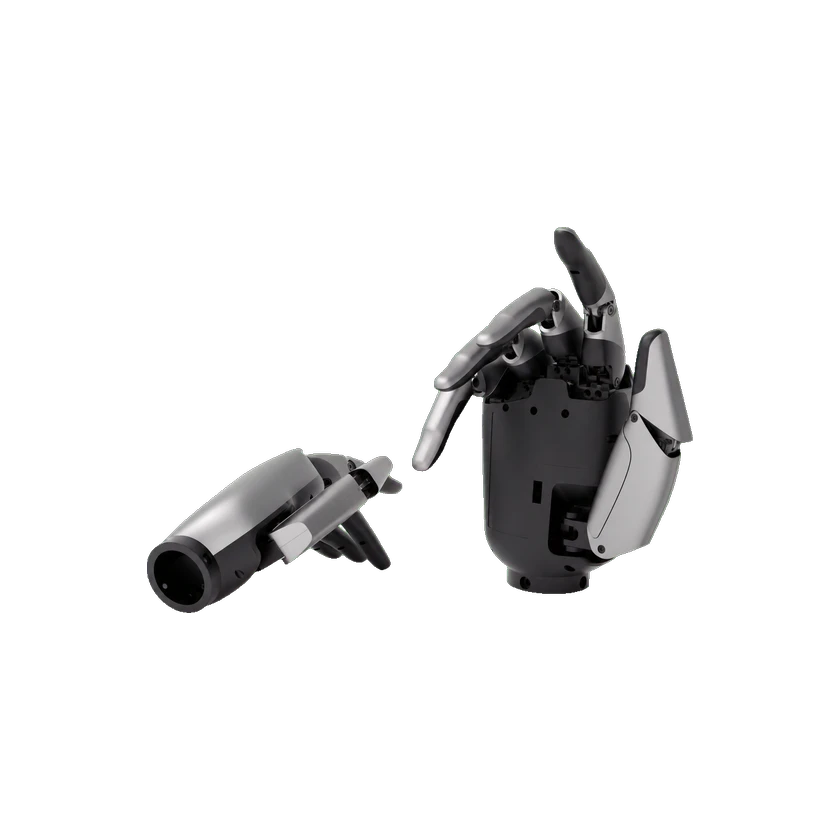
MagicHand

MagicHand S01 · 第一代

가격
가격 비공개
유형
구성 요소 · 다관절 손
상태
알 수 없음
구매 가능 여부
미공개
공개일
2025년 2월 19일
국가/지역
중국
최근 사양 확인
2026-10-30
Including pressure sensors: 0.58 kg
본체 무게
5
손가락 수

MagicHand S01은 MagicLab이 개발한 다섯 손가락 로봇 손입니다. 공식 책자는 한 손의 총 자유도 11개 중 능동 자유도 6개와 정격 인양 하중 5 kg을 명시합니다. 모듈형 손가락과 링크 구동을 사용하고 전류·촉각 융합으로 힘·위치 하이브리드 제어를 수행하며, 공식 힘 분해능은 최대 0.1 N 수준입니다. 회사는 파지, 두 손가락 조작, 부품 집기와 놓기, 나사 돌리기를 로봇 조립·운반·검사의 손 조작 용도로 제시합니다.

1 / 1MagicHand S01

기술 사양

아래는 모델 사양입니다. 구성별 값은 별도로 표시합니다. 데이터 누락은 0 또는 미지원을 의미하지 않습니다.

자유도 및 구동

손가락 수
5
액추에이터 기술
전기
소재
Integrated die-cast load-bearing structure; lighter non-load-bearing structure
총 자유도
11 DOF
전달 메커니즘
전동 푸시로드
액추에이터 모델
In-house micro electric pushrods
액추에이터 모델
Micro electric pushrod designed with 30% thrust reserve

이동성 및 페이로드

협응 아키텍처
In-house six-axis motor driver and dexterous-hand controller
손 적재량
5 kg
일반 페이로드
5 kg

기계 및 장착

장착 인터페이스
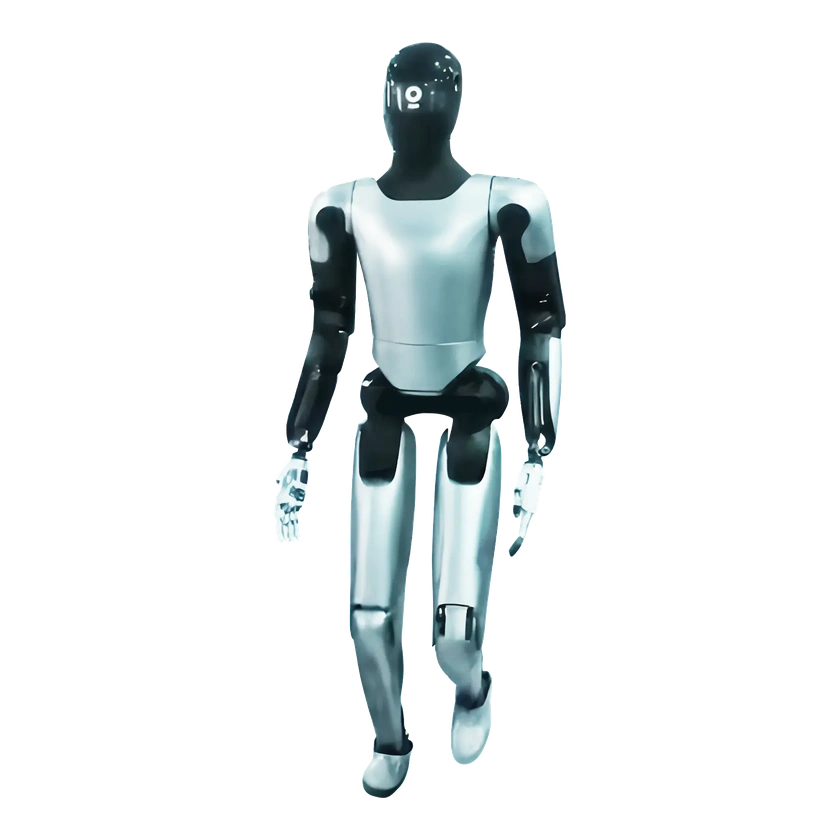
휴머노이드 로봇용 말단 장치 인터페이스
본체 무게
Including pressure sensors: 0.58 kg

전기 및 통합

다관절 손
5지 다관절 핸드
다관절 손 모델
MagicHand S01
관절 엔코더
Multi-turn absolute encoders
관절 센서 유형
멀티턴 절대 엔코더
관절 유형
마이크로 전동 푸시로드
최대 전류
3 A
작동 전압
12 V
정지 전류
0.2 A

센서

힘/토크 센서
Force perception combines current sensing and high-sensitivity multipoint tactile sensing
센서
전류 감지 및 고감도 다점 촉각 감지
촉각 센서
Five tactile sensors

배터리 및 작동 시간

전원 공급
12 V

성능 및 작업

반복 정밀도
End effector: 0.2 mm
소프트웨어 알고리즘
Hybrid force-position control combining motor current and tactile input

상호작용 및 통신

통신
휴머노이드 로봇과의 인터페이스 제어 주파수 100 Hz
햅틱 피드백
Tactile force resolution: 0.1 N

구성

MagicHand S01

센싱

촉각 센싱 지원 여부
지원
상용화 상태

상태
알 수 없음
가격
가격 비공개
공개일
2025년 2월 19일
출처 또는 수정 제안 보내기