LinkerBot logoLinkerBot

Linker Hand

가격
가격 비공개
유형
구성 요소 · 다관절 손
상태
알 수 없음
구매 가능 여부
미공개
공개일
알 수 없음
국가/지역
중국
최근 사양 확인
2026-10-31
능동 10자유도
능동 자유도
0.75 kg
본체 무게
5
손가락 수

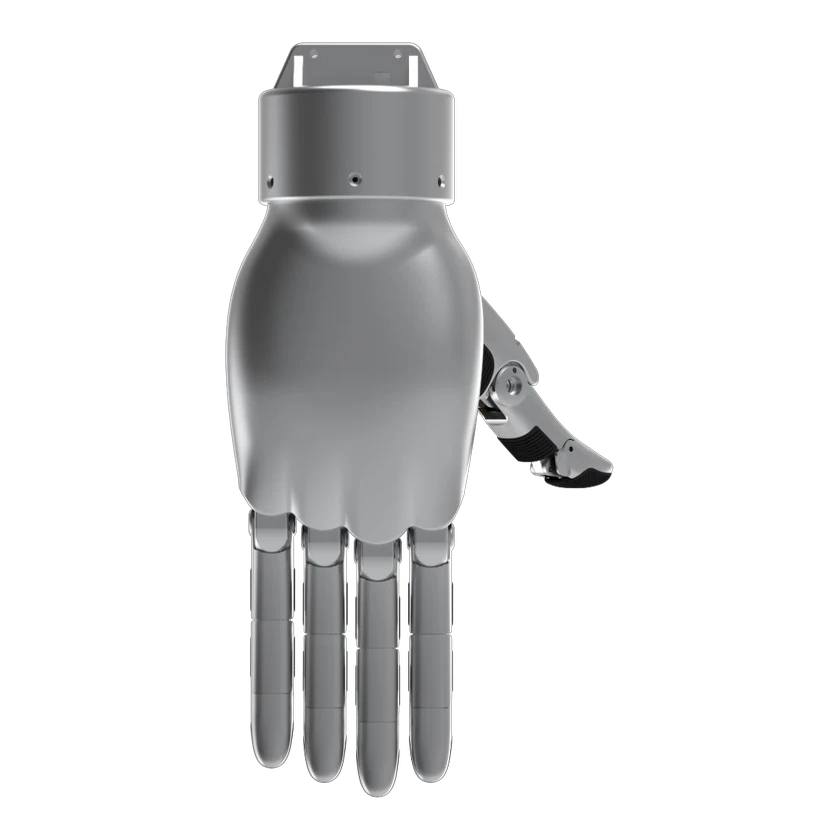
Linker Hand L10은 Linkerbot이 개발한 링크 구동 5지 로봇 핸드다. 제조사 설명서는 능동 10·수동 10자유도, 기본 손끝 촉각 및 소형 3차원 힘 센서, 선택 사양인 비전과 비전 기반 촉각을 명시한다. ROS 연동과 집기·제스처 제어 예제를 조작 개발에 활용할 수 있다.

1 / 1Linker Hand L10

기술 사양

아래는 모델 사양입니다. 구성별 값은 별도로 표시합니다. 데이터 누락은 0 또는 미지원을 의미하지 않습니다.

자유도 및 구동

손가락 수
5
능동 자유도
능동 10자유도
수동 자유도
수동 10자유도
총 자유도
20 DOF
전달 메커니즘
링크 전달

이동성 및 적재량

손 적재량
최대 5 kg

제조사 판매 페이지의 조건: 도달 거리 0.2 m.

일반 페이로드
—

기계 및 장착

장착 인터페이스
호환 로봇 암 플랫폼
본체 무게
0.75 kg

기계 구조

다관절 손
오지 다관절 로봇 손
다관절 손 모델
Linker Hand L10
작동 전압
24 V

센서

카메라
손끝, 손바닥 및 손목 카메라는 선택 사양
센서
손끝 촉각 및 힘 센서; 시각 및 시촉각 감지는 선택 사양
촉각 센서
손끝 촉각 센서 및 소형 3차원 힘 센서 기본 제공
비전 센서
카메라 기반 시각 감지는 선택 사양

배터리 및 작동 시간

전원 공급
DC 24 V ±10%
원격 조작 지원
지원

성능 및 작업

반복 정밀도
0.2 mm
소프트웨어 알고리즘
스킬 라이브러리 클라우드 통합 및 시각·지각 모델링

상호작용 및 통신

통신
CAN / EtherCAT
외부 포트
CAN / EtherCAT
햅틱 피드백
손끝 촉각 및 힘 감지; 시촉각 감지는 선택 사양

개발 및 확장

2차 개발(SDK)
ROS1, ROS2, Python 및 C++

구성

Linker Hand L10

통신 및 제어

통신 인터페이스
CAN

센싱

촉각 센싱 지원 여부
지원
상용화 상태

상태
알 수 없음
가격
가격 비공개
공개일
알 수 없음
출처 또는 수정 제안 보내기