Inspire Robots logoInspire Robots

RH56F2-E2R-T1

E2R은 EtherCAT과 RS485를 지원하는 오른손 모델이며 T1은 촉각 센서 8개가 포함된 사양입니다.

가격
가격 비공개
유형
구성 요소 · 다관절 손
상태
상용화
구매 가능 여부
판매 중
공개일
알 수 없음
국가/지역
중국
최근 사양 확인
2026-09-14
6 DOF
능동 자유도
12
기계 관절 수
0.595–0.615 kg
본체 무게
5
손가락 수

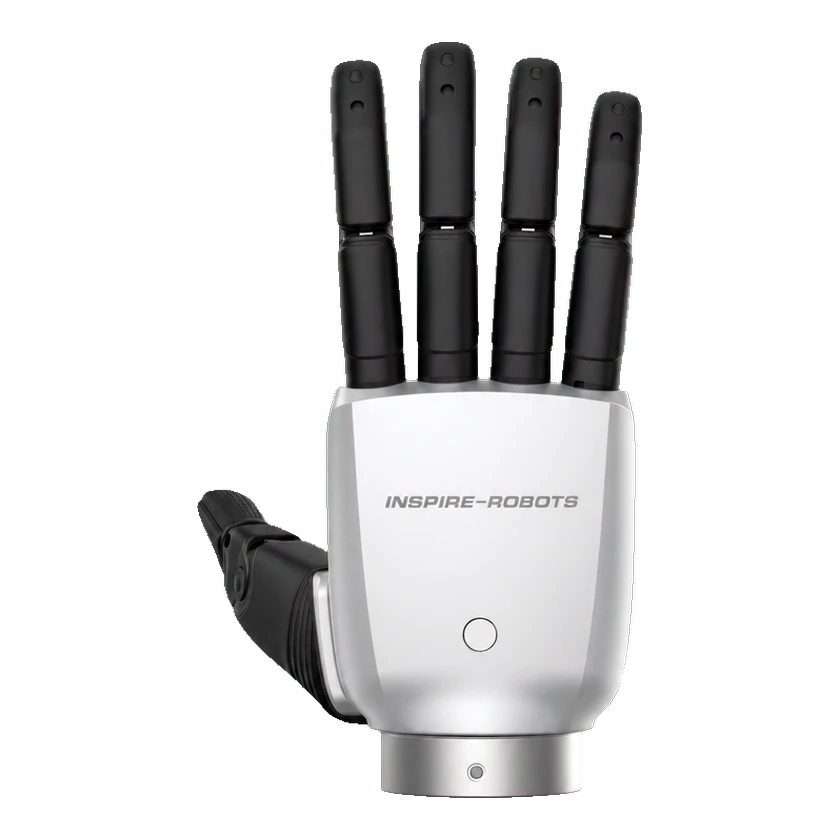
RH56F2-E2R-T1은 Inspire Robots RH56F2 시리즈의 오른손 촉각형 5지 다관절 손입니다. 일체형 전금속 본체, 능동 자유도 6개, 관절 12개, 촉각 센서 8개, EtherCAT과 RS485, 24~60 V 입력, 힘·위치 혼합 제어 및 30 kg 정적 수동 하중을 지원합니다.

1 / 1RH56F2-E2R-T1

기술 사양

아래는 모델 사양입니다. 구성별 값은 별도로 표시합니다. 데이터 누락은 0 또는 미지원을 의미하지 않습니다.

자유도 및 구동

손가락 수
5
액추에이터 기술
마이크로 리니어 서보 액추에이터
프레임 소재
일체형 전금속 본체
능동 자유도
6 DOF
기계 관절 수
12
소재
금속
총 자유도
6 DOF

이동성 및 적재량

손 적재량
30 kg

기계 및 장착

본체 무게
0.595–0.615 kg

전기 및 통합

다관절 손
5지 인간형 다관절 손
다관절 손 모델
RH56F2-E2R-T1
내부 배선
은폐형 내부 배선
관절 유형
마이크로 리니어 서보 6개로 구동되는 12개 관절
작동 전압
24–60 V

센서

힘/토크 센서
엄지 끝힘 ≥12 N, 네 손가락 끝힘 ≥10 N, 파지력 분해능 0.1 N
센서
촉각·힘·위치·온도 센싱, 4개 유형 24개 센서 그룹
촉각 센서
촉각 센서 8개, 측정 범위 30 N, 정확도 5% FS

배터리 및 작동 시간

전원 공급
DC 24~60 V, T1 24 V 정지 전류: RS485 150+10 mA, EtherCAT 160±10 mA, 최대 전류 24 V에서 5 A

성능 및 작업

반복 정밀도
0.2 mm

상호작용 및 통신

통신
EtherCAT + RS485
외부 포트
EtherCAT + RS485
시스템 응답 시간
≤0.8 s
햅틱 피드백
촉각 센서 8개, 측정 범위 30 N, 정확도 5% FS

개발 및 확장

작동 모드
힘 제어; 위치 제어; 힘-위치 혼합 제어

구성

오른손 T1 촉각 구성

오른손

통신 및 제어

통신 인터페이스
EtherCAT + RS485
제어 모드
힘-위치 혼합 제어

센싱

촉각 센싱 지원 여부
있음
촉각 구성
촉각 센서 8개, 측정 범위 30 N, 정확도 5% FS
상용화 상태

상태
상용화
가격
가격 비공개
공개일
알 수 없음
출처 또는 수정 제안 보내기