
 HEBI Robotics
R 시리즈
- 출력 토크 · 연속
- 20 N·m
- 출력 회전 속도 · 최대
- ≤20 rpm
- 무게
- 0.715 kg
- 작동 전압 · 허용 범위
- 24–48 V
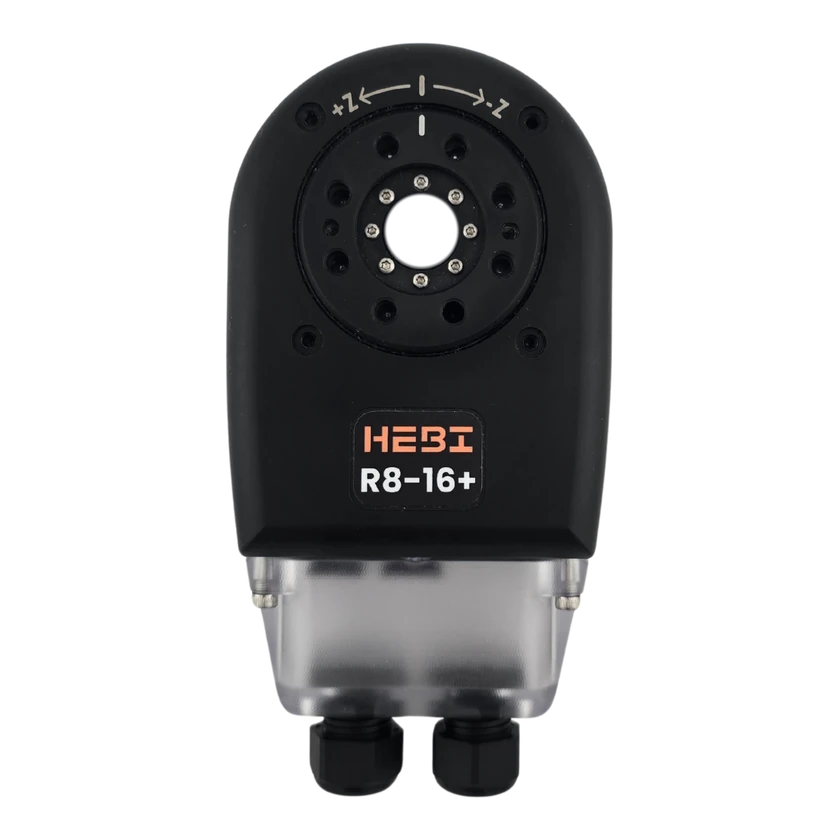
HEBI Robotics R8-16+는 브러시리스 모터, 감속기, 제어 전자장치를 내장한 직렬 탄성 관절입니다. 광섬유 이더넷을 통해 위치, 속도, 토크를 제어합니다. 질량은 715 g, 연속 토크는 20 N·m, 피크 토크는 44 N·m입니다. 2024년 8월 30일자 Tready 사양서에는 독립 플리퍼 구동용으로 4개가 명시되어 있습니다.
기술 사양
출력 및 전달
- 출력 토크 · 연속
20 N·m
- 출력 토크 · 피크
44 N·m
- 출력 회전 속도 · 최대
≤20 rpm
- 백래시
15 arcmin
범위 미지정
- 비틀림 강성
140–1400 N·m/rad
범위 미지정
치수 및 설치
- 무게 · 제조사 공개
0.715 kg
- 중공 직경
15 mm
범위 미지정
전기 사양
- 작동 전압 · 허용 범위직류 전원 입력
24–48 V
- 동작 전류 · 연속직류 전원 입력
1 A
36 V DC
- 동작 전류 · 피크직류 전원 입력
2.5 A
36 V DC
엔코더 및 피드백
- 엔코더 방식
다회전 절대식
범위 미지정
- 토크 피드백 방식
보정된 스프링 변형량
통신 및 제어
- 통신 인터페이스
이더넷
- 제어 모드
위치 / 속도 / 토크
범위 미지정
구조 및 통합 부품
- 모터 유형
브러시리스 모터
범위 미지정
- 모터 통합 상태
내장
범위 미지정
- 감속기 통합 상태
내장
범위 미지정
- 엔코더 통합 상태
내장
범위 미지정
- 드라이버 통합 상태
내장
범위 미지정
- 제어기 통합 상태
내장
범위 미지정
기타 사양
- SDK 언어
Python
범위 미지정
- SDK 언어
C
범위 미지정
- SDK 언어
C++
범위 미지정
- SDK 언어
MATLAB
범위 미지정
모델 기록 · 구성 적용 범위 미확인
- 측정 분해능
- 0.01 N·m
- 안전 제어
- 추정 권선 온도에 따른 펌웨어 PWM 제한
- 깊이
- 5.1 cm
- 치수 기준 좌표계
- 커넥터 커버 포함
- 길이
- 15.6 cm
- 무게
- 0.715 kg
- 너비
- 7.8 cm
- 감속비
- 1462.222:1
- 내부 배선
- 데이지 체인 배선을 위한 중공 보어
- 관절 엔코더
- 다회전 절대 위치, ±4회전
- 관절 엔코더 해상도
- 분해능 0.005°, 정확도 ±0.2°
- 작동 전압
- 24–48 V
- 힘/토크 센서
- 출력 토크 감지
- IMU
- 3축 가속도계와 자이로스코프
- 센서
- 각도와 각속도, 출력 토크, 3축 가속도계와 자이로스코프, 온도, 전압, 전류, 내부 압력
- 전원 공급
- 직류 전원
- 운영 체제
- Python / C/C++ / MATLAB: Windows, Linux, macOS · ROS / ROS 2: Linux
- IP 등급
- 직선형 또는 직각형 밀폐 커버를 올바르게 장착한 경우 IP67
- 작동 온도
- -10–50 °C
- 통신
- 2채널 100 Mbps 플라스틱 광섬유 이더넷(OptoLock®)
- 구성품
- A-2456-02 R/T 시리즈 표준 배선 키트
- 2차 개발(SDK)
- Python, C/C++, ROS, ROS 2, MATLAB
출처 · 2
docs.hebi.us
2026-11-19
무게 · 0.715 kg · p. 2 · R-Series Actuator – Technical Specifications
작동 전압 · 24–48 V · p. 2 · R-Series Actuator – Technical Specifications
통신 인터페이스 · 이더넷 · p. 2 · R-Series Actuator – Technical Specifications
SDK 언어 · Python · p. 2 · R-Series Actuator – Technical Specifications
SDK 언어 · C · p. 2 · R-Series Actuator – Technical Specifications
SDK 언어 · C++ · p. 2 · R-Series Actuator – Technical Specifications
SDK 언어 · MATLAB · p. 2 · R-Series Actuator – Technical Specifications
백래시 · Backlash · ±0.25° · p. 2 · R-Series Actuator – Technical Specifications
엔코더 방식 · 다회전 절대식 · p. 2 · R-Series Actuator – Technical Specifications
중공 직경 · Hollow bore · 15 mm · p. 2 · R-Series Actuator – Technical Specifications
모터 유형 · 브러시리스 모터 · p. 2 · R-Series Actuator – Technical Specifications
동작 전류 · Cont. Current · 1 A · p. 2 · R-Series Actuator – Technical Specifications
동작 전류 · Peak Current · 2.5 A · p. 2 · R-Series Actuator – Technical Specifications
출력 회전 속도 · Max Speed · ≤20 rpm · p. 2 · R-Series Actuator – Technical Specifications
출력 토크 · Cont. Torque · 20 N·m · p. 2 · R-Series Actuator – Technical Specifications
출력 토크 · Peak Torque · 44 N·m · p. 2 · R-Series Actuator – Technical Specifications
측정 분해능 · 0.01 N·m
깊이 · 5.1 cm
치수 기준 좌표계 · 커넥터 커버 포함
길이 · 15.6 cm
무게 · 0.715 kg
너비 · 7.8 cm
내부 배선 · 데이지 체인 배선을 위한 중공 보어
관절 엔코더 · 다회전 절대 위치, ±4회전
관절 엔코더 해상도 · 분해능 0.005°, 정확도 ±0.2°
작동 전압 · 24–48 V
힘/토크 센서 · 출력 토크 감지
IMU · 3축 가속도계와 자이로스코프
센서 · 각도와 각속도, 출력 토크, 3축 가속도계와 자이로스코프, 온도, 전압, 전류, 내부 압력
전원 공급 · 직류 전원
운영 체제 · Python / C/C++ / MATLAB: Windows, Linux, macOS · ROS / ROS 2: Linux
작동 온도 · -10–50 °C
통신 · 2채널 100 Mbps 플라스틱 광섬유 이더넷(OptoLock®)
구성품 · A-2456-02 R/T 시리즈 표준 배선 키트
2차 개발(SDK) · Python, C/C++, ROS, ROS 2, MATLAB
docs.hebi.us
2026-11-19
제어 모드 · 위치 · Hardware · T-Series and R-Series Actuators
제어 모드 · 속도 · Hardware · T-Series and R-Series Actuators
제어 모드 · 토크 · Hardware · T-Series and R-Series Actuators
제어기 통합 상태 · 내장 · Hardware · T-Series and R-Series Actuators
드라이버 통합 상태 · 내장 · Hardware · T-Series and R-Series Actuators
엔코더 통합 상태 · 내장 · Hardware · T-Series and R-Series Actuators
모터 통합 상태 · 내장 · Hardware · T-Series and R-Series Actuators
감속기 통합 상태 · 내장 · Hardware · T-Series and R-Series Actuators
토크 피드백 방식 · 보정된 스프링 변형량 · Actuator Feedback · Deflection
비틀림 강성 · Spring Stiffness · Min: ~140 Nm / rad; Max: ~1400 Nm / rad · Hardware · T-Series and R-Series Actuators
안전 제어 · 추정 권선 온도에 따른 펌웨어 PWM 제한
감속비 · 1462.222 : 1
IP 등급 · IP67 with fully installed sealing cover A-2204-01A or A-2204-01B
같은 시리즈 모델 비교
구성 2~4개 선택
선택한 구성 비교| 기술 사양 | R8-9+직선형 커넥터 커버 | R8-9+직각형 커넥터 커버 |
|---|---|---|
| 무게 | 0.685 kg | 0.685 kg |
| 작동 전압 · 허용 범위 | 24–48 V | 24–48 V |
| 통신 인터페이스 | Ethernet | Ethernet |
| IP 등급 | IP67범위 미지정 | IP67범위 미지정 |
| 백래시 | -15–15 arcmin범위 미지정 | -15–15 arcmin범위 미지정 |
| 동작 전류 · 연속 | 1 A 36 V DC | 1 A 36 V DC |
| 동작 전류 · 피크 | 2.5 A 36 V DC | 2.5 A 36 V DC |
| 출력 회전 속도 · 최대 | 39 rpm | 39 rpm |
| 출력 토크 · 연속 | 10 N·m | 10 N·m |
| 출력 토크 · 피크 | 23 N·m | 23 N·m |
개발 지원
R25-8
조건부 개방R25-8 is explicitly listed in the official series datasheet with C/C++ and Python API support. Use compatible module firmware, matching API distribution, Ethernet discovery, exact family/name, calibrated actuator limits and model-specific gains. The reviewed native profile uses strategy 4. Use the exact actuator gains and output effort feedback; do not transfer gains between gear ratios.
출처 · 1
- 공식docs.hebi.us ↗확인일: 2026-11-06
상용화 상태
상태
상용화
가격
4,500 미국 달러
공개일
알 수 없음
관련 항목
“R8-16+” 관련 제품
관련 로봇
출처 또는 수정 제안 보내기