
 HEBI Robotics
R 시리즈
- 출력 토크 · 연속
- 10 N·m
- 출력 회전 속도 · 최대
- 39 rpm
- 무게
- 0.685 kg
- 작동 전압 · 허용 범위
- 24–48 V
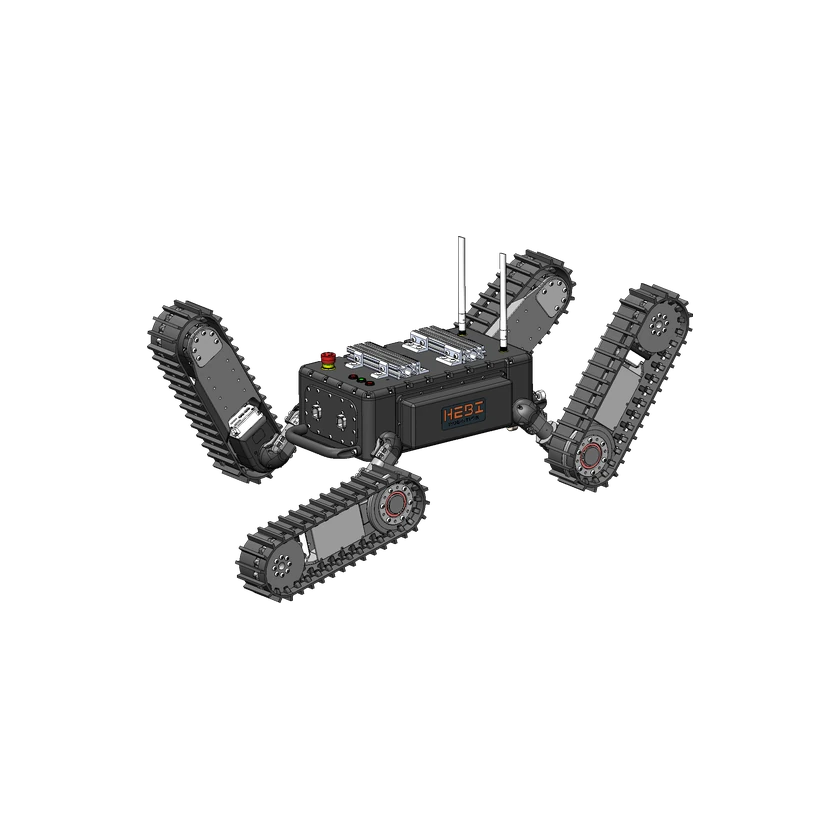
HEBI R8-9+는 브러시리스 모터, 감속기, 스프링, 엔코더 및 제어 회로를 내장한 직렬 탄성 관절입니다. 위치·속도·토크 제어를 지원하며 연속 토크는 10 N·m, 최대 토크는 23 N·m, 최고 회전 속도는 39 rpm입니다. Tready의 트랙 구동 구성 중 하나에는 이 모델이 4개 사용됩니다.
기술 사양
출력 및 전달
- 출력 토크 · 연속
10 N·m
- 출력 토크 · 피크
23 N·m
- 출력 회전 속도 · 최대
39 rpm
- 백래시
-15–15 arcmin
범위 미지정
- 비틀림 강성
70–700 N·m/rad
범위 미지정
치수 및 설치
- 무게
0.685 kg
- 중공 직경
15 mm
범위 미지정
전기 사양
- 작동 전압 · 허용 범위직류 전원 입력
24–48 V
- 동작 전류 · 연속직류 전원 입력
1 A
36 V DC
- 동작 전류 · 피크직류 전원 입력
2.5 A
36 V DC
엔코더 및 피드백
- 엔코더 방식
멀티턴 절대형
범위 미지정
- 토크 피드백 방식
보정된 스프링 변형
범위 미지정
통신 및 제어
- 통신 인터페이스
Ethernet
- 제어 모드
위치 / 속도 / 토크
범위 미지정
제동 및 환경
- IP 등급
IP67
범위 미지정
구조 및 통합 부품
- 주문 코드
A-2200-08-09P
범위 미지정
- 모터 유형
브러시리스 모터
범위 미지정
- 모터 통합 상태
내장형
범위 미지정
- 감속기 통합 상태
내장형
범위 미지정
- 엔코더 통합 상태
내장형
범위 미지정
- 드라이버 통합 상태
내장형
범위 미지정
- 제어기 통합 상태
내장형
범위 미지정
기타 사양
- ROS 호환성
ROS
범위 미지정
- ROS 호환성
ROS 2
범위 미지정
- SDK 언어
Python
범위 미지정
- SDK 언어
C
범위 미지정
- SDK 언어
C++
범위 미지정
- SDK 언어
MATLAB
범위 미지정
모델 기록 · 구성 적용 범위 미확인
- 침수 및 이물 보호 등급(IP)
- IP67(직선형 또는 직각형 커버를 완전히 설치한 경우)
- 전달 메커니즘
- 기어 감속
- 최대 관절 출력 토크
- 23 N·m
- 깊이
- 5.1 cm
- 치수 기준 좌표계
- 커넥터 커버 포함
- 길이
- 15.6 cm
- 무게
- 0.685 kg
- 너비
- 7.8 cm
- 감속비
- 762.222:1
- 내부 배선
- 데이지 체인 배선을 위한 중공 보어
- 관절 엔코더
- 멀티턴 절대 위치(±4회전)
- 관절 엔코더 해상도
- 분해능 0.005°, 정확도 ±0.2°
- 최대 RPM
- 39 rpm
- 작동 전압
- 24–48 V
- 힘/토크 센서
- 출력 토크, 분해능 0.01 N·m
- IMU
- 3축 가속도계 및 자이로스코프
- 센서
- 각도·각속도, 출력 토크, IMU, 온도, 전압, 전류 및 내부 압력
- 작동 온도
- -10–50 °C
- 통신
- 100 Mbps 플라스틱 광섬유 2포트(OptoLock)
- 구성품
- 개별 구매 시 A-2456-02 R/T 시리즈 표준 배선 키트 포함
- 2차 개발(SDK)
- Python, C/C++, ROS / ROS 2, MATLAB
출처 · 4
docs.hebi.us
2026-11-19
무게 · 0.685 kg
작동 전압 · 24–48 V
통신 인터페이스 · Ethernet
ROS 호환성 · ROS
ROS 호환성 · ROS 2
SDK 언어 · Python
SDK 언어 · C
SDK 언어 · C++
SDK 언어 · MATLAB
백래시 · +/- 0.25°
엔코더 방식 · 멀티턴 절대형
중공 직경 · 15 mm
제어기 통합 상태 · 내장형
드라이버 통합 상태 · 내장형
엔코더 통합 상태 · 내장형
모터 통합 상태 · 내장형
감속기 통합 상태 · 내장형
모터 유형 · 브러시리스 모터
동작 전류 · 1.0 A @ 36V
동작 전류 · 2.5 A @ 36V
출력 회전 속도 · Max Speed: 39 RPM
출력 토크 · Cont. Torque: 10 N·m
출력 토크 · Peak Torque: 23 N·m
전달 메커니즘 · 기어 감속
최대 관절 출력 토크 · 23 N·m
깊이 · 5.1 cm
치수 기준 좌표계 · 커넥터 커버 포함
길이 · 15.6 cm
너비 · 7.8 cm
내부 배선 · 데이지 체인 배선을 위한 중공 보어
관절 엔코더 · 멀티턴 절대 위치(±4회전)
관절 엔코더 해상도 · 분해능 0.005°, 정확도 ±0.2°
최대 RPM · 39 rpm
힘/토크 센서 · 출력 토크, 분해능 0.01 N·m
IMU · 3축 가속도계 및 자이로스코프
센서 · 각도·각속도, 출력 토크, IMU, 온도, 전압, 전류 및 내부 압력
작동 온도 · -10–50 °C
통신 · 100 Mbps 플라스틱 광섬유 2포트(OptoLock)
구성품 · 개별 구매 시 A-2456-02 R/T 시리즈 표준 배선 키트 포함
2차 개발(SDK) · Python, C/C++, ROS / ROS 2, MATLAB
docs.hebi.us
2026-11-19
제어 모드 · 위치
제어 모드 · 속도
제어 모드 · 토크
토크 피드백 방식 · 보정된 스프링 변형
비틀림 강성 · Min: ~70 Nm / rad; Max: ~700 Nm / rad
감속비 · 762.222:1
shophebi.com
2026-11-19
IP 등급 · IP67
주문 코드 · A-2200-08-09P
침수 및 이물 보호 등급(IP) · IP67(직선형 또는 직각형 커버를 완전히 설치한 경우)
같은 시리즈 모델 비교
구성 2~4개 선택
선택한 구성 비교| 기술 사양 | R8-9+직선형 커넥터 커버 | R8-9+직각형 커넥터 커버 |
|---|---|---|
| 무게 | 0.685 kg | 0.685 kg |
| 작동 전압 · 허용 범위 | 24–48 V | 24–48 V |
| 통신 인터페이스 | Ethernet | Ethernet |
| IP 등급 | IP67범위 미지정 | IP67범위 미지정 |
| 백래시 | -15–15 arcmin범위 미지정 | -15–15 arcmin범위 미지정 |
| 동작 전류 · 연속 | 1 A 36 V DC | 1 A 36 V DC |
| 동작 전류 · 피크 | 2.5 A 36 V DC | 2.5 A 36 V DC |
| 출력 회전 속도 · 최대 | 39 rpm | 39 rpm |
| 출력 토크 · 연속 | 10 N·m | 10 N·m |
| 출력 토크 · 피크 | 23 N·m | 23 N·m |
개발 지원
R25-8
조건부 개방R25-8 is explicitly listed in the official series datasheet with C/C++ and Python API support. Use compatible module firmware, matching API distribution, Ethernet discovery, exact family/name, calibrated actuator limits and model-specific gains. The reviewed native profile uses strategy 4. Use the exact actuator gains and output effort feedback; do not transfer gains between gear ratios.
출처 · 1
- 공식docs.hebi.us ↗확인일: 2026-11-06
상용화 상태
상태
상용화
가격
4,500 미국 달러
공개일
알 수 없음
관련 항목
“R8-9+” 관련 제품
관련 로봇
출처 또는 수정 제안 보내기