
 DUCO Robots
BSJ17
- 출력 회전 속도 · 피크
- 30 rpm
- 무게
- 1.35 kg
- 외경
- 96 mm
- 작동 전압 · 정격
- 48 V
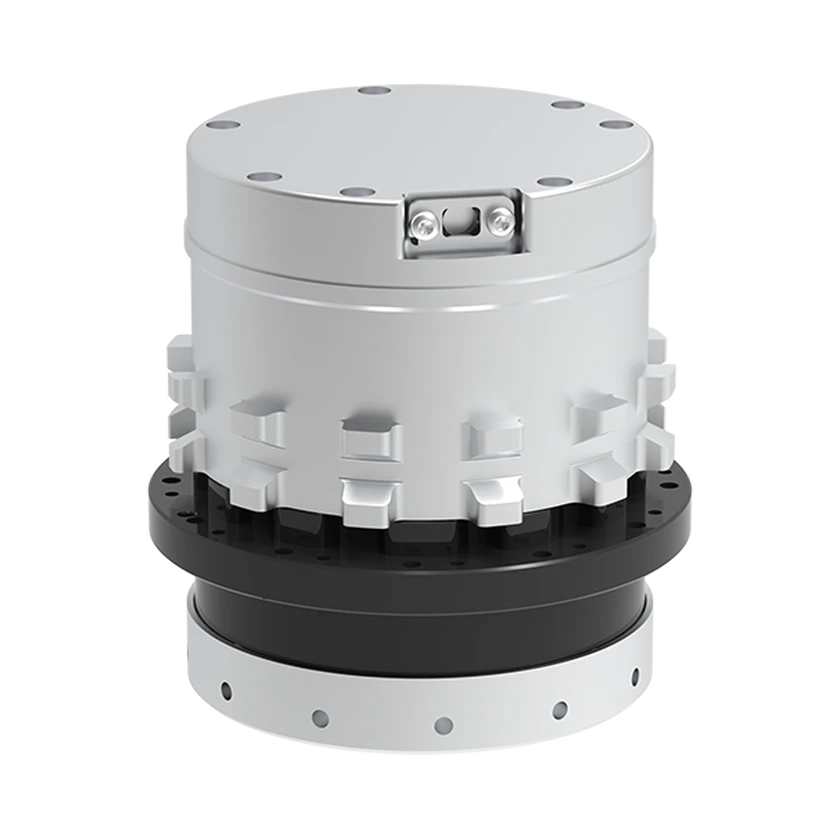
BSJ17은 휴머노이드 로봇용 DUCO 일체형 관절 모듈입니다. 중공 배선 구조에 구동, 제어, 전달 및 센싱 기능을 통합하며 토크 폐루프 제어와 전체 상태 피드백을 지원합니다. 감속비는 100, 질량은 1.35 kg이고 48 V 직류 전원과 EtherCAT 통신을 사용합니다.
기술 사양
출력 및 전달
- 출력 토크 · 기동·정지 허용
66 N·m
- 출력 토크 · 평균 부하
48.5 N·m
- 출력 토크 · 순간 최대
107 N·m
- 출력 회전 속도 · 피크
30 rpm
치수 및 설치
- 무게
1.35 kg
- 외경
96 mm
- 축방향 길이
103.7 mm
- 중공 직경
9 mm
전기 사양
- 작동 전압 · 정격직류 전원 입력
48 V
엔코더 및 피드백
- 엔코더 분해능출력측 엔코더
19 bit
통신 및 제어
- 통신 프로토콜
EtherCAT
범위 미지정
- 제어 모드
토크 폐루프 제어
범위 미지정
- 제어 루프 주파수
1000 Hz
범위 미지정
제동 및 환경
- IP 등급
IP54
구조 및 통합 부품
- 감속기 통합 상태
통합
범위 미지정
- 엔코더 통합 상태
통합
범위 미지정
- 드라이버 통합 상태
통합
범위 미지정
- 제어기 통합 상태
통합
범위 미지정
기타 사양
- 고유수용성 피드백
전체 상태 피드백
범위 미지정
모델 기록 · 구성 적용 범위 미확인
- 포지셔닝 / 적용 분야
- 휴머노이드 로봇 관절
- 감속비
- 100:1
- 내부 배선
- 중공 배선
- 관절 유형
- 생체 모방 일체형 관절 모듈
출처 · 3
2026-09-16 · 2026-09-17
무게 · 1.35 · 产品参数 / bsj17
작동 전압 · 48 · 产品参数 / bsj17
통신 프로토콜 · ethercat
제어 루프 주파수 · 控制周期 · 控制周期达到1000hz · 产品概览
IP 등급 · ip54 · 产品参数 / bsj17
엔코더 분해능 · 输出端编码器分辨率 · 19 · 产品参数
중공 직경 · 9 · 产品参数 / bsj17
출력 회전 속도 · 30 · 产品参数 / bsj17
출력 토크 · 启停峰值扭矩(N·m) · 66 · 产品参数 / bsj17
출력 토크 · 平均负载转矩容许最大值(N·m) · 48.5 · 产品参数 / bsj17
출력 토크 · 瞬间容许最大扭矩(N·m) · 107 · 产品参数 / bsj17
감속비 · 100
2026-09-16
제어 모드 · torque
고유수용성 피드백 · full_state
제어기 통합 상태 · integrated
드라이버 통합 상태 · integrated
엔코더 통합 상태 · integrated
감속기 통합 상태 · integrated
포지셔닝 / 적용 분야 · Humanoid robot joint
내부 배선 · Hollow wiring
관절 유형 · Bionic integrated joint module
같은 시리즈 모델 비교
구성 2~4개 선택
선택한 구성 비교상용화 상태
관련 항목
등록된 관련 제품이 없습니다.