
OpenArm 원격조작
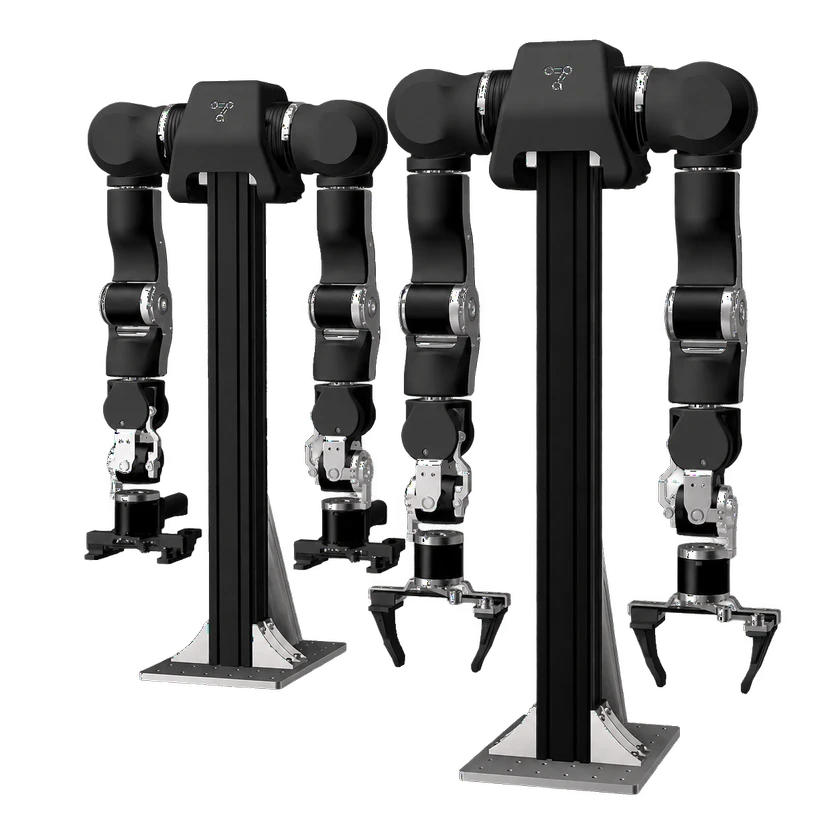
오픈소스 하드웨어 설계이며 개발 키트를 구매할 수 있습니다. 단방향·양방향 힘 피드백 모드를 제공하는 1:1 리더-팔로워 로봇 팔 원격조작 방식입니다.
기술 사양
수집 기능
센싱 및 데이터 흐름
소프트웨어 및 내보내기
개발 지원
OpenArm 원격조작현재 모델
개발 개방One active follower arm executes motion and one leader supplies operator input; the leader is excluded from execution-arm count. Select the correct arm side and independent CAN interfaces, generate the matching v10 URDFs, and calibrate both arms independently at the documented downward zero pose. Unilateral control has no returned force feedback; bilateral force feedback requires a real-time rate of at least500Hz and tuned gains.
개발 기능
출처 · 2
- 공식docs.openarm.dev ↗확인일: 2026-11-06
- 공식docs.openarm.dev ↗확인일: 2026-11-06

오픈 소스 및 제작 자료
소프트웨어
일부 공개예제나 보조 도구만 공개되어 있으며 핵심 시스템의 공개를 의미하지 않습니다.
하드웨어 설계
오픈 소스설계 파일과 공개 라이선스가 확인되었습니다. 각 자료의 이용 조건을 따르세요.
제작 자료
미검증이 항목을 판단할 검증된 근거가 부족합니다.
| 유형 | 자료 | 라이선스 | 적용 버전 | 열기 |
|---|---|---|---|---|
| 코드 | OpenArm 1.0 리더·팔로워 제어 GitHub · enactic/openarm_teleop OpenArm 1.0용 공식 1:1 원격 조작 소프트웨어입니다. 공식 호환 표에 따르면 2.0은 조정과 테스트가 필요합니다. | Apache-2.0 | OpenArm 1.0 | 열기 GitHub |
| 하드웨어 | OpenArm 1.0 CAD, STL 및 배선 자료 GitHub · enactic/openarm_hardware 공식 v1 자료에는 리더·팔로워 STEP 조립 파일, STL, 부속품 및 배선도가 포함됩니다. CERN-OHL-S-2.0 상호 공개 조건을 따라야 합니다. | CERN-OHL-S-2.0 | OpenArm 1.0 | 열기 GitHub |