IGRIS-C2.1.1:五指ハンドAPI
通信・制御
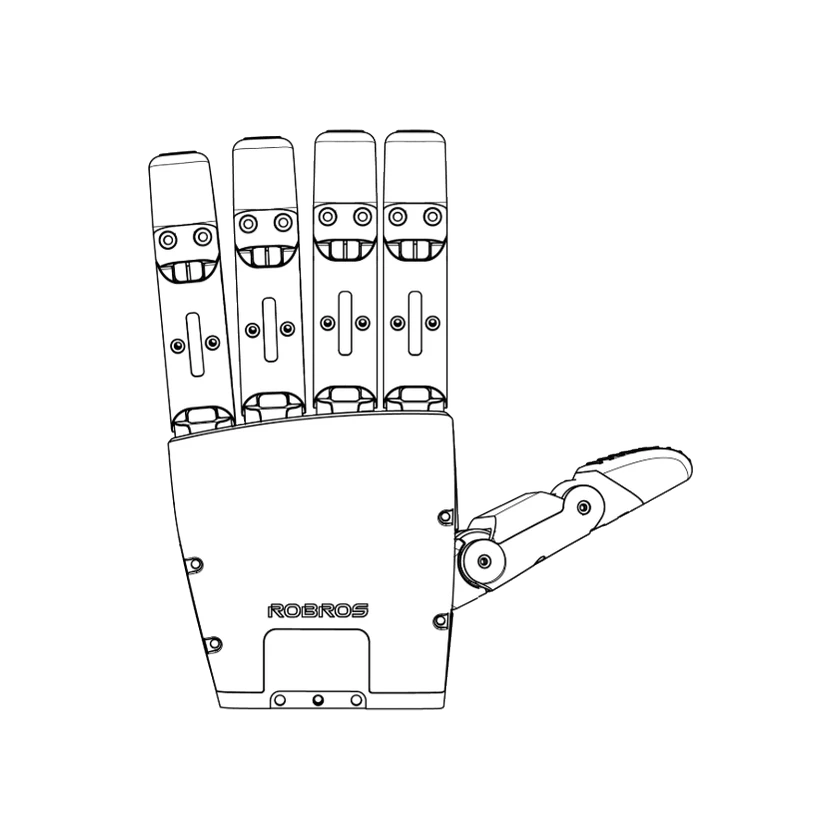
メーカーH5_C節と同IGRIS-C五指章は親指2DoFと他四指各1DoF結合駆動で一致します。ロボットブリッジ経由ソフト2.1.1の範囲で、1DoF/磁気把持具や固有物理バスではありません。 転送モードは選択式で同時提供ではありません。手のEthernet/CAN/RS485/USB端子は推定しません。
メーカーH5_C節と同IGRIS-C五指章は親指2DoFと他四指各1DoF結合駆動で一致します。ロボットブリッジ経由ソフト2.1.1の範囲で、1DoF/磁気把持具や固有物理バスではありません。 2.1.1ではLOW_LEVEL_MODE/LOW_LEVEL_WALK_MODEのみ有効。上位プリセットが優先し他モードは無視。角度・トルク単位ではありません。
ソフトウェア・リソース
メーカーH5_C節と同IGRIS-C五指章は親指2DoFと他四指各1DoF結合駆動で一致します。ロボットブリッジ経由ソフト2.1.1の範囲で、1DoF/磁気把持具や固有物理バスではありません。 実ROS2サービスはrosモードのみ。DDS ros-compatibleの要求応答トピックは自動的にROS2サービスではありません。ディストリや単体手の固有ROSノードは断定しません。
メーカーH5_C節と同IGRIS-C五指章は親指2DoFと他四指各1DoF結合駆動で一致します。ロボットブリッジ経由ソフト2.1.1の範囲で、1DoF/磁気把持具や固有物理バスではありません。 文書上の例で今回はビルド・実行未検証。SDKとロボット版の一致が必要です。
メーカーH5_C節と同IGRIS-C五指章は親指2DoFと他四指各1DoF結合駆動で一致します。ロボットブリッジ経由ソフト2.1.1の範囲で、1DoF/磁気把持具や固有物理バスではありません。 文書上の例で今回はビルド・実行未検証。SDKとロボット版の一致が必要です。
センシング
メーカーH5_C節と同IGRIS-C五指章は親指2DoFと他四指各1DoF結合駆動で一致します。ロボットブリッジ経由ソフト2.1.1の範囲で、1DoF/磁気把持具や固有物理バスではありません。 tau_estは名称・注釈に反しmAのモーター電流で、実測トルクや触覚ではありません。手IMUを追加せず、ブリッジ配信周期を固有センサー/制御周期とみなしません。