
香港科技大学(広州) logo香港科技大学(広州)

PHANTOM Hand

香港科技大学(広州)の腱駆動デクスタラスハンド

PHANTOM ハンド · Research prototype v1

価格
価格不明
タイプ
コンポーネント · 器用ハンド
ステータス
研究プロトタイプ
提供状況
未発売
発売時期
2026年3月24日
国・地域
中国
直近の仕様確認
2026-11-01
6 DOF
能動自由度
15
機械関節数
5
指の数

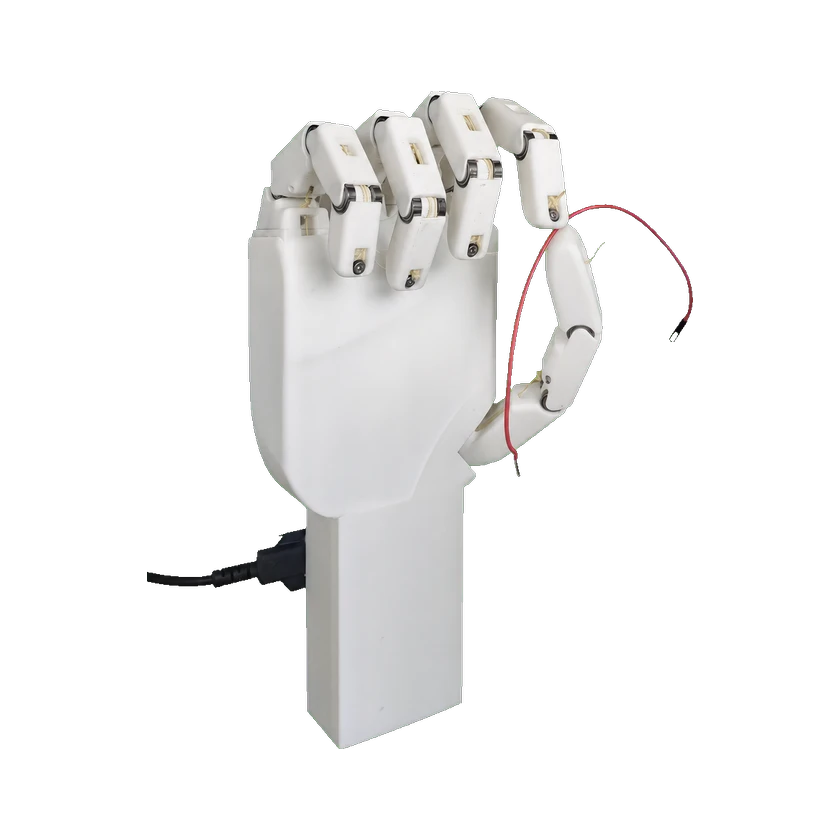
PHANTOM Handは、香港科技大学(広州)の研究チームが開発した五指欠駆動ハンドで、6アクチュエーターで15関節自由度を駆動します。四本の長指は八の字状の腱経路で屈曲が連動し、拇指は二つの駆動器で屈曲と対掌を行います。論文は張力・力センサーを追加せず、解析写像と力学補償で姿勢を再現する制御方式を用い、研究条件下でのパワーグリップ、指先ピンチ、はさみやドライバーの保持実験を報告しています。

1 / 1PHANTOM ハンド

技術仕様

以下はモデルの仕様です。構成固有の値は別途表示します。データ未掲載はゼロや非対応を意味しません。

本体仕様

指の数
5
アクチュエータ数
6
アクチュエータ技術
電動サーボアクチュエータ
カラー
ホワイト
連動自由度
9 DOF
能動自由度
6 DOF
機械関節数
15
総自由度
15 DOF
伝達機構
腱による屈曲駆動と親指CMC直接駆動

論文v1のI・III-A節と図3:4本の長指と親指IP/MPの屈曲は腱駆動、サーボ6は親指CMCと同軸の直接駆動。ハンド全体は両方式を組み合わせます。

関節運動範囲
0–92.25 °(関節別範囲の包絡)

表Iを度へ換算・丸めた従来の包絡値で、各関節共通の上限ではありません。原表はラジアンで15範囲を示し、上限は親指IP0.99 radから人差し指PIP1.61 rad。個別値は関節制限の詳細を参照してください。

運動と協調制御

制御チャンネル数
6
協調制御アーキテクチャ
6アクチュエータから15関節への可逆ブロック疎解析写像と力学ベース補償
エネルギー方式
電動

機械構造

デクスタラスハンド
5指・人間スケール・腱駆動の劣駆動デクスタラスハンド
デクスタラスハンドモデル
PHANTOM Hand
関節出力軸受
各関節にベアリングを使用して摩擦を低減
関節リミット
親指IP 0–0.99 rad、MP 0–1.25、示指DIP/PIP/MCP 0–1.31/1.61/1.27、中指0–1.28/1.58/1.24、環指0–1.29/1.59/1.25、小指0–1.25/1.55/1.23、親指CMC 0–1.57
関節タイプ
4本の長指はMCP/PIP/DIP屈伸、親指はIP/MP屈伸とCMC外転・内転を使用

センサー

キャリブレーション方式
単一サーボ掃引で校正し、日をまたいだ再組立て後も同一の写像・補償パラメータで再試験
キャリブレーション方式
単一掃引校正と角度依存の力学ベース偏差補償

単一サーボ掃引で可動域と写像を定めます。校正済み視覚システムはオフライン関節角評価のみで、搭載センサーや閉ループ視覚制御器ではありません。

力/トルクセンサー
運動学補償に追加の張力・力センサーは不要

追加の張力・力センサーが不要という補償手法の説明で、あらゆる触覚センサーの不搭載を確認したものではありません。力計と校正済み視覚システムは外部評価装置です。

計算プラットフォーム

ソフトウェアアルゴリズム
閉形式幾何写像とばね反張力・腱弾性補償

安全と保護

人間・ロボット安全
安定した物理インタラクションのため固有の機械コンプライアンスを保持。安全認証の報告はなし

開発と拡張

操作モード
自由空間形状制御、コンプライアント把持、パワー把持、精密把持、工具使用把持
二次開発/SDK
論文とともにハードウェアCAD、URDF/ROS2、制御・校正スクリプトを公開

論文結論はCAD、URDF/ROS2、制御・校正ファイルの公開を表明しています。今回、独立したダウンロードリポジトリやインストール結果は確認していません。

構成

研究用プロトタイプ v1

通信・制御

制御モード
サーボ空間PD制御

論文v1 IV-A4節:サーボ空間PD、可動域への目標制限、駆動層での速度・トルク飽和。制御周波数は未記載です。

ソフトウェア・リソース

CAD提供状況
利用可能

論文は研究プロトタイプのCAD・URDF/ROS2公開を表明。今回確認したのは原典の記載で、ダウンロードや統合の独立試験ではありません。

ROS互換性
ROS 2

論文は研究プロトタイプのCAD・URDF/ROS2公開を表明。今回確認したのは原典の記載で、ダウンロードや統合の独立試験ではありません。

商用ステータス

ステータス
研究プロトタイプ
価格
価格不明
発売時期
2026年3月24日
情報源または訂正を送信