
移動実演済み
歩行
UT Austin documents a video of the Mercury biped walking around humans.
 Apptronik
分類は構造と機能に基づき、車輪の有無だけでは決まりません。製品段階は実証された成熟度、入手可能性は現在の供給方法を表します。商用製品でも試験導入先に限定される場合があります。どちらの項目も単独では購入可能である証拠になりません。不明な事実は不明のまま扱います。
Mercuryはテキサス大学オースティン校とApptronikが開発した成人サイズの二足研究ロボットで、受動足首により連続歩行し、動的歩行と外乱への対応を研究します。
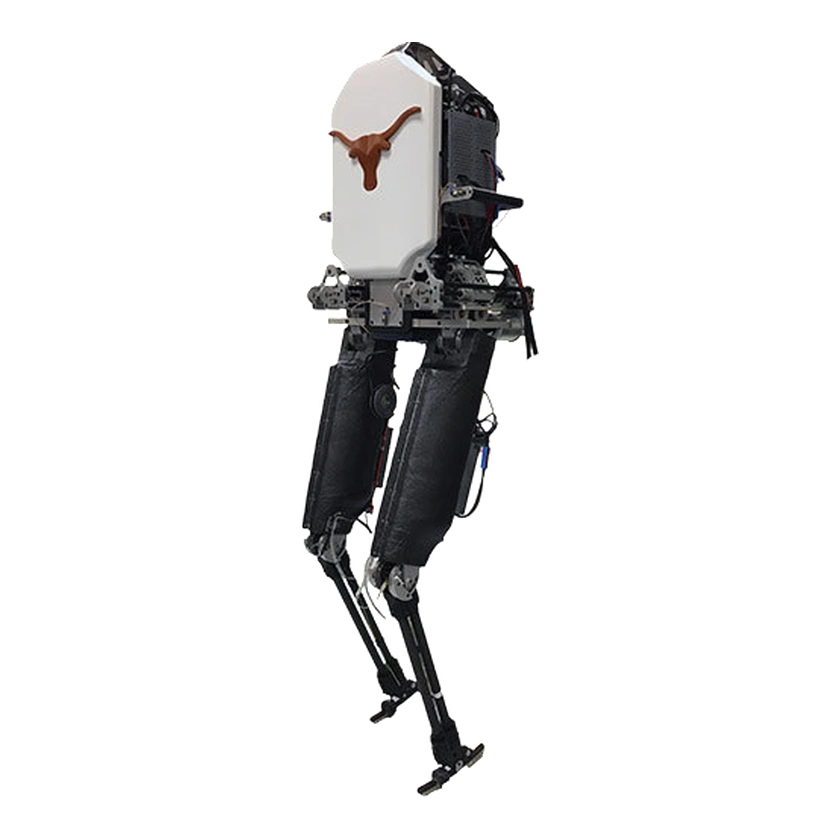
UT Austin documents a video of the Mercury biped walking around humans.
UT Austin documents Mercury relying on hip and knee actuation for balance with passive ankles while responding to disturbances.
具体的なハンドの型番は未確認です。